
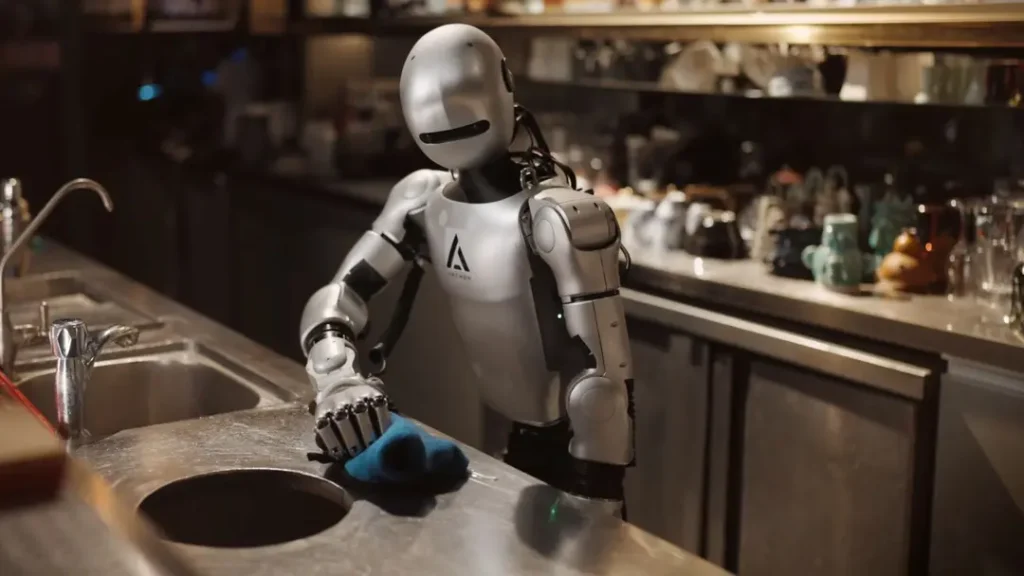
شرکت چینی Archon Robotics نخستین نمایش عمومی سامانهی هوش تمامبدنی (Whole-Body Intelligence) خود را منتشر کرده است؛ فناوریای که با ترکیب درک وظایف، تصمیمگیری و کنترل هماهنگ حرکات بدن، به رباتهای انساننما امکان میدهد فعالیتهای پیچیده را در محیطهای واقعی انجام دهند.
در ویدئوی منتشرشده، چند ربات انساننما از شرکتهای مختلف دیده میشوند که کارهایی مانند برداشتن اشیا، بالا رفتن از پلهها، جمعکردن ظروف از روی میز، کار با ماشین ظرفشویی و مرتبکردن وسایل داخل یخچال را انجام میدهند.
اهمیت این فناوری در رویکرد متفاوت آن به کنترل رباتهای انساننما است. در بسیاری از سامانههای رباتیک، درک وظیفه، برنامهریزی حرکت و کنترل مفاصل بهصورت بخشهای جداگانه انجام میشود. اما در معماری WBI، هدف این است که ربات بتواند از درک یک دستور کلی به اجرای مجموعهای از حرکات هماهنگ برسد؛ بدون آنکه هر حرکت بهصورت مستقل و از پیش برنامهریزی شده باشد. برای مثال، مرتبکردن یک میز فقط به توانایی گرفتن اشیا محدود نمیشود و ربات باید همزمان وضعیت بدن خود را تنظیم کند، خم شود، دستش را به محل مناسب برساند، تعادلش را حفظ کند و اشیا را با دقت جابهجا کند.
Archon برای تحقق این هدف، دو بخش اصلی با نامهای S1 و S0 را معرفی کرده است. بخش S1 اطلاعات مربوط به وظیفه را پردازش میکند و در تصمیمگیری دربارهی رفتار مناسب ربات نقش دارد. در مقابل، S0 مسئول کنترل حرکات تمام بدن، هماهنگی اندامها، حفظ تعادل و اجرای دقیق حرکتها است. این شرکت بخش S0 را به مخچهی انسان تشبیه میکند؛ بخشی از مغز که در هماهنگی حرکات و حفظ تعادل نقش دارد. به بیان ساده، S1 مشخص میکند ربات چه کاری باید انجام دهد و S0 این تصمیم را به حرکات فیزیکی قابل اجرا تبدیل میکند.
آموزش با ترکیب حرکات انسان و دادههای ربات واقعی
یکی از ویژگیهای مهم معماری WBI، روش آموزش آن است. Archon ابتدا از حجم گستردهای از دادههای حرکتی انسان برای آموزش اولیهی مدلها استفاده میکند و سپس با دادههایی که از اجرای واقعی رباتها جمعآوری شدهاند، قابلیتهای آموختهشده را با محدودیتهای سختافزاری و حرکتی ربات تطبیق میدهد.
دادههای انسانی به مدل کمک میکنند الگوهای حرکتی بدن، نحوهی تعامل با اشیا و هماهنگی میان اندامها را یاد بگیرد. بااینحال، بدن انسان از نظر ساختار مفاصل، ابعاد اندامها و محدودیتهای حرکتی با ربات تفاوت دارد. به همین دلیل، آموزش اولیه بهتنهایی برای اجرای قابلاعتماد مهارتها روی ربات کافی نیست. دادههای واقعی رباتها در مرحلهی بعد به مدل کمک میکنند حرکتهای آموختهشده را با ویژگیهای مکانیکی پلتفرم هدف سازگار کند.
این شرکت اعلام کرده است که برای جمعآوری دادههای حرکتی انسان، یک زیرساخت اختصاصی در چند شهر چین ایجاد کرده است. دادههای ثبتشده پیش از ورود به فرایند آموزش، از چند مرحلهی کنترل کیفیت عبور میکنند. ابتدا سامانههای خودکار نمونهها را بررسی میکنند، سپس بخشی از دادهها بهصورت دستی توسط افراد ارزیابی میشود و نمونههایی که نیازمند بررسی بیشتر باشند، دوباره مورد بازبینی قرار میگیرند.
روش دیگری که در آموزش WBI به کار گرفته شده، DAgger نام دارد. این روش به مدل کمک میکند فقط اجرای موفق یک وظیفه را یاد نگیرد، بلکه با شرایطی که حرکت اشتباه انجام شده یا نیاز به اصلاح دارد نیز آشنا شود. در این فرایند، نمونههایی از اصلاح حرکت، بازیابی پس از خطا و ادامهدادن فعالیت به دادههای آموزشی اضافه میشوند. هدف این است که ربات در صورت بروز مشکل، بتواند رفتار خود را اصلاح کند و وظیفه را از سر بگیرد.
آزمایش روی رباتهای انساننما؛ از AGIBOT تا Unitree
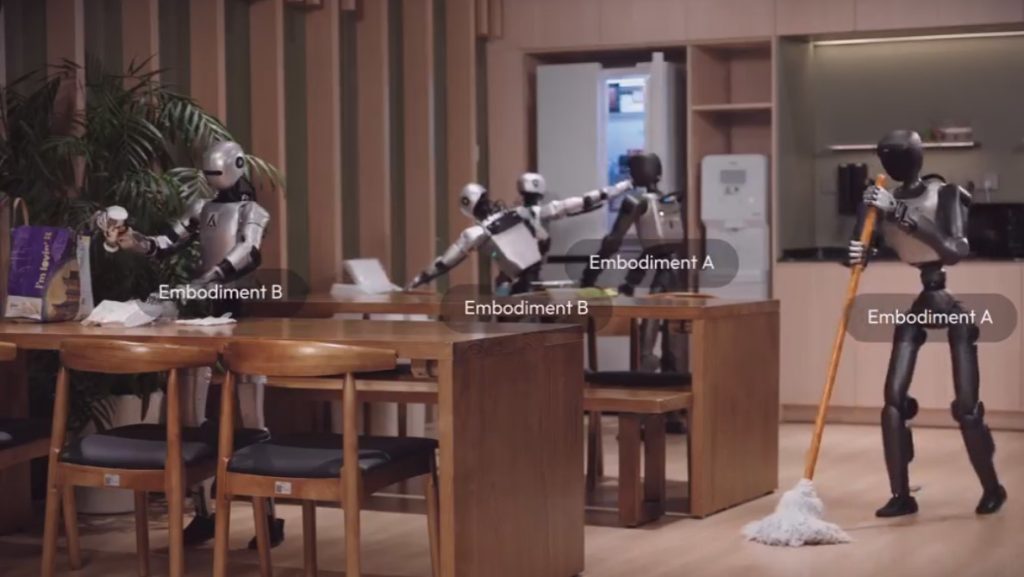
در ویدئوی معرفی WBI، سه پلتفرم رباتیک متفاوت AGIBOT A3 و Booster T2 و نسخهی اصلاحشدهی Unitree G1 دیده میشوند. نمایش این رباتها در کنار یکدیگر نشان میدهد Archon در حال توسعهی سامانهای است که به یک ساختار مکانیکی مشخص محدود نباشد و بتواند روی پلتفرمهای مختلف ربات انساننما به کار گرفته شود.
در بخشهایی از ویدئو، رباتها در محیط مشترک آشپزخانه و غذاخوری، فعالیتهای متفاوتی را بهطور همزمان انجام میدهند. این فعالیتها شامل استفاده از ابزارهای نظافت، جابهجایی وسایل خانگی، تعامل با تجهیزات آشپزخانه و مرتبکردن اشیا هستند. اجرای چنین وظایفی به هماهنگی میان حرکت پاها، خمشدن بدن و کنترل دقیق دستها نیاز دارد.
Archon تأکید کرده است که نمایشهای کامل وظایف در ویدئو بهصورت خودمختار و با سرعت عادی انجام شدهاند و صرفاً نتیجهی پخش سریع تصاویر یا کنترل از راه دور نیستند. البته بخشهایی از ویدئو که فرایند آموزش S0 و روش DAgger را توضیح میدهند، شامل نمونههایی از کنترل از راه دور هستند که مربوط به آموزش و اصلاح مدلاند.
استارتاپ رباتیک Archon اندازهی مجموعهدادههای آموزشی، نرخ موفقیت رباتها در انجام وظایف، تعداد دفعات نیاز به دخالت انسان و نتایج مقایسهای عملکرد مدل روی پلتفرمهای مختلف را اعلام نکرده است. همچنین مشخص نیست رباتهای حاضر در ویدئو از وزنهای یکسان مدل استفاده میکنند یا واقعاً بهعنوان یک گروه هماهنگ با یکدیگر همکاری دارند. این شرکت در ماه ژوئیه نیز معماری فنی گستردهتری را معرفی کرده بود که چهار لایه شامل برنامهریزی وظیفه، تولید حرکت و بخشهای دیگر را در بر میگرفت.
مقالهی مرتبط: رباتهای تحویل غذا از انحصار اپلیکیشنها خارج میشوند؛ Serve Robotics دسترسی به ناوگان ۲۰۰۰ ربات خود را برای توسعهدهندگان باز کرد
مدل WBI، گامی در مسیر توسعهی مدلهای هوش مصنوعی فیزیکی برای رباتهای انساننما محسوب میشود؛ مدلهایی که قرار است بهجای اجرای مجموعهای از حرکات از پیش تعیینشده، درک وظیفه و کنترل فیزیکی بدن را به یک فرایند یکپارچه تبدیل کنند. بااینحال، برای اثبات قابلیت استفادهی عملی این فناوری در خانهها و محیطهای صنعتی، باید نتایج آزمایشها، عملکرد در موقعیتهای پیشبینینشده و میزان انتقال مهارت میان رباتهای مختلف منتشر شود.