
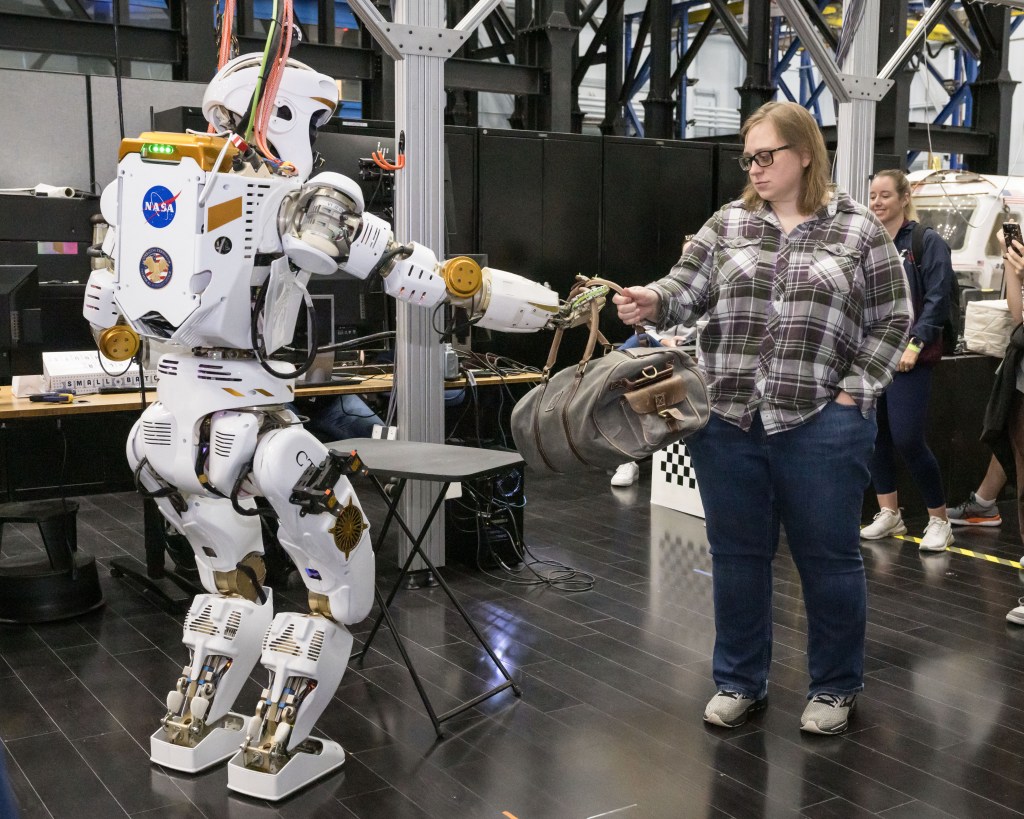
ناسا در مرکز فضایی جانسون هیوستون تیمی تخصصی برای توسعه رباتهایی تشکیل داده است که بتوانند وظایف پیچیده انسانی را در محیطهای دشوار و پرخطر انجام دهند. تیم Dexterous Robotics، زیرمجموعه شاخه فناوری سامانههای رباتیک ناسا، روی سختافزار، نرمافزار و سامانههای کنترلی رباتهایی کار میکند که در کنار انسانها و در محیطهایی مانند سطح ماه و دیگر مناطق خطرناک فعالیت کنند.
طبق اعلام ناسا، هدف این تیم جایگزینکردن فضانوردان نیست، بلکه افزایش ایمنی و توانایی آنهاست. شان عظیمی (Shaun Azimi)، مدیر تیم، میگوید رباتهای توانمندتر میتوانند بخشی از خطرهای مأموریت را کاهش دهند تا انسانها بر وظایفی تمرکز کنند که به حضور و تصمیمگیری آنها نیاز دارد. این رویکرد با برنامههای ناسا برای حضور پایدار در ماه و مأموریتهای آیندهی مریخ ارتباط دارد.
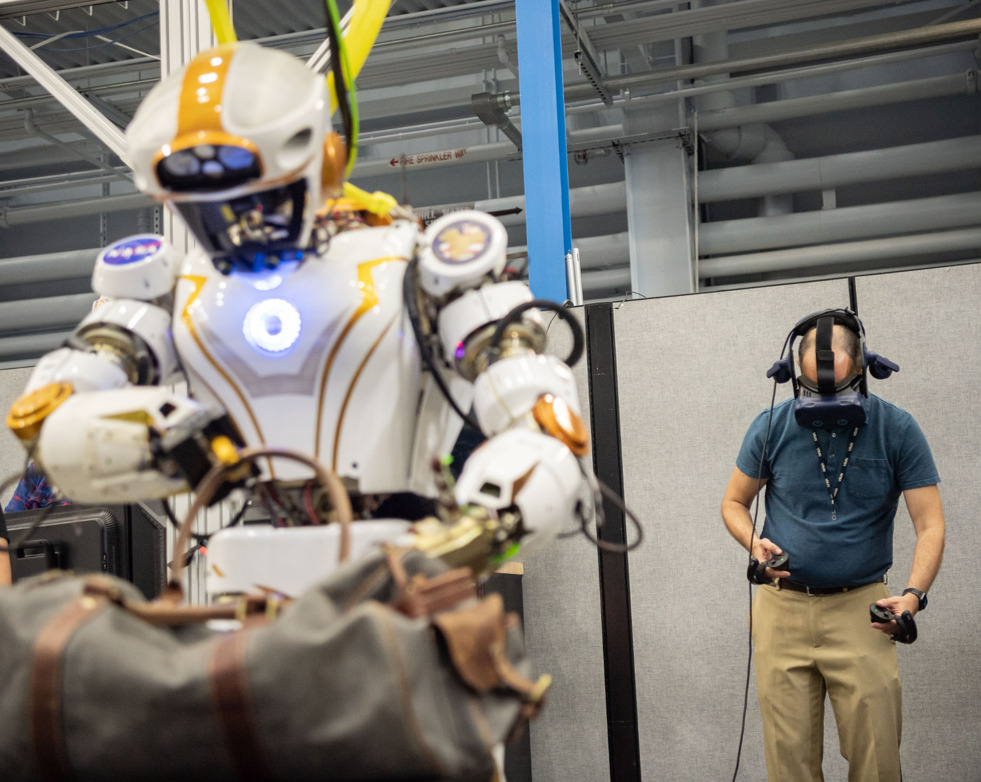
تیم Dexterous Robotics اکنون ۱۶ عضو دارد و به دو گروه مکاترونیک و نرمافزار تقسیم شده است؛ بااینحال، اعضا معمولاً مهارتهایی فراتر از حوزه تخصصی خود دارند. آنها در زمینههایی مانند الکترونیک، مکانیک، شبیهسازی، تحلیل و توسعه نرمافزار فعالیت میکنند و سامانه رباتیک را از طراحی محرکها و مکانیزمها تا کنترل حرکت و اجرای وظایف بهصورت یکپارچه توسعه میدهند.
میراث Robonaut 2 و Valkyrie در نسل جدید رباتها
بخش مهمی از تجربهی این تیم از پروژههای پیشین ناسا، بهویژه رباتهای انساننمای Robonaut 2 و Valkyrie به دست آمده است. Robonaut 2 برای آزمایش فناوریهای رباتیک در ایستگاه فضایی بینالمللی به کار رفت و هفت سال در آنجا فعالیت کرد. Valkyrie نیز نخستین ربات انساننمای دوپای ناسا محسوب میشود و بسیاری از مهندسان این پروژهها اکنون در تیم Dexterous Robotics حضور دارند.
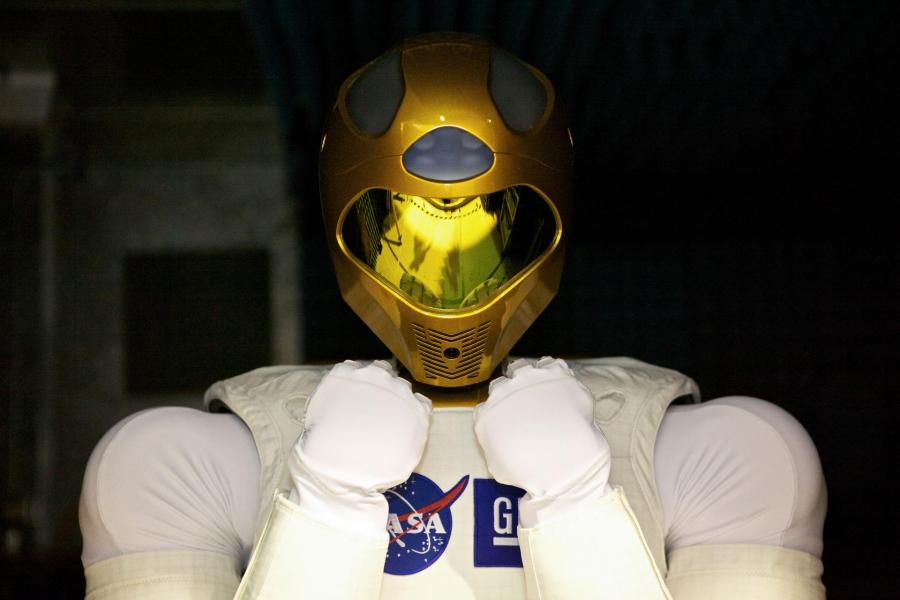
Valkyrie همچنان یکی از پلتفرمهای اصلی آزمایش فناوری است و برای بررسی حرکت، کار با اشیا و تعامل با محیطهای پیچیده استفاده میشود. ناسا در این پروژهها بر کنترل نیرو، مفصلهای با سختی متغیر، دستهای شبیه انسان و بینایی ماشین تمرکز دارد؛ زیرا ربات باید علاوه بر حرکت، اشیا و شرایط اطراف خود را نیز درک کند.
از ROS تا بینایی ماشین؛ ابزارهای توسعهی رباتهای آینده
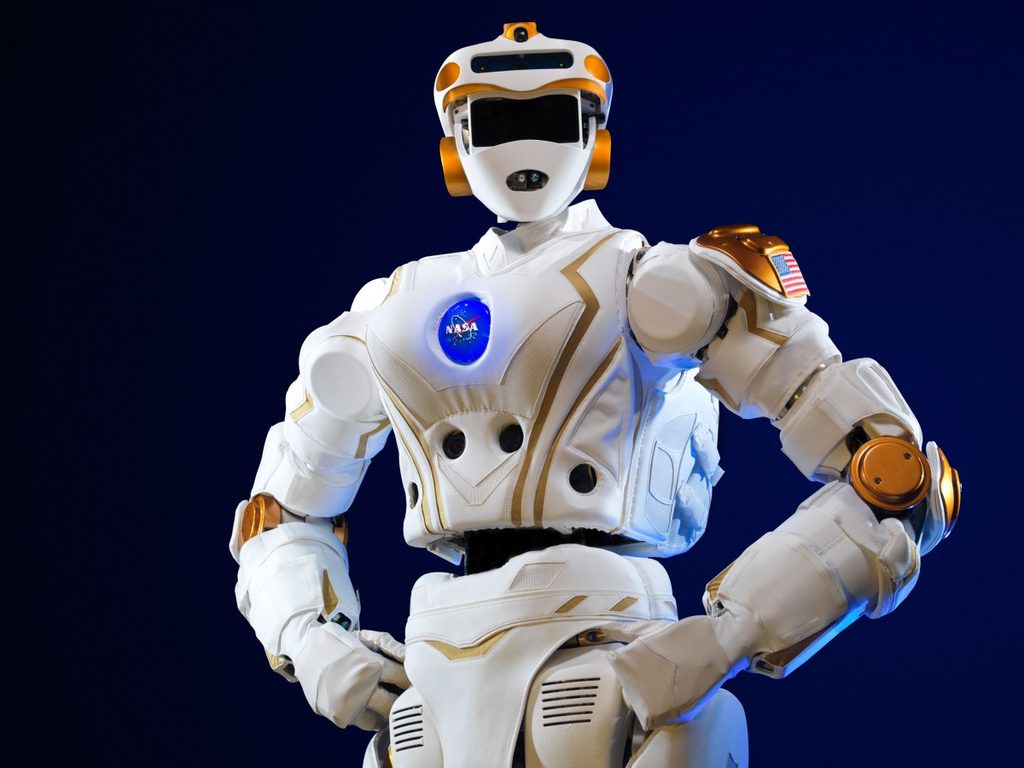
فعالیت تیم به رباتهای انساننما محدود نیست و حوزههایی مانند مسیریابی، نقشهبرداری، پرهیز از برخورد و کنترل پیشرفته را دربرمیگیرد. فناوریهایی مانند ROS و ROS 2، سامانه ناوبری Nav2، ابزار برنامهریزی حرکت MoveIt و شبیهسازهای Gazebo و MuJoCo نیز در این بخش به کار میروند.
یکی از اهداف اصلی، توسعه رباتها برای محیطهایی است که دسترسی انسان به آنها دشوار یا خطرناک است. ناسا برای آزمایش کاربردهای زمینی این فناوریها با شرکتهای تجاری، از جمله فعالان صنعت نفت و گاز همکاری میکند.
آزمایش ربات در محیطهای شبیهسازیشدهی فضایی
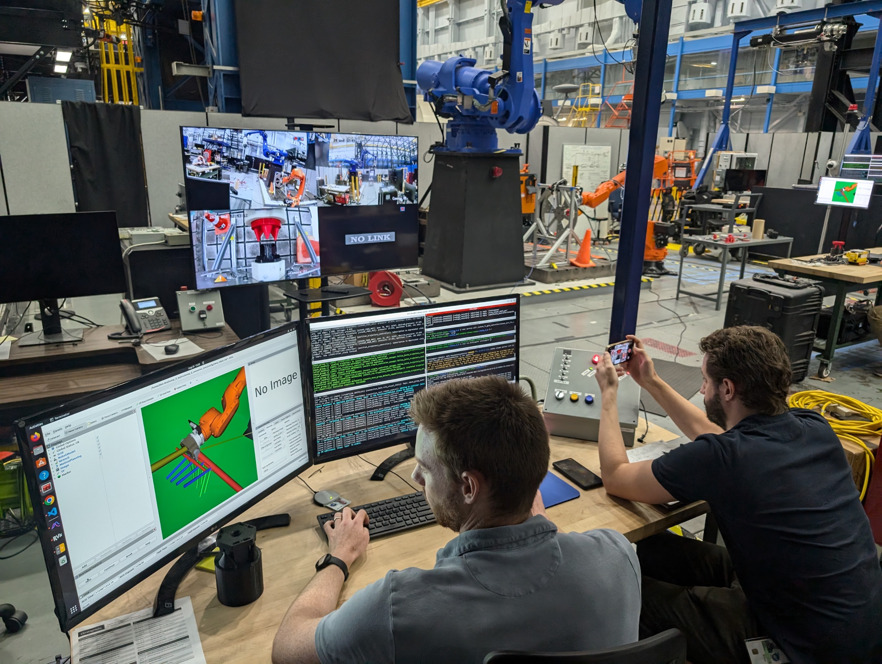
آزمایش در محیط واقعی برای توسعهی چنین رباتهایی ضروری است. مرکز فضایی جانسون زیرساختهایی برای بررسی سختافزار و نرمافزار در شرایط نزدیک به مأموریتهای واقعی دارد. مجموعهی iMETRO (Integrated Mobile Evaluation Testbed for Robotics Operations) رباتها را در محیطهای شبیهسازیشدهی فضایی، ماکت فضاپیماها و زیستگاهها و محیطهای بیرونی آزمایش و از رابطهای سازگار با ROS 2 و مدلهای شبیهسازی متنباز پشتیبانی میکند.
بازوهای رباتیک و شبیهسازی عملیات فضایی
سامانهی Electric Dexterous Manipulator Testbed برای آزمایش بازوهای رباتیک به کار میرود. این مجموعه با چند بازوی صنعتی، امکان شبیهسازی حرکات، بررسی عملیات و آزمایش تعامل ربات با تجهیزات فضایی را فراهم میکند. برخی از این بازوها ظرفیت حمل بار بالایی دارند و برای شرایط خشن و نزدیک به خلأ طراحی شدهاند.
زیرساخت دیگر ناسا ARGOS یا Active Response Gravity Offload System است. این سامانه با خنثیکردن بخشی از وزن انسان یا ربات، شرایطی مشابه گرانش ماه، مریخ، گرانش کمتر زمین یا بیوزنی را شبیهسازی میکند و امکان بررسی حرکت ربات در شرایطی را میدهد که روی زمین بهطور طبیعی وجود ندارد.
رباتهای آماده برای مأموریتهای طولانیمدت ماه و مریخ
با نزدیکشدن مأموریتهای طولانیتر ماه، اهمیت این آزمایشها بیشتر میشود. ناسا قصد دارد از رباتها برای شناسایی محیط، آمادهسازی زیرساخت، جابهجایی تجهیزات و انجام وظایف پیش از ورود یا در کنار فضانوردان استفاده کند. ربات باید علاوه بر اجرای وظایف مشخص، در برابر تغییرات محیطی و شرایط پیشبینینشده نیز قابل اعتماد باشد.
در فضا، خرابی ربات میتواند تعمیر یا جایگزینی آن را بسیار دشوار کند؛ بنابراین ناسا در کنار افزایش تواناییها، بر آزمایش، تشخیص خطا، کنترل دقیق و عملکرد قابل پیشبینی تمرکز دارد. این فناوریها در محیطهای خطرناک زمینی مانند پالایشگاهها، معادن، تأسیسات صنعتی و مناطق حادثهدیده نیز کاربرد دارند و تیم Dexterous Robotics برای انتقال آنها با شرکای صنعتی همکاری میکند.
تجربهی ناسا نشان میدهد موفقیت ربات انسان نما فقط به راهرفتن یا ظاهر آن وابسته نیست. بهکارگیری دقیق ابزارها، کنترل نیرو، درک محیط، برنامهریزی حرکت و فعالیت ایمن در کنار انسان اهمیت اساسی دارد؛ موضوعی که در رباتهای تجاری نیز مطرح است. برای نمونه، در خبر پیشین ویکیربات دربارهی ربات انساننمای Digit 5 شرکت Agility Robotics، واکنش ربات هنگام نزدیکشدن انسانها بهعنوان بخشی از طراحی ایمنی برای محیط مشترک انسان و ربات بررسی شد.