
مو مقصودنیا (Mo Maghsoudnia) و هایو تانگ (Hao-Yen Tang) که به ترتیب مدیرعامل و مدیر ارشد فناوری شرکت اولتراسنس سیستمز (UltraSense Systems) هستند، در یادداشتی استدلال کردهاند که فراصوت (Ultrasound) میتواند برخلاف روشهای رایج «پوست الکترونیکی» که در بلندمدت دچار سایش و افت دقت میشوند، راهحلی مقیاسپذیرتر برای حس لامسه در دستهای رباتیک باشد.
مشکل پوست الکترونیکی: سایش دقیقاً همانجایی که حس لامسه اتفاق میافتد
بیشتر رویکردهای رایج حس لامسه، از جمله حسگرهای خازنی، پیزومقاومتی، پیزوالکتریک و ترایبوالکتریک، لایهی حسگر خود را مستقیماً روی یا نزدیک سطح تماس قرار میدهند. طبق استدلال نویسندگان، همین نزدیکی به سطح، بزرگترین ضعف این روشها محسوب میشود. نوک انگشت یک ربات، دائماً فشرده، ساییده، آلوده و در معرض رطوبت و تغییر دما قرار میگیرد. حتی اگر این لایه پوشانده شود، باز هم در طول زمان دچار سایش، خزش مکانیکی، جدایش لایهها و انحراف خط پایهی سنجش میشود؛ مشکلی که برای یک نمونهی آزمایشگاهی چندان مهم نیست، اما برای یک دست رباتیک تجاری که باید میلیونها بار تماس را تحمل کند، به یک چالش اصلی تبدیل میشود.
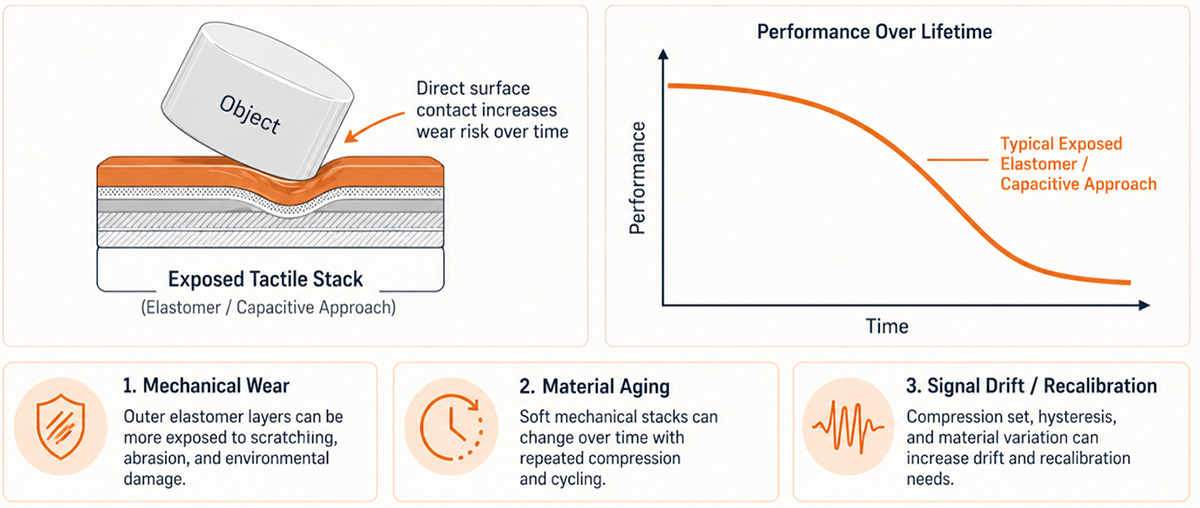
به گفتهی اولتراسنس، سایش مکانیکی چالش اصلی بسیاری از حسگرهای لمسی رایج است (منبع تصویر: UltraSense)
راهحل: انتقال حسگر به زیر سطح
بهجای قراردادن لایهی حسگر روی سطح تماس، فناوری فراصوت اجازه میدهد این لایه در عمق ساختار و دور از منطقهی آسیب مکانیکی قرار گیرد. امواج آکوستیک درون این ساختار منتشر و از مرزهای داخلی بازتاب میشوند؛ وقتی جسمی به سطح فشار میآورد، هندسهی این ساختار تغییر میکند و همین تغییر، روی زمان بازگشت پژواک، دامنه و محتوای فرکانسی سیگنال بازتابی اثر میگذارد. با تحلیل این تغییرات، سامانه میتواند تماس، میزان تغییر شکل، توزیع نیرو و برش را استنتاج کند. مزیت مهم این رویکرد این است که طراح ربات میتواند هر مادهای (الاستومر، پلیمر، شیشه، فلز، چرم یا پارچه) را برای سطح بیرونی انتخاب کند، بدون آنکه نگران عملکرد خود حسگر باشد؛ چون فراصوت از میان همان لایهها عبور و ساختار زیرین را میخواند.
طبق ادعای شرکت، این فناوری تاکنون توانسته حس لامسه را با دقت مکانی ۵۰۰ میکرومتر از میان یک لایهی الاستومری نشان دهد؛ دقتی که امکان تشخیص الگوهای ریز سطحی را فراهم میکند. همچنین نقشهبرداری موضعی نیروی فشاری با دقتی در حدود ۱.۲۵ میلینیوتن، و استنتاج نیروی برشی (که برای تشخیص لغزش یک جسم در حال گرفتهشدن، اهمیت زیادی دارد) با کف نویزی در حدود ۵ میلینیوتن گزارش شده است. علاوه بر این، از آنجا که هر ماده امپدانس آکوستیک متفاوتی دارد، این سامانه میتواند حتی نوع جسم لمسشده (فلز، شیشه، پلاستیک، لاستیک، پارچه یا فوم) را هم تا حدی تشخیص دهد؛ قابلیتی که حتی از میان سطح فلزی هم کار میکند، برخلاف حسگرهای خازنی که میدان الکتریکیشان توسط فلز مسدود یا مختل میشود.
اولتراسنس، شرکتی مستقر در سنخوزهی کالیفرنیا که در سال ۲۰۱۸ تأسیس شده است، پیشتر عمدتاً روی رابط کاربری لمسی خودرو و دستگاههای هوش مصنوعی فعالیت داشته و بیش از ۴ میلیون واحد از محصولات فراصوتی خود را در همین صنایع فروخته است. این شرکت اکنون همان زیرساخت را برای بازار تازهی حس لامسهی رباتیک گسترش میدهد و روی طراحی تراشههای اختصاصی (ASIC) با پردازش محلی برای تشخیص لمس، نقشهی نیرو، برش و جنس جسم کار میکند. باید در نظر داشت تمام ارقام و ادعاهای این یادداشت، از زبان مدیران همین شرکت بیان شده و رقبای این حوزه (از جمله رویکردهای مبتنی بر امپدانس ترکیبی خازنی-مقاومتی) هم برای حل همین مشکل دوام حسگر تلاش میکنند.
پیشتر در ویکیربات، هنگام بررسی دست رباتیک ووجی، دیدیم که فرکانس نمونهبرداری بالای حسگر نیرو (تا هزار بار در ثانیه) چطور به یک دست رباتیک اجازه میدهد همزمان یک تخممرغ را نگه دارد و یک قرص را از بلیستر بیرون بکشد؛ فناوری فراصوتی که در این یادداشت معرفی شد، دقیقاً همان نوع دادهی دقیق لمسی را از زیر سطح انگشت هدف قرار میدهد.