
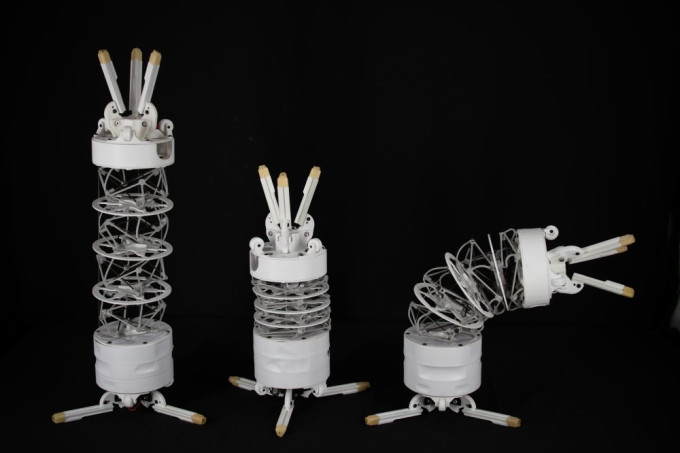
پژوهشگران دانشگاه ایالتی کلرادو گروهی از رباتهای انعطافپذیر و ماژولار به نام تکوبات (TeCoBot) را ساختهاند که میتوانند مانند خرطوم فیل خم شوند، اشیا را بگیرند و با اتصال به یکدیگر، شکلهای تازهای بسازند. این رباتها برخلاف بسیاری از نمونههای متداول که بدنهای صلب و ساختاری ثابت دارند، میتوانند طول و شکل خود را تغییر دهند و متناسب با وظیفهی موردنظر در قالب زنجیره، حلقه یا شاخههایی به یکدیگر متصل شوند.
نتایج این پژوهش در نشریهی نیچر (Nature Machine Intelligence) منتشر شده است. هدف محققان، ساخت رباتهایی است که بهجای محدودشدن به یک کاربرد مشخص، بتوانند با تغییر آرایش فیزیکی خود وظایف متفاوتی را انجام دهند. طبق ادعای محققان، این ویژگی در آینده میتواند برای عملیات جستوجو و نجات، تولید صنعتی و اکتشاف محیطهای دشوار مفید باشد.
بدنهی انعطافپذیر با ساختار Tensegrity
تکوباتها بر اساس ساختاری به نام تِنْسِگریتی (Tensegrity) طراحی شدهاند. در این معماری، میلههای صلب بهجای اتصال مستقیم و ثابت به یکدیگر، با شبکهای از کابلهای تحت کشش در موقعیت خود نگه داشته میشوند. حاصل این طراحی، بدنهای است که ضمن حفظ استحکام ساختاری، میتواند خم شود، فشرده شود و طول خود را تغییر دهد.
این رباتها برخلاف بازوهای رباتیک معمولی، مفصلهای صلب و مشخصی در طول بدنه ندارند و حرکت آنها بیشتر از طریق تغییر شکل پیوستهی ساختار انعطافپذیر انجام میشود. در دو انتهای بدنهی لولهایشکل هر واحد نیز دو چنگک مکانیکی قرار گرفته است. این چنگکها هم برای گرفتن و جابهجایی اشیا استفاده میشوند و هم امکان اتصال فیزیکی به رباتهای دیگر را فراهم میکنند.
پژوهشگران با استفاده از این طراحی، چندین روش حرکت را برای یک ربات منفرد به نمایش گذاشتهاند؛ از جمله حرکت کرمی با کشیده و جمع کردن بدنه، خزیدن با کمک چنگکها، غلتیدن، چرخیدن و بالا رفتن از لولهها. این ربات همچنین میتواند بدنهی خود را خم کند و اشیایی با اندازههای مختلف را بلند یا جابهجا کند. انعطافپذیری بدنه باعث میشود ربات بتواند از مسیرهای ناهموار و فضاهایی عبور کند که حرکت یک ربات صلب در آنها دشوار است.
یکی از ویژگیهای مهم طراحی، استفاده از چنگکهای مکانیکی برای اتصال واحدها است. در برخی رباتهای ماژولار از آهنربا برای اتصال قطعات استفاده میشود؛ اما این روش ممکن است در شرایط خاص با مشکل همترازی یا جداشدن ناخواسته مواجه شود. در تکوباتها، چنگکها اتصال فیزیکی مطمئنتری ایجاد میکنند و به رباتها اجازه میدهند آرایشهای مختلفی مانند زنجیره، حلقه، ساختار Y و شاخههای چندگانه بسازند.
وقتی چند ربات به یک سامانهی واحد تبدیل میشوند
توانایی اتصال به یکدیگر، قابلیتهای تکوباتها را فراتر از عملکرد یک ربات منفرد گسترش میدهد. پژوهشگران نشان دادهاند که چند واحد میتوانند با تغییر آرایش خود، وظایف مختلفی را بهصورت هماهنگ انجام دهند. برای مثال، سه ربات میتوانند به یکدیگر متصل شوند و با تشکیل یک ساختار مناسب، اشیای مختلف را بلند کنند، درپوش یک ظرف را بردارند یا یک لولهی آزمایش را نگه دارند و محتویات آن را در ظرف دیگری بریزند.
در آزمایشهای دیگر، چند ربات با همکاری یکدیگر محیط کار را مرتب کردهاند. برای نمونه، یک خودکار را در جای مخصوص قرار دادهاند و زبالهها را به سطل منتقل کردهاند. در یک نمونهی دیگر نیز رباتها با تغییر نقش و آرایش خود، اجسام را میان محفظههای مختلف یک کمد جابهجا کردهاند.
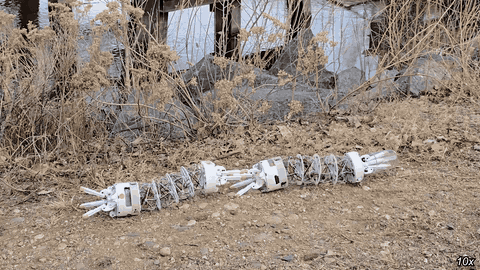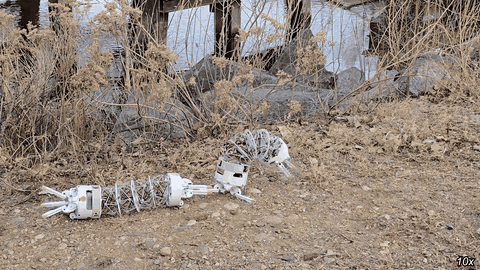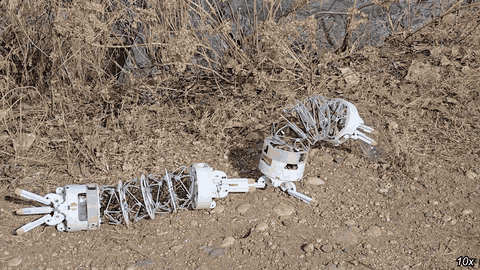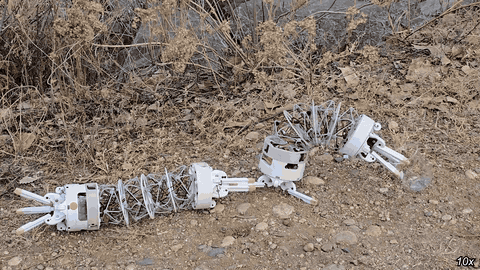
این قابلیتها به محیطهای داخلی محدود نیستند. پژوهشگران حرکت گروهی رباتها روی خاک ناهموار، عبور از موانع طبیعی، حرکت در مسیرهای لولهای و جمعآوری نمونه از محیطهای بیرونی را نیز آزمایش کردهاند. در یکی از نمایشها، دو ربات بهصورت متصل روی زمین سنگلاخی حرکت میکنند، به یک محل نمونهبرداری میرسند و با استفاده از بدنهی انعطافپذیر خود یک گل را جدا میکنند و داخل ظرف قرار میدهند.
با وجود این نتایج، تکوباتها هنوز رباتهایی کاملاً خودمختار نیستند و در حال حاضر بخش عمدهی حرکتها و وظایف آنها به هدایت انسان نیاز دارد. پژوهشگران البته موفق شدهاند دو ربات را بهگونهای برنامهریزی کنند که با کمک بازخورد تصویری، یکدیگر را پیدا کنند و بهصورت خودکار به هم متصل شوند. این دستاورد، گام اولیهای برای توسعهی گروههای بزرگتر از رباتهایی است که بتوانند بدون هدایت مستقیم انسان به یکدیگر ملحق شوند.
مقالهی مرتبط: گوگل به رباتهای هوشمند آموزش میدهد به نوزادان و حیوانات خانگی آسیب نزنند
تیم تحقیقاتی در ادامه قصد دارد سرعت حرکت رباتها را افزایش دهد و توانایی آنها را برای همکاری مستقل با انسانها و سایر رباتها بهبود ببخشد. چشمانداز بلندمدت پژوهشگران، تشکیل گروههایی متشکل از دهها یا حتی صدها ربات است که بتوانند به یک محل اعزام شوند، متناسب با مأموریت خود آرایش مناسبی بسازند و وظایف مختلف را انجام دهند. چنین قابلیتی میتواند در آینده برای جستوجو و نجات در مناطق آواربرداریشده، اکتشافات فضایی و عملیات صنعتی ارزشمند باشد. هرچند تحقق این چشمانداز به پیشرفت بیشتر در زمینهی خودمختاری، سرعت، قابلیت اطمینان و هماهنگی گروهی نیاز دارد.