
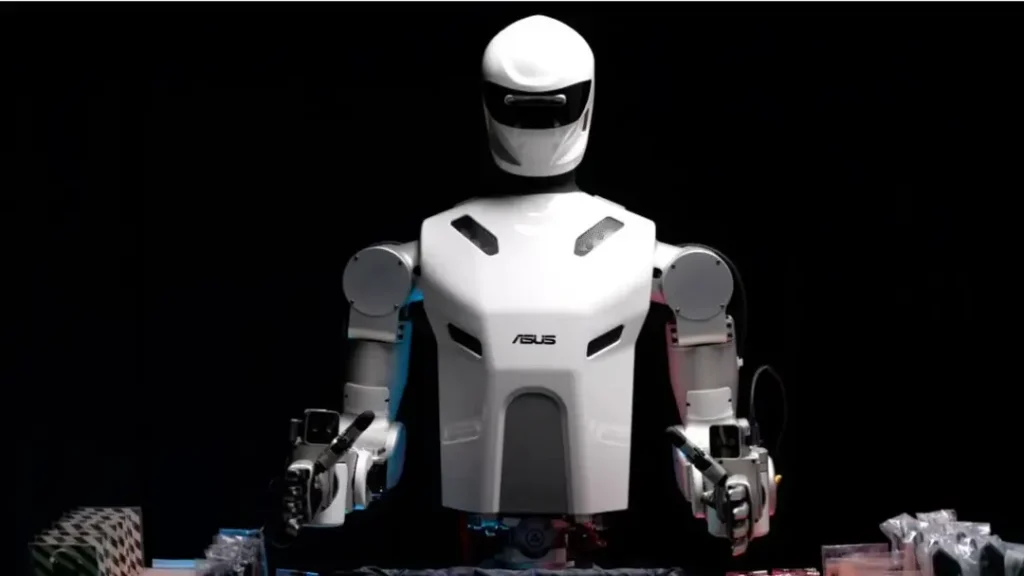
ایسوس از توسعهی ربات انساننمایی به نام گالوپ (Gallop) خبر داده است که قرار است کارهای تکراری در کارخانههای تولید تجهیزات الکترونیکی را انجام دهد. نخستین مأموریت این ربات، بستهبندی لوازم جانبی مادربردها است؛ کاری که بهدلیل کوچک بودن قطعات و انعطافپذیری بستهبندی آنها، به مهارت بالایی در گرفتن و جابهجایی اشیا نیاز دارد. ایسوس میگوید گالوپ را در یکی از کارخانههای گروه خود آزمایش میکند و قصد دارد از سال ۲۰۲۷ آزمایشهای آن را با مشتریان آغاز کند. عرضهی تجاری این ربات نیز برای نیمهی دوم سال ۲۰۲۸ هدفگذاری شده است.
گالوپ چگونه کار در کارخانه را یاد میگیرد؟
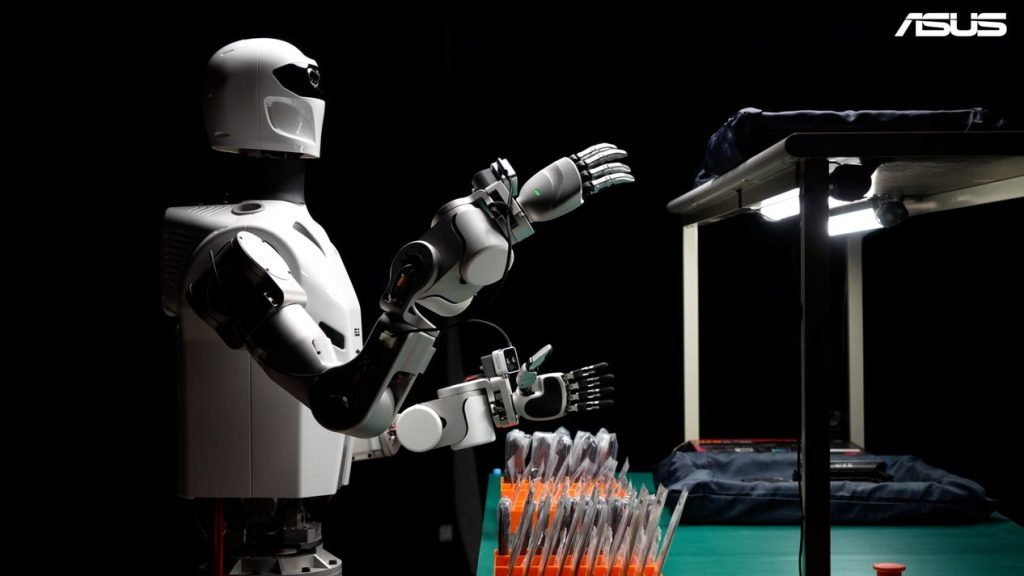
طبق اعلام ایسوس، نخستین وظیفهی گالوپ، بستهبندی ۱۵ قطعهی مختلف مربوط به مادربرد است. بسیاری از این قطعات کوچک و نازک هستند و در کیسههای پلاستیکی شفاف قرار میگیرند؛ شرایطی که گرفتن دقیق آنها را برای دستهای رباتیک معمولی دشوار میکند. این ایستگاه کاری برای کارکنان انسانی طراحی شده و هر چرخهی بستهبندی حدود ۲۰ ثانیه زمان میبرد.
ایسوس میخواهد گالوپ بتواند این کار را با نرخ موفقیت ۹۹٫۵ درصد و در همان بازهی زمانی ۲۰ ثانیهای انجام دهد؛ معیاری که این شرکت برای عملکرد نیروی انسانی در همان ایستگاه نیز در نظر گرفته است.
فرایند آموزش گالوپ از مشاهدهی کارکنان باتجربه آغاز میشود. آنها با رضایت خود دوربینهای کوچکی روی سر قرار میدهند تا مراحل انجام کار ثبت شود. ربات با بررسی این تصاویر، نحوهی برداشتن و جابهجایی قطعات را یاد میگیرد. سپس نرمافزار شبیهسازی، نمونههای متنوعی از شرایط کاری تولید میکند تا ربات بتواند با تفاوتهای جزئی در موقعیت قطعات و محیط کار کنار بیاید.
مرحلهی بعد، تمرین عملی با کمک واقعیت مجازی است. در این روش، اپراتور با استفاده از هدست واقعیت مجازی و دستکشهای مخصوص، حرکات ربات را هدایت میکند. این تمرین با همان قطعات و دوربینهایی انجام میشود که در ایستگاه واقعی کارخانه وجود دارند. ایسوس همچنین میگوید دادههایی که ربات پس از شروع فعالیت در محیط واقعی جمعآوری میکند، دوباره وارد چرخهی آموزش خواهد شد تا عملکرد آن بهمرور بهبود پیدا کند.
مغز هوشمند ربات گالوپ از چهار لایه تشکیل شده است
معماری هوش مصنوعی گالوپ چهار بخش اصلی دارد: برنامهریزی، نظارت، مهارتها و کنترل. بخش برنامهریزی محیط را بررسی میکند و وظیفهی موردنظر را به مراحل کوچکتر تقسیم میکند. لایهی نظارت نیز با کمک یک هوش مصنوعی جداگانه، اجرای مراحل را زیر نظر میگیرد و در صورت بروز مشکل میتواند برنامهی حرکت را تغییر دهد. لایهی مهارتها مسئول اجرای حرکاتی مانند دست دراز کردن، گرفتن و قراردادن قطعات است و در نهایت، لایهی کنترل حرکت دقیق بازوها و دستهای ربات را مدیریت میکند.
ایسوس این بخشها را بهگونهای طراحی کرده است که بتوان مدلهای هوش مصنوعی را بدون آنکه نیاز به بازطراحی کل ربات باشد در آینده بهروزرسانی کرد. پردازشهای این سامانه روی برد انویدیا جتسون AGX تور (NVIDIA Jetson AGX Thor) انجام میشود که درون ربات قرار گرفته است.
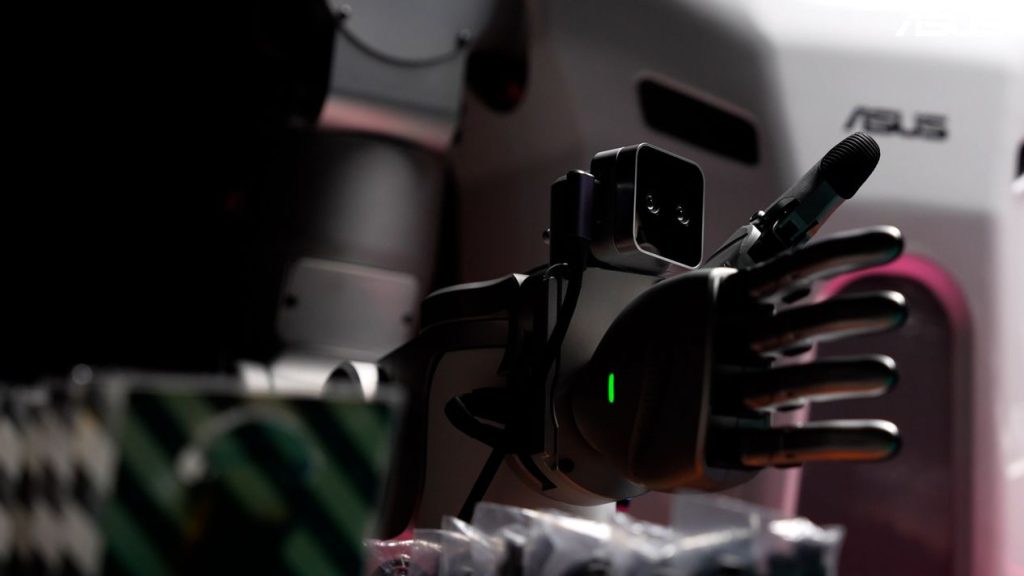
بدنهی ربات و دستهای ظریف آن را خود ایسوس طراحی میکند. دستها به حسگرهای لمسی مجهز خواهند شد تا ربات بتواند تماس فیزیکی با قطعات را تشخیص دهد و آنها را با دقت بیشتری جابهجا کند. سایر قطعات، از جمله موتورها، از تأمینکنندگان صنعتی تهیه میشوند.
گالوپ در وضعیت فعلی از یک پایهی ثابت و دو بازو استفاده میکند و هنوز نسخهی متحرک آن آماده نشده است. ایسوس قصد دارد در ادامه، دستهای لمسی اختصاصی خود را به ربات اضافه کند و نسخهای چرخدار از آن بسازد. این شرکت برنامه دارد گالوپ را در نمایشگاه کامپیوتکس ۲۰۲۷ به مشتریان نشان دهد.
کارخانههای تولید تجهیزات الکترونیکی نخستین بازار هدف این ربات هستند؛ اما ایسوس احتمال استفاده از آن در بیمارستانها و مراکز خدماتی را نیز مطرح کرده است. به اعتقاد این شرکت، مهارتهایی مانند برداشتن و قراردادن اشیا که گالوپ در یک ایستگاه کاری یاد میگیرد، میتوانند در محیطهای دیگری با وظایف مشابه نیز به کار گرفته شوند.
مقالهی مرتبط: اینتل میخواهد مغز رباتهای آینده باشد؛ تمرکز تازهی تیم آبی بر هوش مصنوعی فیزیکی
ایسوس تأکید میکند که هدف گالوپ جایگزینی کامل کارکنان نیست، بلکه سپردن کارهای تکراری و دشوار به ربات است. در این مدل، کارکنانی که به آموزش ربات کمک میکنند میتوانند بهجای انجام مداوم یک کار تکراری، مسئولیت راهاندازی، نظارت و بهبود عملکرد سامانههای رباتیک را بر عهده بگیرند. با این حال، موفقیت گالوپ در محیط صنعتی به تحقق اهدافی مانند نرخ موفقیت ۹۹٫۵ درصدی و عملکرد پایدار در طول یک شیفت کاری وابسته است؛ موضوعی که باید در آزمایشهای واقعی آینده مشخص شود.