
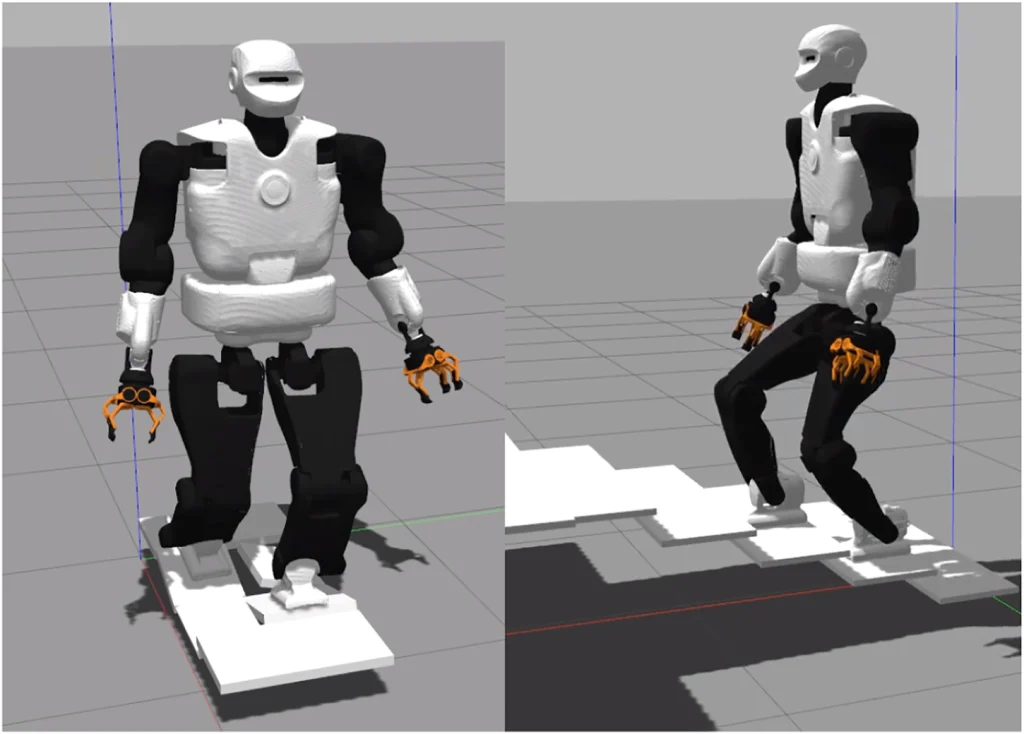
استارتاپ بریتانیایی Vsim فناوری شبیهسازیای توسعه میدهد که میتواند آموزش رباتها را بسیار سریعتر کند. این شرکت از محیطهای مجازی برای آموزش مهارتهایی مانند راهرفتن، تشخیص و برداشتن اشیا استفاده میکند و میگوید برخی مهارتها تنها در چند دقیقه به ربات منتقل میشوند.
نمونهی این فناوری، رباتی به نام Freddo است که در محیط کاری Vsim میتواند حرکت کند، بطری پلاستیکی را که فردی به سمتش میگیرد تشخیص دهد و بردارد. طبق گزارش BBC، این مهارتها ابتدا در محیط مجازی آموزش داده و سپس به ربات واقعی منتقل شدهاند.
توسعهدهندگان Vsim میگویند رقبای این شرکت برای یادگیری مهارتهای مشابه ممکن است به چند روز زمان نیاز داشته باشند.
در روش Vsim، ربات در محیطی مجازی قرار میگیرد و یک وظیفه میلیونها بار، در شرایط مختلف، شبیهسازی میشود. الگوریتم آموزش، بهترین روش انجام وظیفه را پیدا میکند و نتیجهی آن که در رباتیک سیاست یا Policy نام دارد، روی سختافزار واقعی اجرا میشود.
شبیهسازی مجازی پیشتر نیز از روشهای مهم آموزش رباتها بوده است. انویدیا برای این منظور پلتفرم Isaac Sim را توسعه داده و بنیانگذاران Vsim نیز پیش از تأسیس شرکت روی نسخههای اولیه آن کار کرده بودند. میشل لو (Michelle Lu) و کایر استوری (Kier Storey) در سال ۲۰۲۲ شرکت Vsim را با هدف ساخت محیط شبیهسازی و ابزارهای اختصاصی آموزش رباتها راهاندازی کردند.
تمرکز اصلی Vsim، استفادهی بهتر از پردازندههای گرافیکی یا GPUها است. بنیانگذاران شرکت معتقدند بسیاری از الگوریتمهای شبیهسازی رباتها به دهههای ۱۹۷۰ و ۱۹۸۰ تعلق دارند و برای سختافزارهای مدرن بهینه نشدهاند. Vsim شبیهساز خود را از ابتدا برای بهرهگیری بیشتر از توان GPUها طراحی کرده است.
به گفته میشل لو، این شرکت پس از حدود ۱۸ ماه توسعه به شبیهسازی کارآمدی دست یافته که فقط به کامپیوترهای قدرتمند وابسته نیست و روی سختافزار همراه ربات Freddo نیز اجرا میشود. ربات با این قابلیت میتواند هنگام حرکت، حالتهای احتمالی آینده را بررسی کند.
کایر استوری میگوید سیستم قادر است حدود یک ثانیهی آینده را برای نزدیک به ۲۰ هزار ترکیب احتمالی شبیهسازی کند. این توانایی برای فعالیت در محیطهای غیرقابلپیشبینی مانند خانهها اهمیت دارد؛ زیرا انسانها، حیوانات و رباتها ممکن است ناگهان مسیر یا رفتار خود را تغییر دهند.
هدف نهایی Vsim، کنترل رباتهایی است که در خانه و محل کار حرکت کرده و وظایف مختلفی انجام میدهند؛ بااینحال، فناوری فعلی محدودیتهایی دارد. شبیهسازی دقیق دنیای واقعی دشوار است و حتی محیطهای پیشرفتهی مجازی نمیتوانند همهی ویژگیهای فیزیکی آن را بازسازی کنند.
مدلسازی اجسام تغییرشکلپذیر و کارهایی مانند بریدن اشیا همچنان چالشبرانگیز است و تفاوت میان عملکرد ربات در شبیهسازی و دنیای واقعی پابرجا میماند.
انویدیا نیز در کنار Vsim روی فناوریهای مشابه کار میکند. این شرکت علاوه بر Isaac Sim، مدل جهانی Cosmos را برای کمک به درک محیط فیزیکی توسعه داده و امسال استفاده از ایجنتهای هوش مصنوعی برای ساخت محیطهای مجازی آموزش رباتها را آغاز کرده است.
روشهای دیگری مانند آموزش از طریق مشاهدهی رفتار انسان و ویدئو نیز در حال توسعهاند، اما شبیهسازی مزیت مهمی دارد: یک وظیفه را میتوان بدون خطر آسیبدیدن ربات میلیونها بار تکرار و مدل آموزشدیده را سریع روی سختافزار واقعی آزمایش کرد.
Vsim قصد دارد ربات دیگری به نام Nacho را نیز وارد آزمایشها کند. این شرکت امیدوار است شبیهساز سریعش زمان آموزش و توسعه رباتها را کاهش دهد و امکان اجرای نرمافزار خود را روی سختافزارهای متنوع فراهم کند.