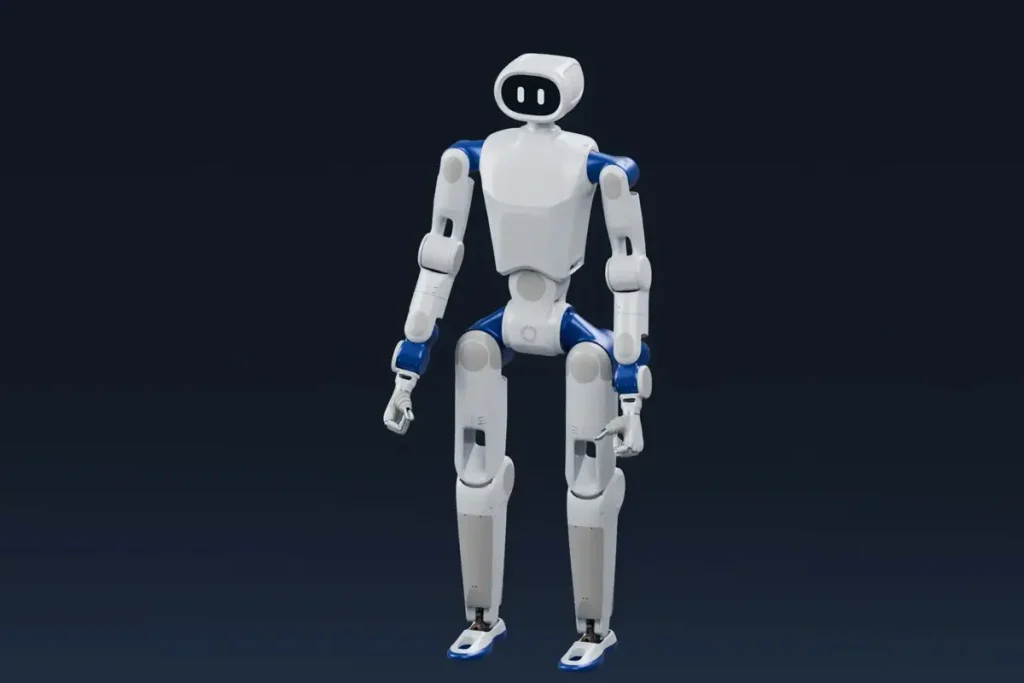
شرکت چینی RoboParty از ربات انساننمای RP1 با نام تجاری ROBOTO 01 رونمایی کرده است؛ پلتفرمی متنباز که با هدف پژوهش در رباتیک، توسعهی هوش مصنوعی فیزیکی و آزمایش الگوریتمهای حرکتی طراحی شده است. این ربات در دو نسخه استاندارد با ۲۴ درجه آزادی فعال و نسخه پیشرفته RP1 Pro با ۳۰ درجه آزادی فعال عرضه میشود.
برخلاف بسیاری از رباتهای تجاری که طراحی سختافزار و نرمافزار داخلی آنها در اختیار سازنده باقی میماند، RoboParty فایلهای طراحی مکانیکی، مدارهای الکترونیکی، مدلهای شبیهسازی و بخشهای مهمی از نرمافزار کنترلی را برای بررسی و توسعه منتشر کرده است.
دو نسخه برای پژوهش در رباتیک و هوش مصنوعی فیزیکی
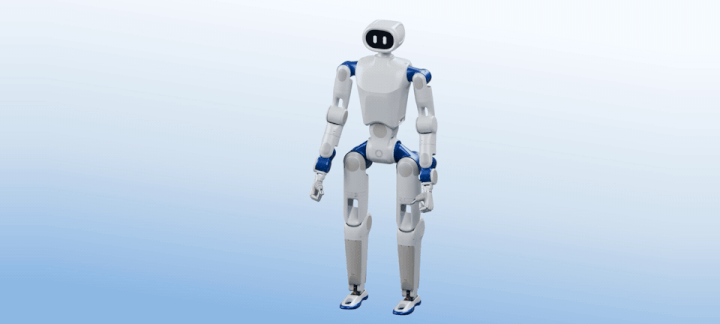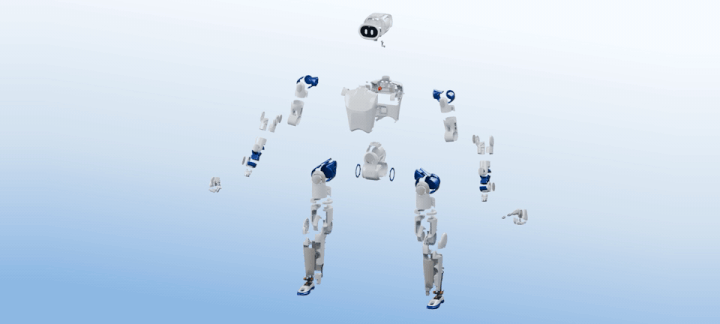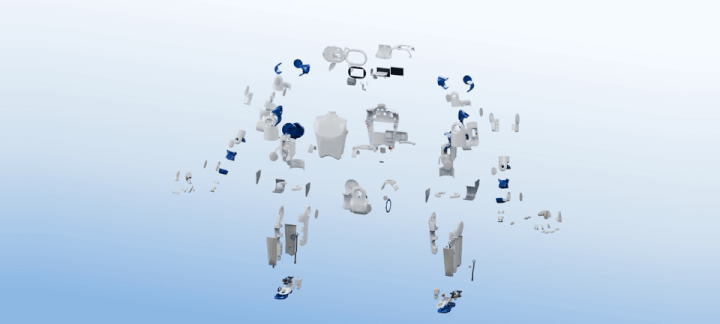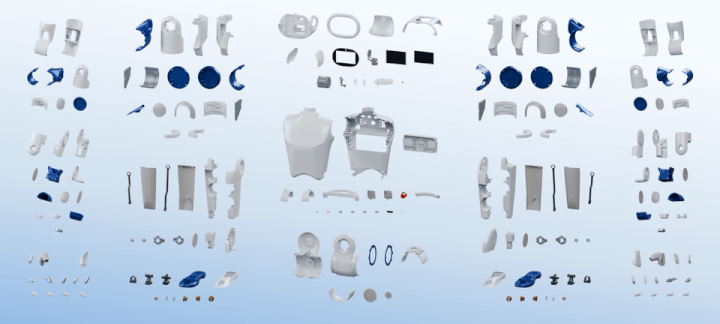
RP1 حدود ۱۳۵ سانتیمتر ارتفاع دارد و وزن آن با باتری و تجهیزات انتهایی، بسته به نسخه، تقریباً ۳۹ تا ۴۱ کیلوگرم است. هر دو نسخه از شش درجه آزادی در هر پا و دو درجه آزادی در ناحیه کمر بهره میبرند. نسخهی استاندارد برای هر بازو پنج درجه آزادی دارد، درحالیکه نسخه Pro با بازوهای هفتدرجهآزادی و گردنی دارای دو درجه آزادی، انعطاف بیشتری برای آزمایش حرکات پیچیده و تعامل با محیط فراهم میکند. درجههای آزادی دستهای ربات جداگانه محاسبه میشوند.
از نظر پردازشی، نسخهی استاندارد به تراشه Rockchip RK3588 مجهز است که پردازندهای هشتهستهای با شتابدهندهی هوش مصنوعی ۶ تریلیون عملیات در ثانیه (TOPS) محسوب میشود. این نسخه هشت گیگابایت حافظهی LPDDR4X و ۳۲ گیگابایت حافظه داخلی eMMC دارد. در نسخه Pro، تراشهی Allwinner A733 و ماژول پردازشی NVIDIA Jetson Orin NX با ۱۶ گیگابایت حافظه نیز برای توسعهی محاسبات هوش مصنوعی در نظر گرفته شدهاند.
سامانه حرکتی ربات از محرکهای اختصاصی ROMOMO استفاده میکند که به گفتهی سازنده، گشتاور اوج برخی از ماژولهای آنها به ۱۶۰ نیوتنمتر میرسد. سرعت حرکتی اعلامشده برای ربات حداکثر چهار متر بر ثانیه است و امکان عبور از شیبهایی تا ۳۰ درجه را دارد. باتری ۱۰ آمپرساعتی نیز تا سه ساعت کارکرد را فراهم میکند؛ هرچند مدت فعالیت واقعی به نوع حرکت، بار و شرایط محیطی وابسته است. طراحی باتری دوگانه امکان تعویض باتری اصلی بدون خاموشکردن کامل سامانه را نیز فراهم میکند.
انتشار فایلهای طراحی و پشتیبانی از ROS 2 و شبیهسازی
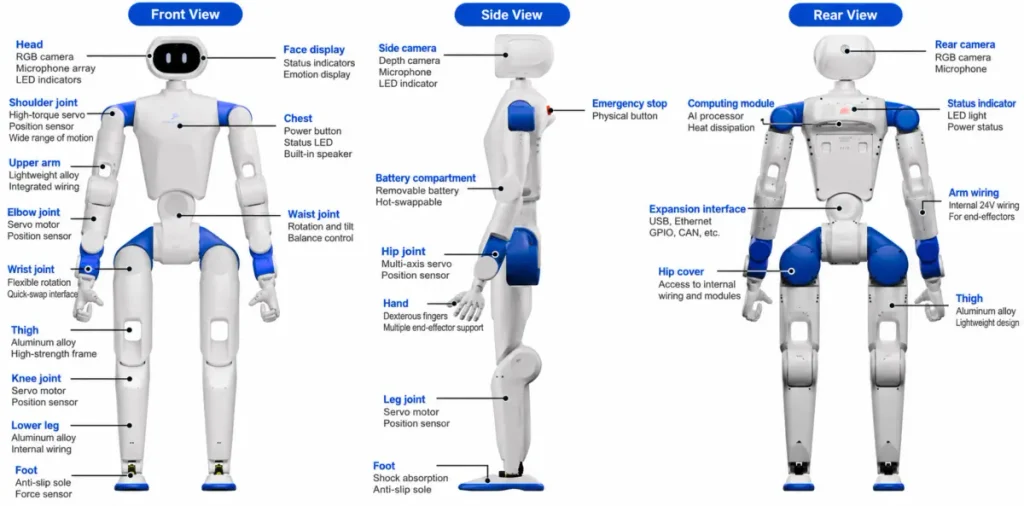
مهمترین ویژگی RP1، اکوسیستم توسعهای آن است. مخزن سختافزاری پروژه شامل فایلهای طراحی سهبعدی، نقشههای مکانیکی، شماتیکها، طراحی بردهای مدار چاپی، فهرست قطعات و اطلاعات مونتاژ است. نرمافزارهای پروژه نیز بخشهایی مانند میانافزار، درایور موتورها و حسگرها، رابط برنامهنویسی پایتون و چارچوب مبتنی بر ROS 2 برای اجرای مدلهای هوش مصنوعی را پوشش میدهند.
توسعهدهندگان میتوانند مدل ربات را در قالبهای URDF و MJCF بررسی کنند و از ابزارهایی مانند NVIDIA Isaac Lab و MuJoCo برای آموزش و آزمایش الگوریتمهای حرکتی استفاده کنند. این قابلیت به پژوهشگران اجازه میدهد پیش از اجرای الگوریتم روی ربات واقعی، آن را در محیط شبیهسازی ارزیابی و سپس مدل آموزشدیده را به سختافزار منتقل کنند؛ فرایندی که در رباتیک با عنوان انتقال از شبیهسازی به واقعیت شناخته میشود.
طبق بررسی CNX Software، برخی قابلیتهای نسخهی Pro هنوز فاقد فایلهای آمادهی آموزش یا سیاستهای کنترلی پیشفرض هستند و کد منبع میانافزار داخلی محرکهای ROMOMO نیز در مخازن بررسیشده پیدا نشده است. بنابراین، توسعهدهندگان باید پیش از انتخاب این پلتفرم، وضعیت هر بخش و محدودیتهای مجوزهای نرمافزاری را بررسی کنند.
RoboParty هنوز قیمت نهایی و زمان عرضهی گسترده RP1 و RP1 Pro را اعلام نکرده است. بااینحال، انتشار منابع مهندسی و ابزارهای نرمافزاری میتواند این پلتفرم را به گزینهای قابلتوجه برای دانشگاهها، آزمایشگاهها و توسعهدهندگانی تبدیل کند که میخواهند بهجای استفاده از یک ربات بسته، اجزای سختافزاری و نرمافزاری آن را تغییر دهند.
برای آشنایی بیشتر با مسیر توسعه رباتهای انساننما، در خبر پیشین ویکیربات درباره ربات انساننمای Unitree R1 نیز به روند ساخت رباتهای کوچکتر و در دسترستر برای پژوهش و توسعه پرداختیم؛ موضوعی مرتبط با هدف RP1 برای گسترش دسترسی توسعهدهندگان به سختافزار رباتیک و ابزارهای آزمایش هوش مصنوعی فیزیکی.