
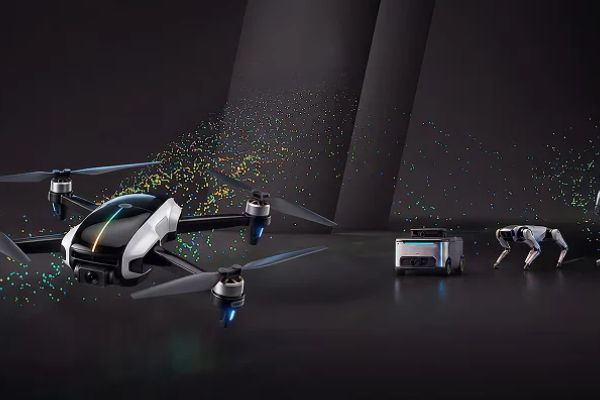
شرکت NXP Semiconductors از یک پلتفرم جدید برای سادهتر و سریعتر کردن فرایند ساخت رباتهای هوشمند رونمایی کرده است. این پلتفرم مجموعهای از سختافزارها، نرمافزارها، میانافزارها و طراحیهای آماده را در اختیار توسعهدهندگان قرار میدهد تا بتوانند بخشهای مختلف یک ربات، از پردازش هوش مصنوعی و کنترل موتورها تا ارتباطات و مدیریت حسگرها را در قالب یک سیستم هماهنگ به کار بگیرند.
طبق اعلام NXP، پلتفرم مذکور بر پایهی معماری Neural Axis شرکت NXP توسعه یافته است. این معماری مانند یک زیرساخت ارتباطی و کنترلی، اجزای مختلف ربات را به یکدیگر متصل میکند و امکان تبادل امن اطلاعات میان حسگرها، پردازندهها و بخشهای کنترلی را فراهم میسازد. به این ترتیب، توسعهدهندگان میتوانند بهجای طراحی و آزمایش جداگانهی تمام اجزای ربات، از بخشهایی استفاده کنند که پیشتر با یکدیگر هماهنگ و اعتبارسنجی شدهاند.
یکی از مشکلات رایج در ساخت رباتها، هماهنگکردن سختافزارها و نرمافزارهای مختلف است. برای مثال، پردازندهی اصلی، حسگرها، کنترلکنندههای موتور و سامانهی مسیریابی باید بدون تأخیر و خطا با یکدیگر کار کنند. آزمایش و اطمینان از عملکرد صحیح این بخشها ممکن است ماهها زمان ببرد. NXP میگوید با استفاده از پلتفرم جدید و اجزای ازپیشیکپارچهشده، «میتوان این زمان را به چند روز یا چند هفته کاهش داد.»
بخش نرمافزاری این مجموعه، یک کیت توسعه (SDK) متنباز و ماژولار است که درایورها، ابزارهای ارتباطی، برنامههای نمونه و ابزارهای پیکربندی را در اختیار برنامهنویسان قرار میدهد. این کیت از چارچوبهای شناختهشدهی رباتیک مانند ROS 2 و PX4 و Zephyr پشتیبانی میکند. بنابراین، توسعهدهندگان میتوانند از ابزارهای نرمافزاری آشنای خود استفاده و قابلیتهای جدید را بهتدریج به پروژه اضافه کنند.
ژروم لگرو، معاون رئیس و مدیرکل بخش رباتیک شرکت NXP میگوید: «با حرکت روزافزون رباتهای خودمختار از محیطهای کنترلشده به فضاهایی که مردم در آن زندگی و کار میکنند، اعتماد به یکی از پیششرطهای اصلی پذیرش این فناوری تبدیل میشود. برای ایجاد چنین اعتمادی، توسعهدهندگان به زیرساختی نیاز دارند که از ابتدا با در نظر گرفتن قابلیت اطمینان در تمام طول چرخهی عمر ربات طراحی شده باشد. پلتفرم یکپارچهی رباتیک NXP این قابلیت را در قالب معماری مقیاسپذیری گرد هم آورده است تا به توسعهدهندگان در ساخت نسل بعدی سامانههای قابلاعتماد هوش مصنوعی فیزیکی کمک کند.»
چهار بخش سختافزاری برای ساخت پهپادهای هوشمند
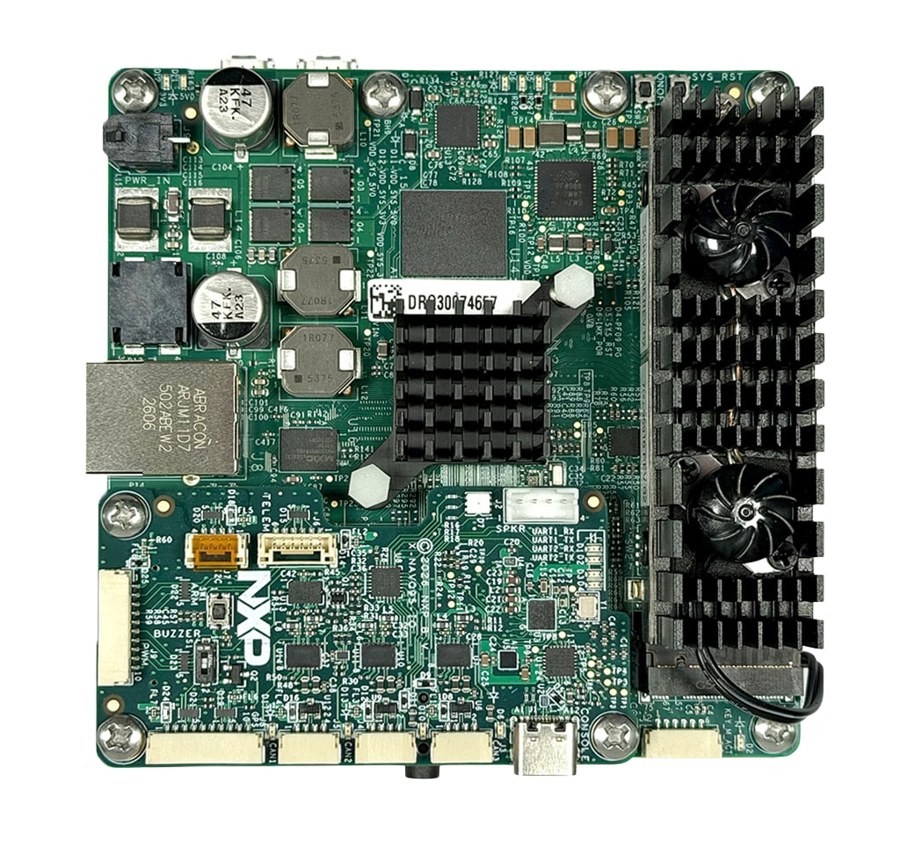
NXP در نخستین مرحله، طراحیهای مرجع این پلتفرم را برای ساخت پهپادها ارائه کرده است. این مجموعه از چهار بخش اصلی تشکیل میشود که هرکدام وظیفهی مشخصی دارند.
بخش پردازش و کنترل خودمختار پهپاد، NavQ95 نام دارد و بر پایهی پردازندهی i.MX 95 ساخته شده است. این ماژول علاوه بر مدیریت بخشهای اصلی پرواز، توان پردازشی لازم برای اجرای الگوریتمهای هوش مصنوعی و تصمیمگیری خودمختار را فراهم میکند. به کمک این ماژول، پهپاد میتواند اطلاعات دوربین و سایر حسگرها را پردازش کند و برای تشخیص محیط و مسیریابی از آنها بهره ببرد.
بخش دوم، ماژول Tropic VMU/FMU است که با استفاده از میکروکنترلر i.MX RT1064، وظایف مدیریت و کنترل پرواز را انجام میدهد. این بخش مسئول اجرای فرمانهای کنترلی و حفظ عملکرد پایدار پهپاد است.
بخش سوم، 100Base-T1 Sensor Node نام دارد که بر پایهی میکروکنترلر MCX N947 توسعه یافته است و ارتباط میان حسگرها و سایر اجزای پهپاد را مدیریت میکند.
بخش چهارم، کنترلکنندهی الکترونیکی سرعت موتور یا ESC مبتنی بر میکروکنترلر MCX A13 است که وظیفهی تنظیم سرعت موتورهای الکتریکی را بر عهده دارد و با استاندارد AM32 سازگار است.
این چهار بخش در کنار SDK نرمافزاری NXP، مجموعهای آماده را برای نمونهسازی پهپادهای هوشمند تشکیل میدهند. این شرکت اعلام کرده است که توسعهدهندگان میتوانند پس از آمادهسازی و اتصال اجزای موردنیاز، در حدود ۳۰ دقیقه به قابلیتهای اولیهی یک پهپاد دسترسی پیدا کنند. البته این زمان به معنای ساخت یک پهپاد کامل از ابتدا یا آمادهشدن آن برای پرواز تجاری نیست؛ بلکه به راهاندازی اولیهی قابلیتهای طراحیشده با استفاده از سختافزارها و نرمافزارهای ازپیشآماده اشاره دارد.
NXP میگوید این پلتفرم به پهپادها محدود نخواهد ماند و در آینده برای توسعهی رباتهای خدماتی، رباتهای متحرک خودمختار (AMR) و دیگر سامانههای رباتیک نیز گسترش پیدا میکند. طراحیهای مرجع پهپاد و SDK این مجموعه هماکنون در دسترس توسعهدهندگان قرار دارند و پشتیبانی از سایر انواع رباتها برای نیمهی دوم سال ۲۰۲۷ برنامهریزی شده است.
مقالهی مرتبط: برد توسعهی NXP FRDM-IMXRT1186 با چهار درگاه اترنت برای اتوماسیون صنعتی و رباتیک معرفی شد
با معرفی این پلتفرم، NXP تلاش میکند یکی از موانع اصلی توسعهی رباتهای هوشمند، یعنی پیچیدگی اتصال و هماهنگسازی اجزای مختلف، را کاهش دهد. این رویکرد میتواند بهویژه برای شرکتهای کوچک و تیمهای تحقیقاتی مفید باشد؛ زیرا به آنها اجازه میدهد زمان کمتری را صرف آمادهسازی زیرساخت کنند و سریعتر به سراغ توسعهی قابلیتهای اصلی ربات بروند.