
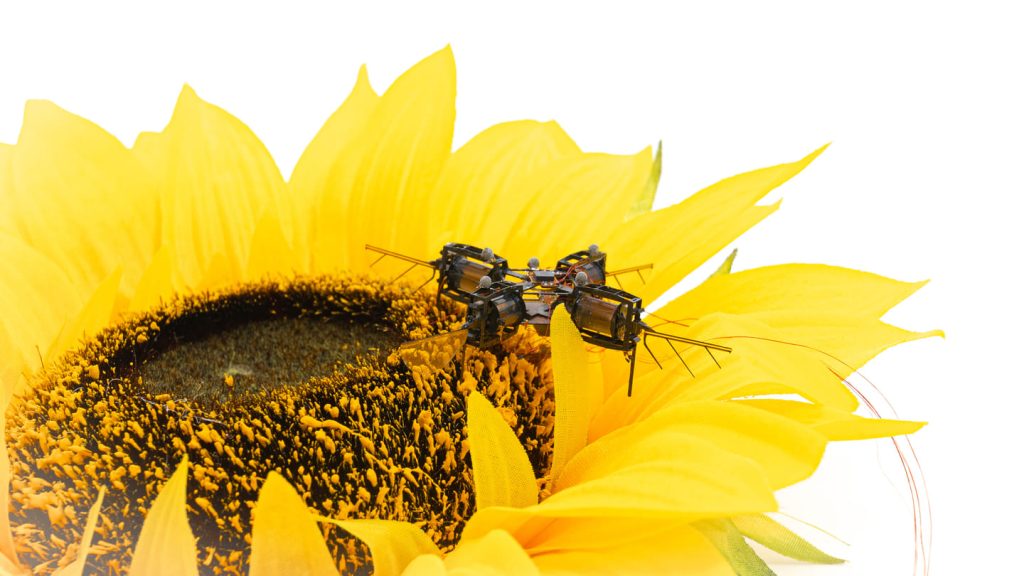
پژوهشگران مؤسسهی فناوری ماساچوست (MIT) ربات پرندهی فوقسبکی ساختهاند که میتواند بدون تکیه بر دوربینهای ردیابی خارجی، موقعیت و جهت حرکت خود را تخمین بزند و مسیرهای پروازی مشخصی را دنبال کند. این ربات که با بالهای متحرک پرواز میکند، حسگرها و پردازندهی مخصوص خود را حمل میکند و در یک آزمایش توانسته است پس از حرکت میان چند گیاه، با دقت روی یک گل آفتابگردان فرود بیاید.
این دستاورد محدودیت مهمی را در نسلهای قبلی رباتهای پرندهی بسیار کوچک برطرف میکند. رباتهای پیشین MIT با وجود سرعت و چابکی بالا، برای تشخیص موقعیت خود به دوربینهای ردیابی در محیط آزمایشگاه نیاز داشتند، زیرا وزن و ابعاد آنها اجازه نمیداد تجهیزات الکترونیکی لازم برای مسیریابی را همراه داشته باشند. ربات جدید این تجهیزات را روی بدنهی خود حمل میکند و میتواند بهطور مستقل پرواز کند. بااینحال، هنوز برای تأمین انرژی به یک منبع برق خارج از بدنه وابسته است.
افزایش نیروی ربات پرنده برای حمل تجهیزات الکترونیکی
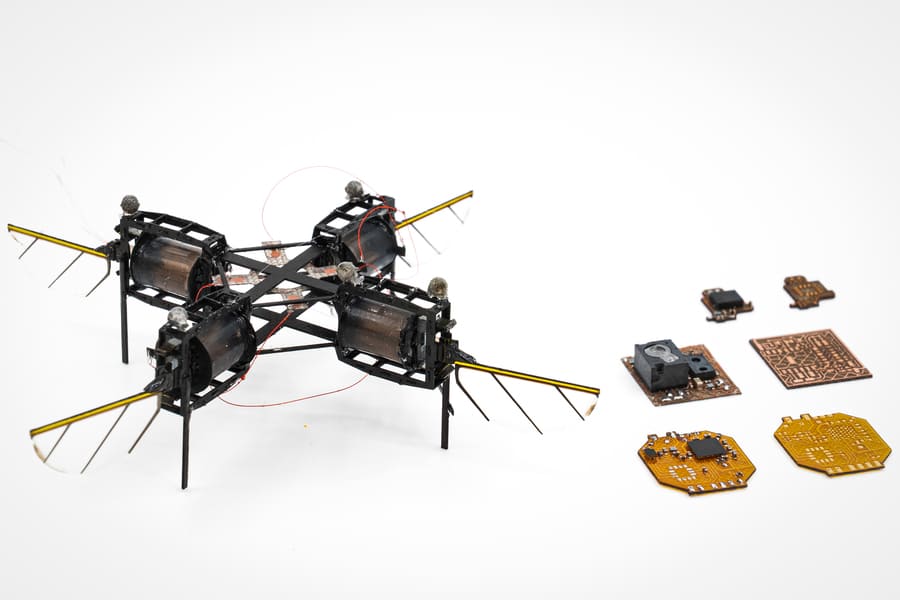
زنبور رباتیک جدید MIT چهار بال دارد که با کمک عملگرهای نرم یا همان ماهیچههای مصنوعی حرکت میکنند. ابعاد آن تقریباً به اندازهی یک نوار کاست کوچک (microcassette) و وزنش از یک گیرهی کاغذ هم کمتر است. چالش اصلی پژوهشگران این بود که تجهیزات مسیریابی و پردازش را به آن اضافه کنند، بدون آنکه وزن بیشتر باعث کاهش توان پرواز و چابکی ربات شود.
برای حل این مشکل، محققان شکل و ابعاد عملگرهای نرم را تغییر دادند. آنها طول و شعاع این عملگرها را بهگونهای تنظیم کردند که اندازهی آنها حدود ۵۰ درصد افزایش پیدا کند و در عین حال، نیروی بالابر خالص ربات ۴۶ درصد بیشتر شود. در نتیجه، نسبت نیروی بالابر به وزن ربات به ۱٫۹ رسید؛ یعنی ربات میتواند نیرویی معادل ۱٫۹ برابر وزن خود تولید کند و تجهیزات الکترونیکی جدید را نیز حمل کند.
این تجهیزات در یک بستهی الکترونیکی بسیار کوچک با وزن ۲۴۴ میلیگرم قرار گرفتهاند. بستهی مذکور سه نوع حسگر و یک میکروکنترلر را در خود جای میدهد. واحد اندازهگیری اینرسی (IMU) برای تخمین وضعیت و جهت ربات استفاده میشود، حسگر شار نوری (Optical Flow Sensor) سرعت حرکت جانبی و جابهجایی آن را تخمین میزند و حسگر زمان پرواز (ToF) فاصلهی ربات تا سطح زیرین را اندازهگیری میکند.
ترکیب این حسگرها به ربات اجازه میدهد اطلاعات لازم برای کنترل پرواز را بدون دوربینهای خارجی به دست آورد. البته این کار ساده نیست؛ زیرا وقتی ربات دیگر از سامانهی دقیق ردیابی آزمایشگاه کمک نمیگیرد، ممکن است در تخمین موقعیت خود دچار خطا شود و بهتدریج از مسیر موردنظر فاصله بگیرد.
تخمین سریع موقعیت و فرود روی گل آفتابگردان
پژوهشگران برای کاهش خطای مسیریابی، الگوریتمی طراحی کردند که جهتگیری، سرعت زاویهای و موقعیت ربات پرنده را با سرعت بالا تخمین میزند. آنها بخشی از محاسبات را ساده کردند تا پردازش اطلاعات به توان محاسباتی کمتری نیاز داشته باشد. آزمایشها نشان داد که در این ربات، تخمین سریع و پیوستهی موقعیت میتواند عملکرد بهتری از تخمینهای دقیقتر اما کندتر داشته باشد.
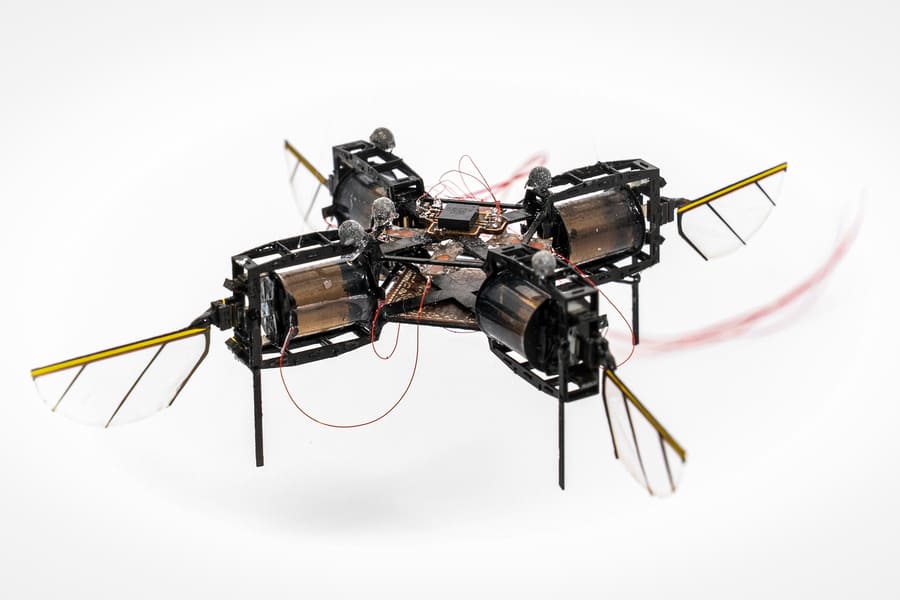
بستهی حسگرها و پردازنده روی یک بستر فایبرگلاس نصب شده است تا لرزشهای ناشی از حرکت بالها، عملکرد قطعات الکترونیکی را مختل نکند. پژوهشگران در آزمایشهای پروازی، توانایی ربات را در معلق ماندن در ارتفاعهای مختلف و دنبالکردن مسیرهای نقطهبهنقطه بررسی کردند. خطای موقعیت آن در این آزمایشها تنها چند سانتیمتر بود و دقت تخمین موقعیت با سامانههای متصل به دوربین بیرونی قابل مقایسه گزارش شد.
در یکی از آزمایشها، پژوهشگران با استفاده از یک دستهی کنترل، نقاط هدف را برای ربات تعیین کردند. ربات میان چند گیاه حرکت کرد و در نهایت توانست با دقت روی یک گل آفتابگردان فرود بیاید. این آزمایش نشان میدهد که چنین رباتهایی در آینده میتوانند برای گردهافشانی مصنوعی گلها، بررسی وضعیت محصولات کشاورزی و شناسایی زودهنگام آفتها به کار گرفته شوند. پرواز در میان شاخهها و گیاهان متراکم نیز میتواند کاربردهای دیگری مانند بازرسی فضاهای محدود و نظارت صنعتی داشته باشد.
طبق بررسی پژوهشگران، تجهیزات الکترونیکی تنها حدود ۶ درصد از کل توان مصرفی ربات را به خود اختصاص میدهند و بخش عمدهی انرژی صرف حرکت بالها و عملگرهای مصنوعی میشود. این موضوع امکان کاهش بیشتر مصرف انرژی بخش الکترونیکی و اضافهکردن تجهیزات جدید را فراهم میکند.
مقالهی مرتبط: این ربات تکپای جهنده میتواند روی شن و یخ بپرد
با وجود این پیشرفت، ربات هنوز برای پرواز کاملاً مستقل آماده نیست. پژوهشگران در مرحلهی بعد قصد دارند یک دوربین کوچک به آن اضافه کنند تا بتواند اشیا را تشخیص دهد و از موانع دوری کند. هدف دیگر آنها نصب مدارهای مدیریت توان و باتری روی خود ربات است تا دیگر نیازی به اتصال به منبع برق خارجی نداشته باشد و بتواند در فضای باز پرواز کند.
نتایج این پژوهش در مجلهی علمی Science Robotics و در مقالهای با عنوان «پرواز کنترلشدهی یک ربات پرندهی بالزن در مقیاس حشرات با استفاده از حسگرها و پردازشگر داخلی» منتشر شده است. این دستاورد گامی مهم در مسیر ساخت رباتهای پرندهی بسیار کوچکی است که بتوانند بدون تجهیزات بزرگ و خارجی، در محیطهای واقعی حرکت کنند؛ هرچند رسیدن به پرواز کاملاً مستقل و کاربرد عملی در کشاورزی یا بازرسی صنعتی، همچنان به حل چالشهایی مانند تأمین انرژی و تشخیص موانع نیاز دارد.