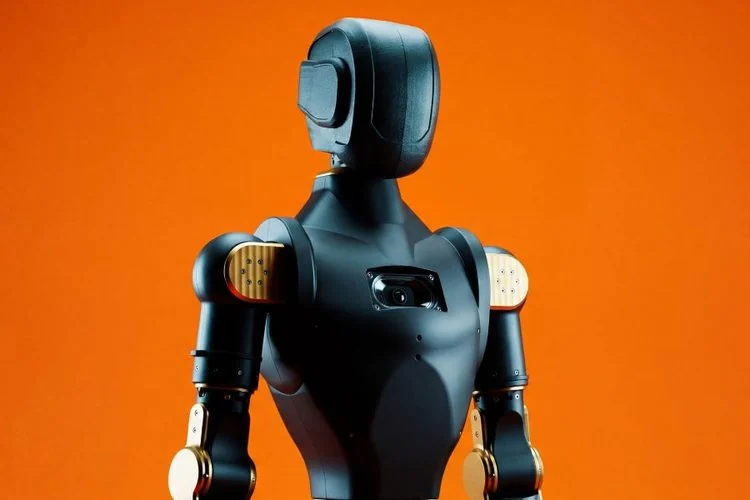
شرکت Menlo Research پس از حدود یک سال توسعه، ربات انساننمای متنباز Asimov 1 را در رویداد SWITCH سنگاپور به نمایش گذاشت. طراحی مکانیکی، مدارهای الکترونیکی، مدلهای شبیهسازی و نرمافزار کنترل حرکت این ربات در اختیار توسعهدهندگان قرار گرفته است.
Asimov 1 با ارتفاع تقریبی ۱.۲ متر و وزن حدود ۳۵ کیلوگرم ساخته شده است. بدنهی آن از آلومینیوم 7075 و قطعات چاپ سهبعدیشده از پلیآمید PA12 با روش Multi Jet Fusion تشکیل شدهاند. طراحی ماژولار ربات امکان تعمیر و جایگزینی بخشهای مکانیکی و الکترونیکی را فراهم میکند.
ربات انسان نمای Asimov 1 در مجموع ۲۵ مفصل محرک دارد. هر پا دارای شش درجه آزادی است که سه مفصل لگن یک مفصل زانو و دو مفصل مچ پا را شامل میشود. هر بازو نیز پنج مفصل محرک شامل سه محور شانه، یک مفصل آرنج و یک مفصل چرخش مچ دارد. در تنه یک مفصل چرخش کمر و در گردن دو مفصل چرخش و خمشدن تعبیه شدهاند. در زمان راهرفتن، دو مفصل گردن قفل میشوند و کنترلکننده از مدل ۲۳ درجه آزادی بدن استفاده میکند.
Menlo Research ظرفیت حمل بار بازوها را برای چند حرکت مشخص اعلام کرده است. در حرکت اسکوات، بار نامی ۵ کیلوگرم ذکر شده است. هر بازو در حرکت جلو بازو میتواند بار نامی ۵ کیلوگرم و بار اوج ۱۵ کیلوگرم را تحمل کند. در حرکت بالا آوردن دست از جلو نیز همین ظرفیت اعلام شده است؛ درحالیکه برای بالا آوردن دست از کنار، بار نامی ۶ کیلوگرم و بار اوج ۱۸ کیلوگرم بهازای هر بازو گزارش شده است.
پردازنده، حسگرها و منبع تغذیه
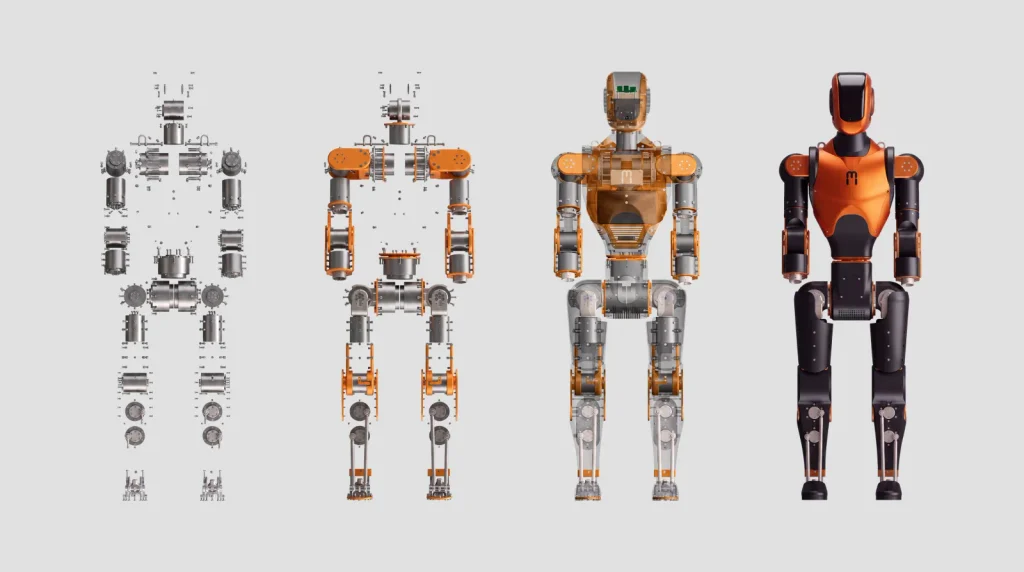
معماری محاسباتی Asimov 1 از دو رایانه مجزا تشکیل شده است تا وظایف حساس به زمان از پردازشهای ارتباطی و رسانهای جدا شوند. ماژول Radxa CM5 در واحد پردازش ربات (RPU) نصب شده و کنترل حرکت، ارتباط با عملگرها، دریافت دادههای IMU و اجرای سیاست راهرفتن را برعهده دارد.
در مقابل، رزبریپای ۵ در واحد محاسباتی سر نصب شده و وظایف دوربین، میکروفن، بلندگو، شبکه و انتقال رسانه را انجام میدهد. ارتباط میان Pi 5 و برد حامل CM5 از طریق کابل اترنت یکمتری برقرار میشود.
شبکهی عملگرها از شش گذرگاه CAN استفاده میکند؛ پنج گذرگاه با نرخ یک مگابیت بر ثانیه و یک گذرگاه با نرخ ۵۰۰ کیلوبیت بر ثانیه. توان باتری و ارتباط CAN از طریق زنجیره اتصالات عملگرها در بدنه و اندامها توزیع میشود.
سامانه حسگری ربات شامل یک واحد اندازهگیری اینرسی ۶ محوره (IMU) برای تخمین وضعیت و حرکت بدن، دوربین تکچشمی ۲ مگاپیکسلی، آرایه میکروفون استریو و بلندگوی ۱۰ واتی با امپدانس ۴ اهم است.
منبع تغذیه Asimov 1 یک باتری لیتیومیونی با آرایش 13S4P است؛ یعنی ۱۳ سلول بهصورت سری و چهار رشته موازی. باتری ولتاژ نامی ۴۶.۸ ولت، ظرفیت معمول ۱۰.۵ آمپرساعت و انرژی ۴۹۱.۴ واتساعت دارد. ولتاژ شارژ کامل آن ۵۴.۶ ولت و حد قطع تخلیه ۳۵.۷۵ ولت اعلام شده است. این باتری حدود ۲ کیلوگرم وزن دارد و مدار حفاظتی آن از اضافهشارژ، تخلیه بیش از حد و جریان بیش از حد جلوگیری میکند.
آموزش راهرفتن با یادگیری تقویتی
سیاست کنترل راهرفتن Asimov 1 با استفاده از NVIDIA Isaac Lab و روش یادگیری تقویتی PPO آموزش داده شده است. در این فرایند از روش Adversarial Motion Priors (AMP) نیز استفاده میشود تا حرکت ربات به الگوهای طبیعیتر حرکت انسان نزدیک شود.
کنترلکننده با نرخ ۵۰ هرتز اجرا میشود؛ یعنی هر ۲۰ میلیثانیه وضعیت ربات را دریافت کرده و هدف حرکتی جدیدی تولید میکند. ورودی شبکه شامل ۷۸ مقدار است که اطلاعاتی مانند سرعت زاویهای بدن، جهت گرانش، سرعت حرکتی درخواستی، موقعیت و سرعت مفصلها و اقدام قبلی را دربر میگیرد. خروجی آن موقعیت هدف برای ۲۳ مفصل بدن است؛ دو مفصل گردن هنگام راهرفتن قفل هستند.
Menlo Research چکپوینتهای سیاست کنترل را در قالب ONNX و TorchScript به همراه کد آموزش منتشر کرده است. این شرکت همچنین مدلهای MuJoCo و URDF را ارائه میدهد و اعلام کرده است سیاستهای آموزشدیده بر اساس این مدلها قابلیت انتقال به ربات فیزیکی را بدون تنظیم مجدد دارند. با این حال، این قابلیت به مدل، سیاست و شرایط اجرا وابسته است و عملکرد یکسان در تمام محیطها را تضمین نمیکند.
انتشار متنباز و وضعیت توسعه
پروژه Asimov 1 شامل فایلهای طراحی مکانیکی و الکترونیکی، مدلهای شبیهسازی، نرمافزار روی ربات و سیاست کنترل راهرفتن است. طراحی سختافزار تحت مجوز CERN-OHL-S-2.0 و نرمافزار تحت مجوز GPL-2.0 منتشر شده است.
در وضعیت فعلی، کنترل حرکتی تمامبدن و هدایت جهتدار از راه دور در دسترساند. کنترل مستقیم عملگرها نیز از طریق Asimov Edge یا SDK امکانپذیر است و تلهمتری ربات با نرخ ۱۰ هرتز ارائه میشود. با این حال، SDK کامل، شبیهساز یکپارچه و کنترل از راه دور تمام مفصلها هنوز در دست توسعه قرار دارند.