
خدمات وب آمازون (AWS) مجموعهای متنباز با نام Physical AI Toolchain معرفی کرده است که هدف آن سادهترکردن فرایند توسعهی رباتهای مبتنیبر هوش مصنوعی فیزیکی است. این مجموعه ابزارهای زیرساختی آمازون را با فناوریهای رباتیک انویدیا ترکیب میکند تا توسعهدهندگان بتوانند مراحل مختلف ساخت یک ربات هوشمند از جمعآوری دادههای حرکتی و تولید دادهی مصنوعی گرفته تا آموزش مدل، شبیهسازی رفتار ربات و انتقال مدل به سختافزار واقعی را در قالب یک فرایند یکپارچه مدیریت کنند.
هدف اصلی ساخت ابزار Physical AI Toolchain این است که پلتفرمی برای رسیدن از یک مدل آموزشدیده به رباتی که بتواند در دنیای واقعی فعالیت کند را در اختیار مهندسان رباتیک قرار دهد. این مجموعه به نوع خاصی از ربات یا وظیفه محدود نیست و توسعهدهندگان میتوانند مشخصات ربات خود، دادههای جمعآوریشده و تعریف وظیفهی موردنظر را وارد کنند و بخشهای موردنیاز از زنجیرهی توسعه را به کار بگیرند.
از دادههای حرکتی تا آموزش و شبیهسازی ربات
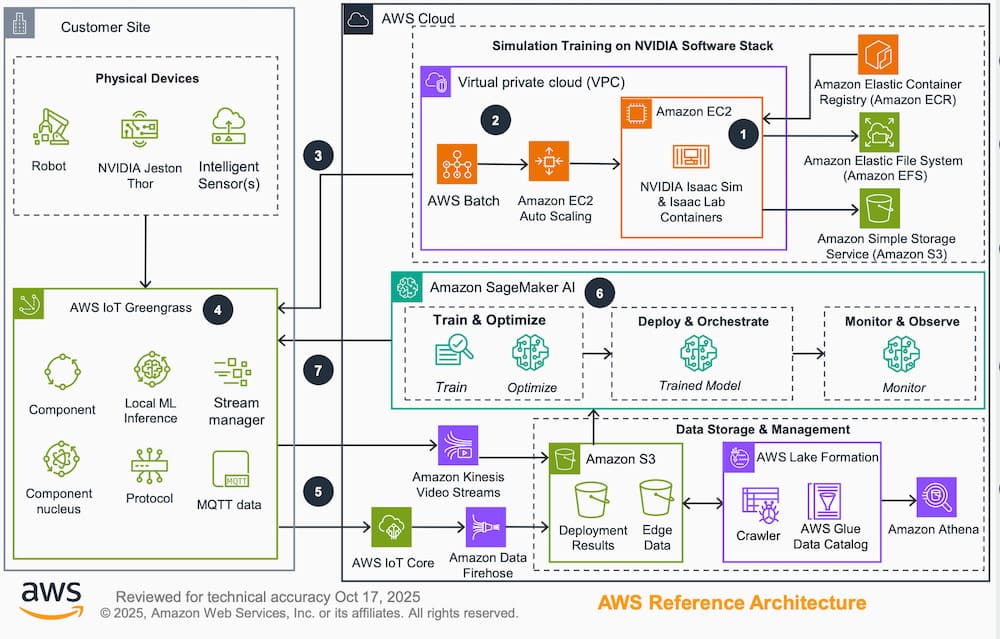
یکی از مشکلات مهم توسعهی هوش مصنوعی فیزیکی، پراکندگی ابزارها و پیچیدگی اتصال مراحل مختلف به یکدیگر است. برای مثال، دادههای یک ربات ممکن است در یک قالب ذخیره شوند، آموزش مدل به زیرساخت پردازشی دیگری نیاز داشته باشد و آزمایش رفتار آن نیز در نرمافزار شبیهسازی جداگانهای انجام شود. انتقال اطلاعات میان این بخشها و حفظ سازگاری نسخههای مختلف مدل، داده و محیط شبیهسازی میتواند زمان زیادی از تیمهای مهندسی بگیرد.
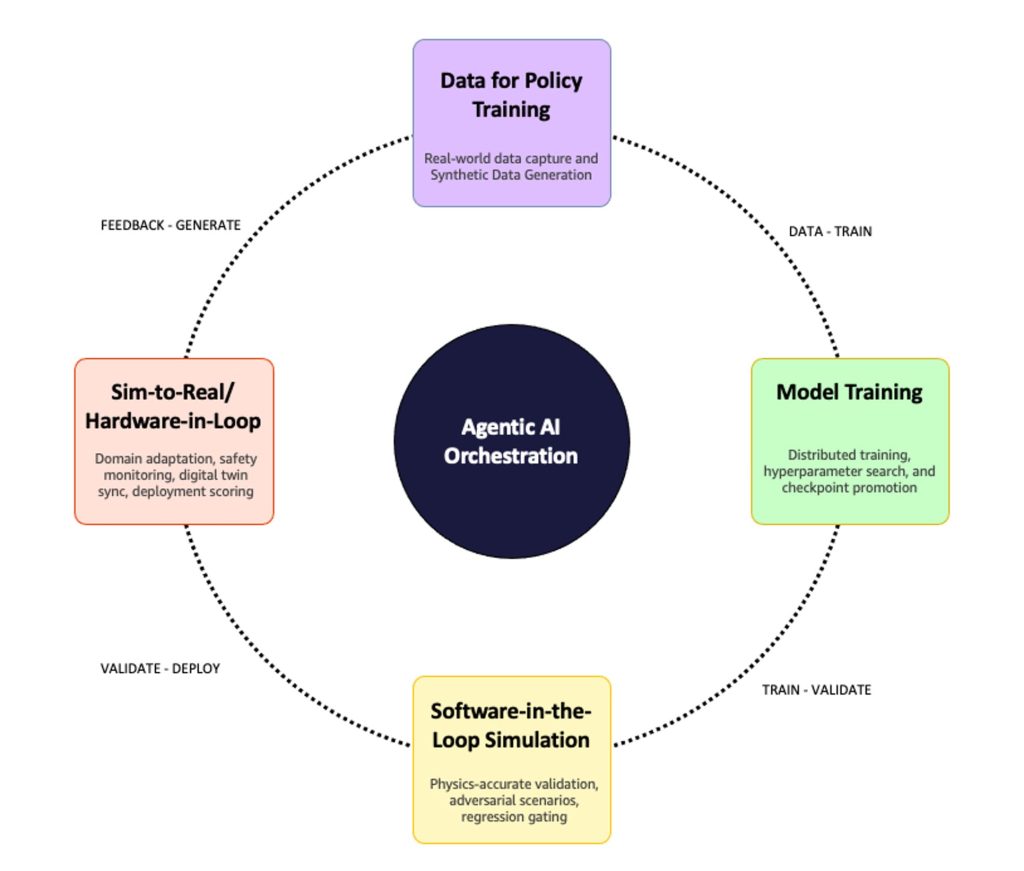
Physical AI Toolchain تلاش میکند این مراحل را در یک ساختار هماهنگ قرار دهد. دادههای خام حاصل از کنترل از راه دور رباتها ابتدا در فضای ذخیرهسازی ابری آمازون S3 قرار میگیرند. سپس میتوان از ابزارهای تولید دادهی مصنوعی برای ساخت سناریوهای متنوعتر استفاده کرد و مدلهای رباتیک را با کمک زیرساختهای پردازشی ابری آموزش داد. در مرحلهی بعد، رفتار مدل در محیط شبیهسازی بررسی میشود تا پیش از انتقال به ربات واقعی، مشکلات احتمالی آن شناسایی شوند.
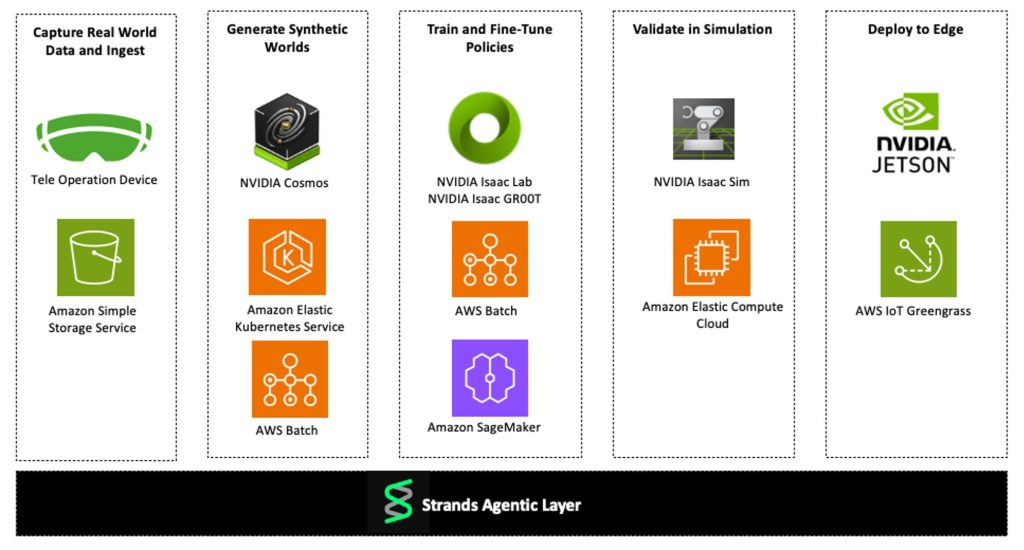
در این فرایند، آمازون از ابزارهای مختلف انویدیا استفاده میکند. Isaac Sim محیط شبیهسازی فیزیکی و بصری رباتها را فراهم میکند و Isaac Lab برای آموزش تقویتی و آزمایش رفتار ربات در تعداد زیادی محیط شبیهسازیشده به کار میرود. مدل Isaac GR00T نیز برای آموزش و تنظیم مدلهای بیناییـزبانـعمل (VLA) رباتهای انساننما استفاده میشود. در کنار این ابزارها، Cosmos برای تولید دادههای مصنوعی و افزایش تنوع سناریوهای آموزشی و OSMO برای مدیریت و هماهنگسازی ورکفلوهای محاسباتی به کار گرفته شدهاند.
زیرساخت AWS آمازون بخش پردازشی این مجموعه را تأمین میکند. سرویسهایی مانند EC2 برای اجرای شبیهسازیهای سنگین، SageMaker و AWS Batch برای آموزش مدلها، EKS برای مدیریت بارهای پردازشی توزیعشده و S3 برای ذخیرهسازی دادهها استفاده میشوند. پس از اعتبارسنجی، مدلهای بهینهشده میتوانند از طریق AWS IoT Greengrass به سختافزارهای لبهای، از جمله پردازندههای مبتنیبر انویدیا جتسون (Jetson Thor و Jetson Nano)، منتقل شوند.
معماری ماژولار و استفاده از استانداردهای باز
یکی از ویژگیهای مهم این مجموعه، طراحی ماژولار آن است. توسعهدهندگان مجبور نیستند تمام اجزای Physical AI Toolchain را یکجا راهاندازی کنند و میتوانند فقط بخش موردنیاز خود، مانند شبیهسازی، آموزش یا استقرار مدل را انتخاب کنند. هر بخش نیز بهصورت یک ماژول مستقل Terraform ارائه شده است؛ ابزاری که امکان تعریف و ایجاد زیرساختهای ابری از طریق کد را فراهم میکند.
مجموعهی Physical AI Toolchain از فناوریها و قالبهای متداول در جامعهی رباتیک و یادگیری ماشین پشتیبانی میکند. دادههای حرکتی میتوانند از قالب Zarr به قالب استاندارد LeRobot تبدیل شوند. آموزش مدل با استفاده از PyTorch و ابزارهای Hugging Face انجام میشود و برای تعریف وظایف یادگیری تقویتی از Gymnasium استفاده میشود. مشخصات ساختاری ربات نیز میتواند در قالب URDF ارائه شود و مدلهای آموزشدیده برای انتقال میان محیطهای مختلف به قالب ONNX خروجی گرفته شوند. در نهایت، ارتباط با نرمافزار کنترل ربات میتواند از طریق ROS 2 انجام شود.
آمازون برای سادهترکردن مدیریت این مراحل، از لایهی عاملمحور مبتنی بر Strands Agents SDK نیز استفاده کرده است. این بخش میتواند درخواست توسعهدهنده را به مراحل اجرایی تبدیل کند، اجزای موردنیاز را فراخوانی کند، منابع پردازشی را آماده سازد و انتقال داده و مدل میان بخشهای مختلف را مدیریت کند. به این ترتیب، تیمهای توسعه میتوانند بهجای نوشتن اسکریپتهای جداگانه برای هماهنگسازی تمام مراحل، از یک لایهی مدیریتی هوشمند برای اجرای گردشکار استفاده کنند.
آمازون برای نشاندادن نحوهی استفاده از این مجموعه، نمونهای مبتنی بر بازوی رباتیک UR3 ارائه کرده است که شامل ۲۷ اپیزود دادهی حرکتی جمعآوریشده از طریق کنترل از راه دور برای وظیفهی برداشتن و جابهجایی اشیا است. این نمونه به توسعهدهندگان اجازه میدهد بدون نیاز به تهیهی داده از ابتدا، اجرای بخشی از فرایند آموزش را ارزیابی کنند.
شرکتهایی مانند NEURA Robotics و RLWRLD و Config از جمله فعالان حوزهی هوش مصنوعی فیزیکی هستند که آمازون در معرفی این زیرساخت به آنها اشاره کرده است. برای نمونه، شرکت Config سامانهای برای جمعآوری بیش از ۲۰۰ هزار ساعت دادهی حرکتی رباتها توسعه داده و از هوش مصنوعی مولد برای تبدیل این دادهها به سناریوهای آموزشی متنوعتر استفاده میکند.
با این حال، متنبازبودن این مجموعه به معنای رایگانبودن اجرای تمام مراحل آن نیست. توسعهدهندگان برای استفاده از زیرساختهای پردازشی و ذخیرهسازی AWS همچنان باید هزینهی خدمات ابری را بپردازند. راهاندازی نمونههای عملی نیز به حساب AWS با دسترسی تأییدشده به منابع پردازشی GPU، کلید دسترسی NVIDIA NGC و توکن Hugging Face نیاز دارد.
مقالهی مرتبط: خالق ChatGPT تیم مستقل رباتیک خود را منحل کرد؛ مدلهای هوش مصنوعی حالا بهدنبال کنترل رباتها هستند
Physical AI Toolchain در واقع تلاش آمازون برای تبدیل توسعهی هوش مصنوعی فیزیکی به یک فرایند استاندارد و قابلتکرار است. این مجموعه قرار نیست رفتارهای آمادهای به رباتها اضافه کند یا جایگزین تخصص مهندسان رباتیک شود؛ بلکه زیرساخت لازم برای اتصال داده، آموزش، شبیهسازی و انتقال به رباتها را فراهم میکند. اگر این رویکرد بتواند زمان و هزینهی یکپارچهسازی ابزارهای مختلف را کاهش دهد، میتواند به تیمهای کوچکتر نیز کمک کند تا بدون درگیرشدن در تمام زیرساختها، روی توسعهی قابلیتهای جدید رباتهای خود تمرکز کنند.