
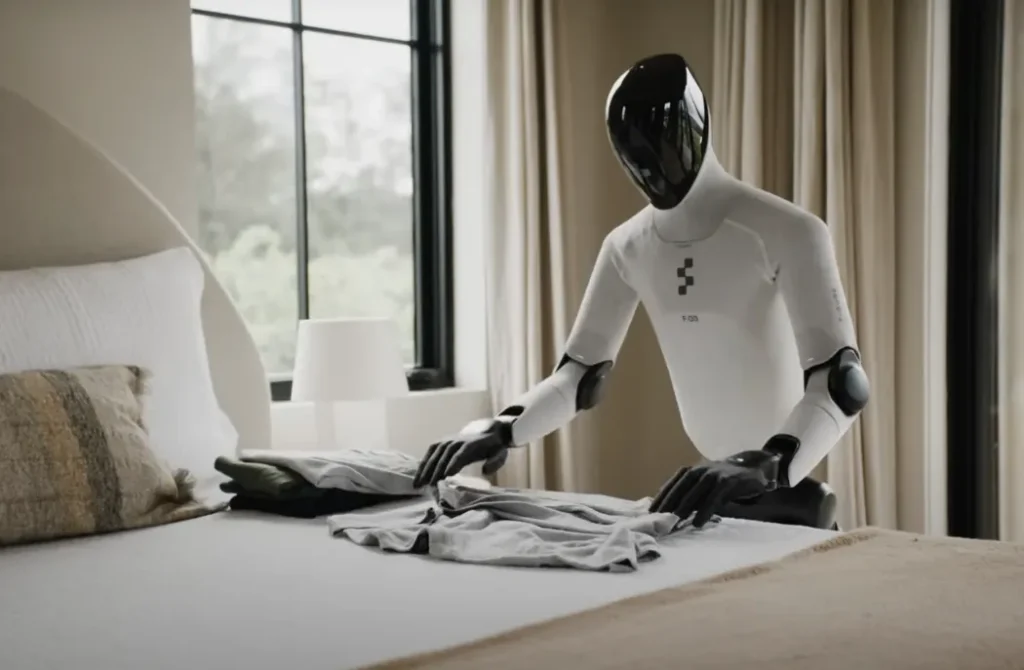
شرکت OpenAI تیم مستقل رباتیک خود را منحل و پژوهشگران این بخش را به گروههای دیگر منتقل کرده است. این تصمیم در نگاه اول میتواند نشانهی عقبنشینی از توسعهی رباتها به نظر برسد، اما توضیحات خالق ChatGPT از تغییر راهبردی مهمتری حکایت دارد.
OpenAI معتقد است مدلهای عمومی هوش مصنوعی که برای درک زبان، تصویر و استدلال توسعه یافتهاند، حالا آنقدر پیشرفت کردهاند که میتوان از آنها برای کنترل رباتها نیز استفاده کرد؛ بنابراین دیگر لزوماً به یک تیم مستقل برای ساخت مدلهای اختصاصی رباتیک نیاز نیست.
بر اساس گزارش مجلهی فورچون، OpenAI این تغییر ساختار را تأیید کرده است. پژوهشگران بخش رباتیک به تیم اصلی منتقل شدهاند و زیر نظر مارک چن، مدیر ارشد تحقیقات OpenAI فعالیت خواهند کرد. در همین حال، گروههای رباتیک کاربردی و سختافزار نیز به سازمان بزرگتر محصولات کاربردی شرکت پیوستهاند که تحت مدیریت گرگ براکمن، همبنیانگذار OpenAI قرار دارد.
سخنگوی OpenAI تأکید کرده است که رباتیک همچنان بخشی از چشمانداز بلندمدت شرکت است و این تغییر با هدف سرعتدادن به توسعهی رباتهای همهمنظوره انجام میشود.
چرا OpenAI بهجای مدلهای اختصاصی به سراغ هوش مصنوعی عمومی رفت؟
OpenAI در سال ۲۰۲۰ نخستین تیم رباتیک خود را تعطیل کرده بود. در آن زمان، محدودبودن دادههای آموزشی رباتها و دشواری جمعآوری تجربهی کافی از محیط فیزیکی، از موانع اصلی توسعهی این فناوری به شمار میرفت. شرکت در ادامه تمرکز خود را بر مدلهای زبانی بزرگ گذاشت؛ مسیری که در نهایت به عرضهی ChatGPT در سال ۲۰۲۲ منجر شد.
این شرکت در سال ۲۰۲۴ دوباره یک تیم مستقل رباتیک تشکیل داد و برای توسعهی مدلهای هوش مصنوعی رباتهای انساننما با شرکت Figure AI همکاری کرد. این همکاری در فوریهی ۲۰۲۵ پایان یافت و فیگِر اعلام کرد که توسعهی هوش مصنوعی رباتهایش را بهصورت مستقل ادامه میدهد. OpenAI نیز در ادامه از برنامهی خود برای ساخت یک ربات انساننما خبر داد و سم آلتمن، مدیرعامل شرکت، اعلام کرد که نخستین ربات انساننمای OpenAI در سال ۲۰۲۷ رونمایی خواهد شد.
اما به گفتهی OpenAI، پیشرفت مدلهای عمومیاش، از جمله GPT-6 Astra، نگاه آنها به مسیر توسعهی رباتیک را تغییر داده است. این شرکت در ابتدای سال ۲۰۲۶ تصور میکرد برای پیشرفت در رباتیک باید از پژوهشهای مرتبط با مدلهایی مانند سورا استفاده کند؛ مدلی که برای تولید ویدیوهای واقعگرایانه باید نوعی درک ضمنی از جهان فیزیکی داشته باشد. با این حال، آزمایشهای بعدی نشان داد که مدلهای عمومی جدید میتوانند بدون اتکا به یک مدل اختصاصی رباتیک، برخی وظایف حرکتی را نیز انجام دهند.
این رویکرد به مفهوم هوش مصنوعی تجسمیافته (Embodied AI) مربوط میشود؛ حوزهای که در آن هوش مصنوعی فقط اطلاعات را پردازش نمیکند، بلکه از طریق ربات، پهپاد یا خودرو میتواند در دنیای واقعی اقدام فیزیکی انجام دهد. در چنین ساختاری، یک مدل عمومی میتواند محیط را از طریق دوربین ببیند، دستور کاربر را درک کند، مراحل انجام وظیفه را برنامهریزی کند و از طریق یک رابط کنترلی، فرمانهای لازم را به ربات بفرستد.
آزمایش انویدیا چه چیزی را نشان میدهد و چه محدودیتهایی وجود دارد؟
یکی از شواهدی که در گزارش فورچون به آن اشاره شده، پژوهش انویدیا دربارهی استفاده از GPT-6 Astra بهعنوان مدل کنترل ربات است. در این آزمایش، پژوهشگران اطلاعات دوربین، مشخصات ربات و یک رابط کنترلی را در اختیار مدل قرار دادند تا بتواند وظایف جابهجایی و برداشتن اشیا را انجام دهد.
نتایج منتشرشده در پژوهش انویدیا با عنوان Astranomy نشان میدهد که نسخهی عاملمحور این سامانه در آزمون شبیهسازی RoboLab-120 به نرخ موفقیت ۷۴٫۸ درصد رسیده است. این رقم در مقایسه با ۵۱ درصد بهترین روش تخصصی نمایشدادهشده در جدول ارزیابی همان آزمون، دستاورد قابلتوجهی محسوب میشود.
پژوهش مذکور در کنار تواناییهای مدل، محدودیتهای مهمی را نیز نشان میدهد. در روش عاملمحور، هر مرحلهی تصمیمگیری بهطور میانگین حدود ۱۳٫۳۷ ثانیه زمان میبرد و هزینهی پردازش هر اجرای موفق وظیفه به حدود ۳۶٫۴۰ دلار میرسد. این ارقام نشان میدهند که حتی اگر مدلهای عمومی بتوانند وظایف رباتیک را با دقت مناسبی انجام دهند، سرعت پاسخگویی و هزینهی استفاده از آنها هنوز برای بسیاری از کاربردهای عملی چالشبرانگیز است.
پژوهشگران همچنین به محدودیت دیگری اشاره میکنند: مدلهای بزرگ معمولاً به زیرساخت پردازشی ابری نیاز دارند و برای استفاده از آنها، اتصال شبکهای پایدار اهمیت زیادی دارد. در مقابل، رباتهای صنعتی باید بتوانند بسیاری از فرمانهای حرکتی و واکنشهای ایمنی را با تأخیر بسیار کم و حتی بدون دسترسی دائمی به اینترنت اجرا کنند. به همین دلیل، مدلهای کوچکتر و تخصصی که مستقیماً روی پردازندهی داخلی ربات اجرا میشوند، همچنان جایگاه مهمی خواهند داشت.
از سوی دیگر، شرکتهای رباتیک یک مزیت جدی نسبت به آزمایشگاههای توسعهدهندهی مدلهای عمومی دارند و آن، تجربهی عملیاتی در محیط واقعی است. رباتهایی که هماکنون در کارخانهها و انبارها فعالیت میکنند، دادههایی از شرایط واقعی، خطاها و تغییرات محیط جمعآوری میکنند. این تجربه میتواند به آموزش و بهبود مدلهای عمومی کمک کند و فاصلهی میان عملکرد آزمایشگاهی و کاربرد صنعتی را کاهش دهد.
مقالهی مرتبط: پژوهشگران روش تازهای برای برنامهنویسی رباتها توسعه دادند؛ هوش مصنوعی کد مینویسد، شبیهسازی میکند و خطاها را اصلاح میکند
OpenAI میخواهد بهجای ساخت یک مغز هوش مصنوعی جداگانه برای هر ربات، قابلیتهای مدلهای عمومی خود را به دنیای فیزیکی گسترش دهد. اگر این رویکرد موفق شود، ممکن است توسعهی هوش رباتها بیش از گذشته به پیشرفت مدلهای بنیادین وابسته شود. با وجود این، تا زمانی که سرعت، هزینه، ایمنی و قابلیت اطمینان این مدلها در محیط واقعی اثبات نشده باشد، مدلهای تخصصی رباتیک و تجربهی شرکتهای سازندهی ربات همچنان اهمیت خود را حفظ خواهند کرد.