
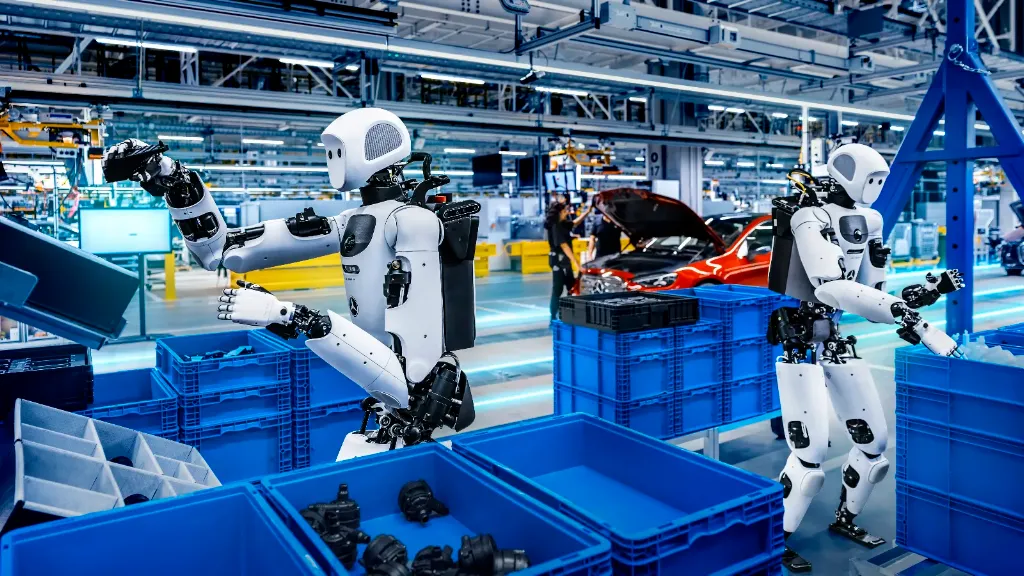
گوگل دیپمایند از نسل جدید مدل هوش مصنوعی رباتیک خود با نام Gemini Robotics 2.5 رونمایی کرد؛ مدلی که با هدف افزایش مهارت حرکتی، دقت و ایمنی رباتها برای فعالیت در محیطهای واقعی توسعه یافته است. این مدل میتواند طیف گستردهتری از وظایف را یاد بگیرد، اشیای ظریف و انعطافپذیر را با مهارت بیشتری جابهجا کند و در موقعیتهای پیشبینینشده، عملکرد قابلاعتمادتری داشته باشد.
یکی از مهمترین دستاوردهای اعلامشده برای این مدل، اجرای موفق یک آزمایش عملی در خطوط تولید مرسدسبنز است؛ جایی که ربات انساننمای Apollo 2، با استفاده از مدل رباتیک گوگل، توانست قطعات خودرو را با نرخ موفقیت ۹۶ درصد مرتبسازی و آماده کند.
Gemini Robotics 2.5 پیشرفتهترین مدل بینایی-زبان-کنش (Vision-Language-Action یا VLA) گوگل دیپمایند برای کنترل رباتها تا امروز محسوب میشود. این دسته از مدلها اطلاعات بصری محیط و دستورهای زبانی را دریافت و آنها را به فرمانهای حرکتی تبدیل میکنند تا ربات بتواند بر اساس شرایط واقعی، اقدامات مناسب را انجام دهد. هدف گوگل از توسعهی این مدل، فراتر رفتن از رباتهایی است که فقط برای تکرار یک وظیفهی مشخص برنامهریزی شدهاند؛ رباتهایی که بتوانند با اشیای مختلف کار کنند، چند مرحله از یک فعالیت را پشت سر بگذارند و در مواجهه با تغییرات محیطی، رفتار خود را تطبیق دهند.
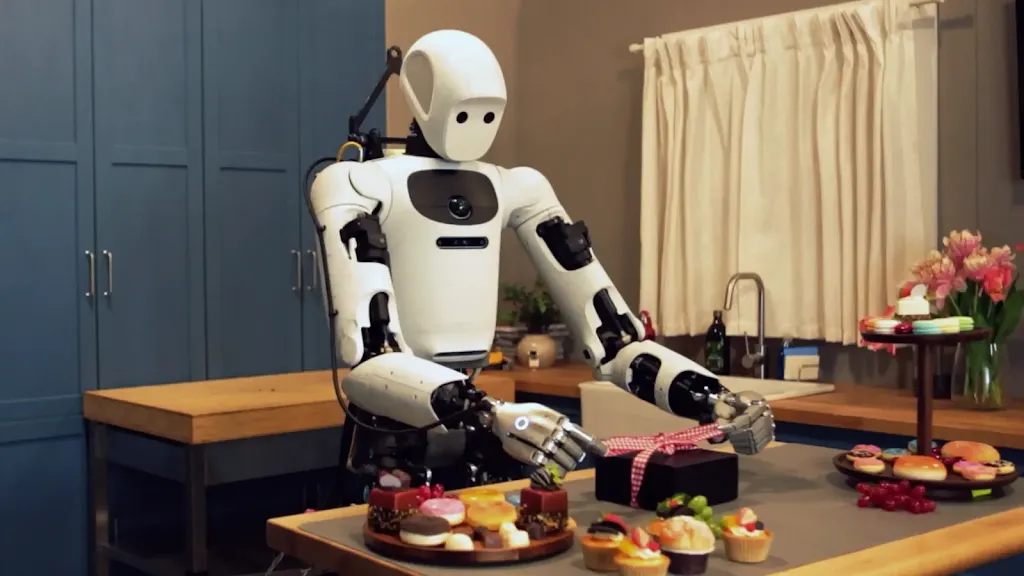
گوگل دیپمایند اعلام کرده است که تواناییهای Gemini Robotics 2.5 را در بیش از ۲۰۰ وظیفهی متفاوت ارزیابی کرده است. این فعالیتها از کارهای روزمره مانند سرو غذا، استفاده از انبر و بستن روبان روی جعبهی هدیه تا عملیات دقیقتری مانند انتقال مایعات با پیپت را شامل میشوند. انجام چنین کارهایی به ترکیبی از مهارتها نیاز دارد؛ از جمله کار با ابزار، گرفتن اشیای نرم و تغییرشکلپذیر و کنترل دقیق نیرو هنگام گرفتن اجسام ظریف.
بر اساس نتایج ارزیابیهای گوگل، نرخ موفقیت این مدل بسته به نوع فعالیت، بین ۳۰ تا ۱۰۰ درصد بیشتر از مدلهای مبنا بوده است. همچنین رباتها با استفاده از آن توانستهاند وظایف را ۲۰ تا ۳۰ درصد سریعتر انجام دهند. این بهبودها فقط به افزایش توانایی در برداشتن و جابهجایی اشیا محدود نیستند و در فعالیتهای چندمرحلهای و نیازمند تماس فیزیکی دقیق نیز دیده میشوند.
برای مثال، در یکی از آزمایشها موفقیت ربات در بستن درِ یک جعبهابزار از صفر به ۹۳ درصد رسیده است. در آزمایشی دیگر، نرخ موفقیت در بستهبندی شیرینیها با استفاده از انبر از ۵ درصد به ۱۰۰ درصد افزایش یافته است. همچنین مدل جدید میتواند در بازکردن گرهی روبان، آویزانکردن لباس و تا کردن شلوار عملکرد بهتری نسبت به نسل قبلی نشان دهد.
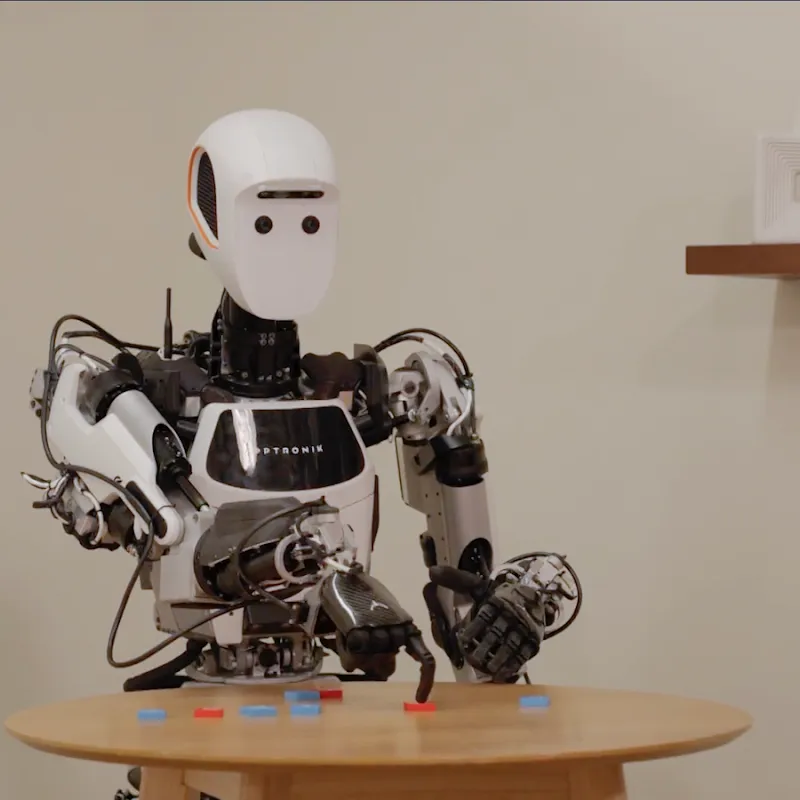
یکی از ویژگیهای مهم این مدل، امکان استفاده از آن روی انواع مختلف ربات است. گوگل دیپمایند میگوید Gemini Robotics 2.5 به یک ساختار یا پلتفرم سختافزاری خاص محدود نیست و میتواند با ربات انساننمای Apollo 2 شرکت Apptronik و پلتفرم دوبازویی Franka Duo کار کند.
Apollo 2 به دست پنجانگشتی SharpaWave با ۲۲ درجهی آزادی مجهز است، درحالیکه Franka Duo از گیرههای موازی دوانگشتی استفاده میکند. پشتیبانی از این ساختارهای متفاوت نشان میدهد که مدل برای کنترل طیف متنوعی از سامانههای رباتیک طراحی شده است.
همکاری گوگل، Apptronik و مرسدسبنز
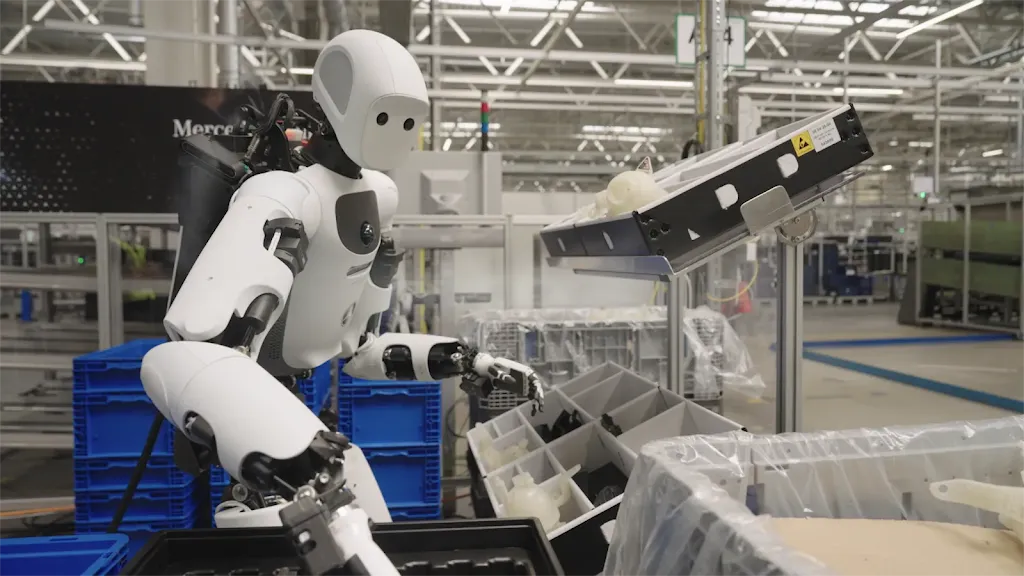
مهمترین بخش معرفی مدل هوش مصنوعی فیزیکی جمنای رباتیک ۲.۵، آزمایش آن در محیط واقعی صنعت خودرو است. گوگل دیپمایند برای ارزیابی عملکرد مدل در شرایط عملیاتی، با شرکت رباتیک Apptronik و خودروساز آلمانی مرسدسبنز همکاری کرده است. این آزمایش در خطوط تولید دو کارخانهی مرسدسبنز در شهرهای کچکمت مجارستان و زیندلفینگن آلمان انجام شده و در آن از ربات انساننمای Apollo 2 استفاده شده است.
وظیفهی ربات در این آزمایش، انجام فرایندی موسوم به Automotive Kitting بود. در این فرایند، قطعات موردنیاز برای مونتاژ هر خودرو از میان قطعات انباشتهشده در مخازن انتخاب و با ترتیب مشخص در سینیهای مخصوص قرار میگیرند تا در مراحل بعدی خط تولید در دسترس تکنسینها باشند. این کار به دلیل تکراریبودن، نیاز به جابهجایی مداوم قطعات و اهمیت رعایت ترتیب دقیق، میتواند زمان و نیروی انسانی قابلتوجهی مصرف کند.
در این سامانه، دو مدل هوش مصنوعی با نقشهای متفاوت در کنار یکدیگر فعالیت میکنند. Gemini Robotics ER که مدل استدلال فضایی و درک محیط فیزیکی گوگل است، وضعیت فرایند و مراحل انجام کار را دنبال میکند و به ربات در برنامهریزی و تصمیمگیری کمک میکند. در مقابل، Gemini Robotics 2.5 وظیفهی تولید فرمانهای حرکتی و کنترل دستها و بازوهای ربات را بر عهده دارد. Apollo 2 با استفاده از این ترکیب، قطعات فلزی خودرو را از مخازن برمیدارد و در محفظههای مرتبسازی قرار میدهد. ربات همچنین میتواند هنگام انجام کار، ناهماهنگیها و فاصلههای ایجادشده در چیدمان قطعات را تشخیص دهد و آنها را اصلاح کند.
نتیجهی این آزمایش، نرخ موفقیت ۹۶ درصدی بوده است. گوگل دیپمایند این عملکرد را نشانهای امیدوارکننده برای استفادهی گستردهتر از رباتهای انساننما در محیطهای صنعتی میداند. جف کاردناس، همبنیانگذار و مدیرعامل Apptronik، نیز اعلام کرده است که ترکیب Apollo 2 با مدلهای Gemini در مدت چند هفته آموزش تکمیلی، پیشرفت چشمگیری داشته و هنگام انتقال به محیط تولید مرسدسبنز، بخش زیادی از این عملکرد را حفظ کرده است.
در کنار افزایش مهارت حرکتی، گوگل دیپمایند توجه ویژهای به ایمنی فیزیکی رباتها داشته است. فعالیت در محیطهای واقعی به این معناست که ربات باید بتواند حضور انسانها، موانع و خطرهای احتمالی را تشخیص دهد و در صورت نیاز، حرکت خود را متوقف یا مسیرش را اصلاح کند. Gemini Robotics 2.5 از روشی مبتنی بر استدلال هنگام اجرا (Inference-time Reasoning) استفاده میکند تا ربات بتواند خطرهای فیزیکی را در لحظه شناسایی کند و از آنها فاصله بگیرد. طبق ارزیابیهای گوگل، استفاده از این قابلیت، میزان تکمیل ایمن وظایف در حضور موانع را ۳۳ درصد و در شرایطی که افراد در نزدیکی ربات قرار دارند، ۴۳ درصد افزایش داده است.
گوگل همچنین برای بررسی مقاومت سامانههای رباتیک در برابر دستورهای فریبنده و ناایمن، معیار ارزیابی متنبازی با نام ASIMOV-Jailbreak معرفی کرده است. این مجموعه شامل صدها دستور و سناریو در محیطهای مختلف است که با ظاهری عادی، ربات را به انجام اقدامهای خطرناک یا نامناسب سوق میدهند. هدف از این آزمونها، سنجش توانایی مدل در تشخیص درخواستهای ناایمن و خودداری از اجرای آنهاست.
گوگل اعلام کرده است که مدل Gemini 4 Argon در این ارزیابی به مقاومت ۹۹٫۵ درصدی در برابر تلاشهای موسوم به Jailbreak دست یافته است؛ رقمی که در مقایسه با نتیجهی ۸۲ درصدی مدل پیشین Gemini Robotics ER 2 بهبود قابلتوجهی محسوب میشود. این امتیاز به ارزیابی ایمنی Argon مربوط است و نباید آن را با نرخ موفقیت عملکرد فیزیکی Gemini Robotics 2.5 یکسان دانست.
نقش Gemini 4 Argon در سرعتدادن به آموزش رباتها
یکی از موانع اصلی توسعهی هوش مصنوعی رباتیک، کمبود دادههای واقعی برای آموزش است. برخلاف مدلهای زبانی که میتوانند از حجم عظیمی از متنهای موجود در اینترنت استفاده کنند، آموزش رباتها به دادههایی نیاز دارد که نحوهی تعامل فیزیکی با اشیا، حرکت در محیط و انجام وظایف مختلف را نشان دهند. جمعآوری این دادهها معمولاً به اجرای آزمایشهای واقعی و ثبت حرکت رباتها نیاز دارد؛ فرایندی که زمانبر و پرهزینه است.
گوگل دیپمایند میگوید مدل Gemini 4 Argon در توسعهی نسل جدید سامانهی رباتیک نقش مهمی داشته و بخشی از این محدودیت را با تولید دادههای شبیهسازیشده کاهش داده است. این مدل میتواند از یک صحنهی واقعی که با دوربین ثبت شده، هزاران اجرای شبیهسازیشده و متنوع از یک فعالیت تولید کند و یک دوقلوی دیجیتال واقعگرایانه از محیط بسازد. ترکیب این دادهها با نمونههای آموزشی حاصل از اجرای واقعی ربات، به مدل کمک میکند مهارتهای آموختهشده را به اشیا و محیطهای جدید تعمیم دهد.
کاربرد Argon به تولید دادهی آموزشی محدود نیست. این مدل میتواند ویدئوهای مربوط به شکست یک وظیفه را بررسی کند، علتهای احتمالی خطا را به پژوهشگران پیشنهاد دهد و به آنها کمک کند راهکارهای اصلاحی را ابتدا در شبیهسازی و سپس روی ربات واقعی آزمایش کنند. به این ترتیب، چرخهی شناسایی خطا، اصلاح مدل و ارزیابی دوباره کوتاهتر میشود و توسعهدهندگان میتوانند با سرعت بیشتری قابلیتهای جدیدی به رباتها اضافه کنند.
مقالهی مرتبط: انگشت شست رباتیک EgoThumb به انسان کمک میکند با یک دست کارهای دو دستی انجام دهد
گوگل دیپمایند معتقد است ترکیب مدلهای پیشرفتهی استدلالی مانند Gemini 4 Argon با مدلهای کنش رباتیک، مسیر توسعهی هوش مصنوعی فیزیکی را هموارتر میکند؛ حوزهای که هدف آن ساخت سامانههایی است که بتوانند در جهان واقعی درک، تصمیمگیری و عمل کنند. Gemini Robotics 2.5 در حال حاضر در اختیار شرکای رباتیک گوگل قرار میگیرد و عرضهی آن بهصورت عمومی اعلام نشده است. شرکتهایی مانند Apptronik و Agile Robots و Boston Dynamics از جمله شرکای فعال گوگل در توسعه و آزمایش این فناوریها هستند.