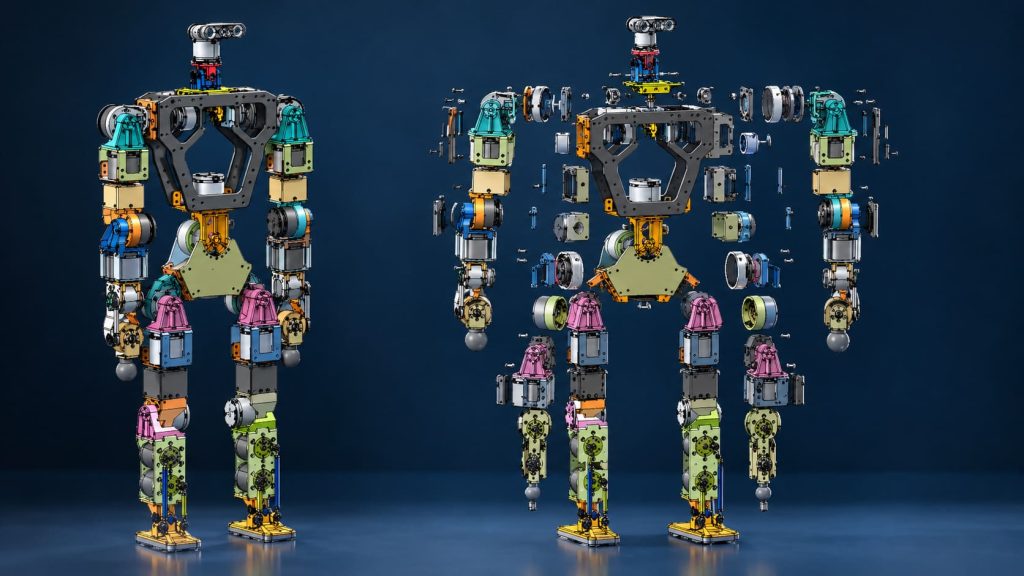
تیم Beijing Dynamics طراحی سهبعدی مکانیکی ربات انساننمای Sprite را بهصورت متنباز منتشر کرده است. این ربات با قد حدود ۹۵ سانتیمتر و ۳۱ درجه آزادی، بستری برای بررسی ساختار مکانیکی و توسعهی الگوریتمهای کنترل رباتهای انساننما فراهم میکند. در کنار فایلهای طراحی، مدلهای شبیهسازی و ابزارهای آموزش کنترل حرکت نیز در گیتهاب در دسترس قرار گرفتهاند.
فایلهای طراحی Sprite در قالب FreeCAD منتشر شدهاند و بخشهایی مانند لگن، سینه، سر، بازوها، پاها، سازوکار مچ پا، پایههای موتور و اجزای مفصلها را دربر میگیرند. توسعهدهندگان میتوانند اسمبلی کامل ربات را باز و نحوهی اتصال قطعات و آرایش مکانیکی مفصلها را بررسی کنند. ساختار لگن این ربات بهشکل V طراحی شده است.
در کنار مدل CAD، توضیحات ربات در قالب URDF و مدلهای سازگار با شبیهساز MuJoCo نیز ارائه شدهاند. این فایلها هندسه، اتصالات، درجات آزادی و ویژگیهای فیزیکی مدل را تعریف میکنند تا پژوهشگران بتوانند رفتار ربات را در محیط مجازی بررسی کنند.
تیم توسعه برای کنترل حرکت تمامبدن Sprite از نرمافزار Isaac Lab استفاده کرده است. طبق توضیحات منتشرشده در مخزن پروژه، سیاست کنترل آموزشدیده، فرمانهای حرکتی را به هدفهای ۳۱ مفصل تبدیل میکند و در هر ثانیه ۵۰ بار بهروزرسانی میشود.
در نسخهی اولیهی پروژه، شبکه کنترل با ۱۶۴ مقدار مشاهدهای کار میکرد؛ با این حال، مخزن فعلی نسخههای بهروزشدهای از مدل و فرایند آموزش را نیز ارائه میدهد.
در آزمایشهای شبیهسازی، الگوریتم کنترلکنندهی ربات برای حرکت با سرعتهای مختلف، چرخش و واکنش به عوامل بیرونی بررسی شده است. توسعهدهندگان همچنین از انجام آزمونهای پایداری و دوام در MuJoCo خبر دادهاند. این نتایج به محیط شبیهسازی محدود هستند و بهتنهایی عملکرد قابلاعتماد ربات در دنیای واقعی را اثبات نمیکنند.
نکته مهم برای توسعهدهندگان این است که انتشار فایلهای مکانیکی، مدلهای شبیهسازی و کدهای آموزش، امکان مطالعه و بازتولید بخشهای مختلف پروژه را فراهم میکند؛ اما تبدیل این منابع به یک ربات فیزیکی همچنان به ساخت قطعات، انتخاب عملگرها، کالیبراسیون، ایمنی و اعتبارسنجی سختافزاری نیاز دارد.
فایلهای پروژه Sprite در گیتهاب:
برای آشنایی با پروژههای دیگر رباتیک متنباز، میتوانید مقاله ویکیربات درباره RoboParty RP1 را نیز مطالعه کنید.