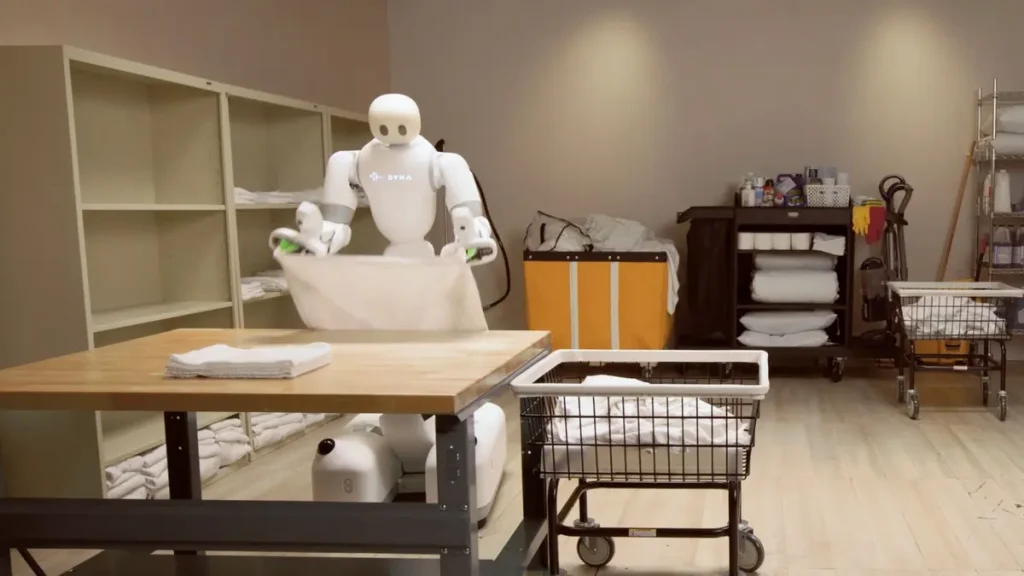
شرکت آمریکایی DYNA Robotics از مدل هوش مصنوعی رباتیک جدیدی با نام DYNA 2.1 رونمایی کرده است که میتواند مجموعهای از وظایف بههمپیوسته در یک خشکشویی صنعتی را از ریختن لباس در ماشین لباسشویی و خشککن گرفته تا بیرونآوردن حولهها، تا کردن آنها و چیدن مرتب روی قفسهها بهصورت خودکار انجام دهد. هدف این شرکت، ساخت رباتهایی است که بهجای اجرای یک حرکت نمایشی کوتاه، بتوانند فرایندهای واقعی محیط کار را برای مدت طولانی و بدون نیاز به کمک مداوم انسان به اجرا در آورند.
طبق ویدیویی پست رسمی DYNA Robotics در ایکس که همزمان با معرفی Dyna 2.1 منتشر کرد، ربات Taku در محیطی شبیه به بخش رختشویی هتل، چندین مرحلهی کاری را پشت سر هم انجام میدهد.
این ربات میتواند لباسها و حولهها را داخل ماشین لباسشویی و خشککن قرار دهد و دستگاهها را روشن کند. پس از پایان کار خشککن، به سمت آن خم میشود، حولهها را از قسمتهای عمیق دستگاه بیرون میآورد و آنها را به سبد منتقل میکند.
کار ربات به بیرونآوردن حولهها محدود نمیشود. Taku حولهها را صاف میکند، تا میزند، بر اساس اندازه مرتب میکند و دستههای آماده را در قفسهها قرار میدهد. برای دسترسی به قفسههای پایینتر بدن خود را خم میکند و برای قفسههای بالاتر دستهایش را بالا میبرد. اگر حولهای روی زمین بیفتد یا گرفتن آن با موفقیت انجام نشود، ربات میتواند خطا را تشخیص و برای ادامهی کار تلاش دیگری انجام دهد؛ قابلیتی که در محیطهای تجاری اهمیت زیادی دارد، زیرا اشتباههای کوچک در فرایندهای طولانی میتوانند کل جریان کار را مختل کنند.
طبق گزارش تخصصی نشریهی Embodied Wire، در نمایش منتشرشده، ربات حدود یک ساعت بهصورت پیوسته و بدون برش ویدئویی کار کرده و نزدیک به ۷۹ مرحلهی متوالی را پشت سر گذاشته است.
دو بازو، چهار چرخ و یک سامانهی هوش مصنوعی چندلایه
Taku برخلاف رباتهای انساننمایی که برای حرکت از پا استفاده میکنند، روی چهار چرخ قابل هدایت حرکت میکند. بخش بالایی آن به دو بازو مجهز است که میتوانند با گیرههای موازی یا دستهای ماهرتر برای گرفتن و جابهجایی اشیا کار کنند. استفاده از چرخها، نیاز به حفظ تعادل هنگام راهرفتن را کاهش میدهد و برای محیطهایی با کف صاف، مانند هتلها، رختشوییهای صنعتی و آشپزخانههای تجاری، مزیت عملی دارد؛ هرچند توانایی حرکت روی پلهها یا سطوح ناهموار را محدود میکند.
در بخش نرمافزار، DYNA 2.1 از چند لایهی کنترلی استفاده میکند. یک سامانه مبتنی بر بینایی و زبان، موقعیت را تحلیل میکند و دربارهی مرحله بعدی کار تصمیم میگیرد؛ کنترلکنندهی تمامبدن نیز حرکت چرخها، بازوها، خمشدن و بلندکردن اجسام را هماهنگ میکند.
در زیرساخت این مجموعه، مدل اختصاصی DYNA 2 قرار دارد که به گفته شرکت، با استفاده از یک میلیون ساعت داده مربوط به انسان و ربات آموزش دیده است. ترکیب این اجزا به ربات کمک میکند بهجای اجرای صرفاً یک دستور ازپیشتعیینشده، مراحل یک فرایند طولانی را دنبال کند.
یکی از معیارهای مورد توجه DYNA، «میانگین زمان بین مداخلهها» یا MTBI است؛ یعنی مدتزمانی که ربات میتواند پیش از نیاز به کمک انسان به کار خود ادامه دهد. این معیار بهجای تمرکز صرف بر موفقیت در یک وظیفه مجزا، میزان استقلال ربات را در انجام زنجیرهای از فعالیتها میسنجد. دادههای بهدستآمده از عملکرد ربات، از جمله تصمیمهای سامانه و اطلاعات مربوط به بار واردشده بر مفاصل، میتوانند برای بهبود نسخههای بعدی سیستم استفاده شوند.
DYNA Robotics اعلام کرده است که این فناوری در حال ورود به محیطهایی مانند هتلها، رختشوییها و رستورانها است. با این حال، هنوز اطلاعات مستقلی درباره نرخ موفقیت در شیفتهای متعدد، سرعت کار در مقایسه با نیروی انسانی و تعداد مداخلههای موردنیاز در شرایط گوناگون منتشر نشده است. برای سنجش ارزش اقتصادی چنین رباتهایی، همین شاخصها در کنار هزینه خرید، نگهداری و زمان توقف اهمیت اساسی دارند.
معرفی Taku بخشی از روند گستردهتر توسعه رباتهای مجهز به هوش مصنوعی فیزیکی است؛ سامانههایی که باید محیط را درک کنند، تصمیم بگیرند و در دنیای واقعی عمل کنند.
پیشتر در خبر مربوط به تولید انبوه ربات انسان نمای اپتیموس تسلا دیدیم که ساخت یک نمونهی آزمایشی تا ورود به فاز تجاری و قابل اعتماد در فناوری رباتهای انسان نما چقدر میتواند با چالش همراه باشد.