
پژوهشگران دانشگاه برکلی کالیفرنیا، روشی مبتنیبر هوش مصنوعی عاملمحور توسعه دادهاند که میتواند فرایند برنامهنویسی و بهبود عملکرد رباتها را سریعتر کند. در این روش، بهجای آنکه مهندسان تمام رفتارهای ربات را بهصورت دستی برنامهنویسی کنند یا برای آموزش آن حجم عظیمی از دادههای واقعی جمعآوری کنند، چند عامل هوش مصنوعی با همکاری یکدیگر برنامهی کنترل ربات را میسازند، آن را در محیط شبیهسازی آزمایش میکنند و با شناسایی خطاها، نسخههای بهتری از برنامه بهوجود میآورند.
این رویکرد که رباتیک عاملمحور (Agentic Robotics) نام گرفته، حاصل همکاری پژوهشگران دانشگاه برکلی با متخصصان انویدیا است. کن گلدبرگ، استاد مهندسی و پژوهشگر رباتیک این دانشگاه، و اسپنسر هوانگ، مدیر مهندسی رباتیک انویدیا، از چهرههای اصلی این پروژه هستند. هدف آنها کاهش زمان و هزینهی بالای برنامهنویسی رفتارهای ربات و جبران کمبود دادههای واقعی برای آموزش الگوریتمهای یادگیرنده است.
گلدبرگ میگوید: «بهجای آنکه حجم عظیمی از داده برای آموزش هر حرکت ربات استفاده و بهصورت دستی بهینه شود، گروهی از ایجنتهای هوش مصنوعی میتوانند برنامهی کنترل ربات را تولید، آزمایش و اصلاح کنند که به مهندسان رباتیک اجازه میدهد رفتار ربات را در شرایط مختلفی مورد ارزیابی قرار دهند و از آن بازخورد بگیرند.»
چارچوب Graph-as-Policy چگونه کار میکند؟
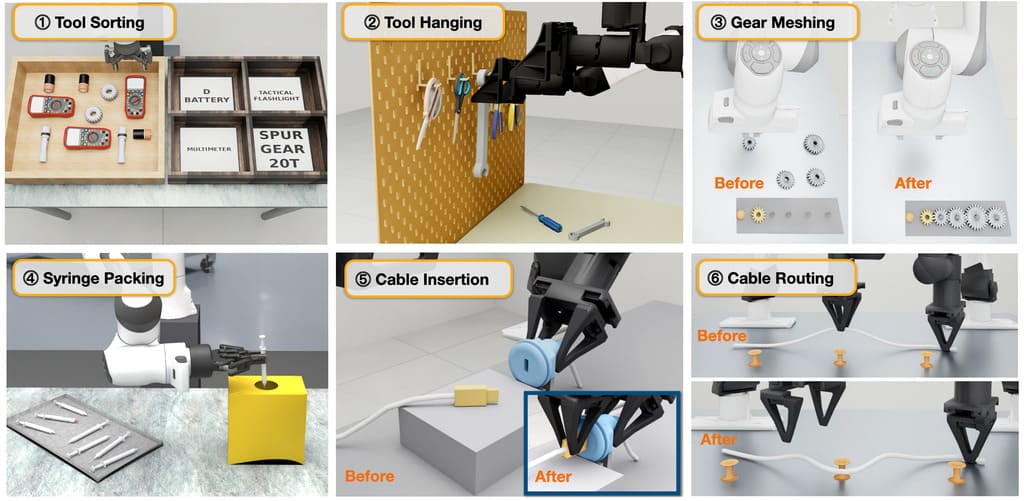
هستهی فنی رباتیک عاملمحور، چارچوبی موسومبه Graph-as-Policy یا GaP است. در این روش، وظایف پیچیدهی ربات به مهارتهای کوچکتر تقسیم میشود. برای مثال، انجام یک کار ساده مانند برداشتن یک قطعه میتواند شامل شناسایی شیء، تخمین موقعیت آن، برنامهریزی برای گرفتن قطعه و حرکت دادن دست ربات بدون برخورد با موانع باشد.
هر یک از این مراحل بهصورت یک گره در یک گراف محاسباتی تعریف میشود. عاملهای هوش مصنوعی با انتخاب و اتصال این گرهها، برنامهی کامل کنترل ربات را میسازند. سپس از نرمافزار شبیهسازی انویدیا Isaac Sim برای آزمایش برنامه در شرایط مختلف استفاده میکنند. اگر اجرای یک مرحله با شکست مواجه شود، عاملها میتوانند ساختار گراف، پارامترها یا ترتیب مهارتها را تغییر دهند و دوباره آزمایش کنند.
تفاوت مهم این روش با برنامهنویسی سنتی آن است که مهندس مجبور نیست برای هر تغییر در محیط، تمام رفتار ربات را از ابتدا طراحی کند. در عین حال، برخلاف روشهای یادگیری تقلیدی که به تعداد زیادی نمونه از اجرای موفق یک کار نیاز دارند، این چارچوب میتواند از مدلسازی فیزیکی، مهارتهای ماژولار و آزمایش در شبیهسازی برای بهبود برنامه استفاده کند.
یکی از آزمایشهای پژوهشگران شامل پاککردن جوهر از روی یک میلهی فلزی با استفاده از اسفنج بود. آنها یک ویدئوی کوتاه از اجرای این وظیفه را در اختیار مدل هوش مصنوعی قرار دادند و به آن امکان دسترسی به محیط شبیهسازی را دادند. سامانه در کمتر از یک ساعت، یک شبیهسازی فیزیکی ساخت و آن را بهگونهای تنظیم کرد که تغییر شکل اسفنج هنگام تماس با میله نیز بازسازی شود. سپس با استفاده از چارچوب GaP، برنامهی کنترل ربات را تولید و بارها آن را در محیط مجازی آزمایش و اصلاح کرد.
در یکی از آزمایشهای واقعی، ربات هنگام پاککردن جوهر، میلهی فلزی را واژگون کرد؛ زیرا وزن آن را بهدرستی در نظر نگرفته بود. سامانه از ویدئوی این شکست برای اصلاح شبیهسازی و تغییر برنامهی کنترل استفاده کرد تا در تلاش بعدی عملکرد بهتری داشته باشد.
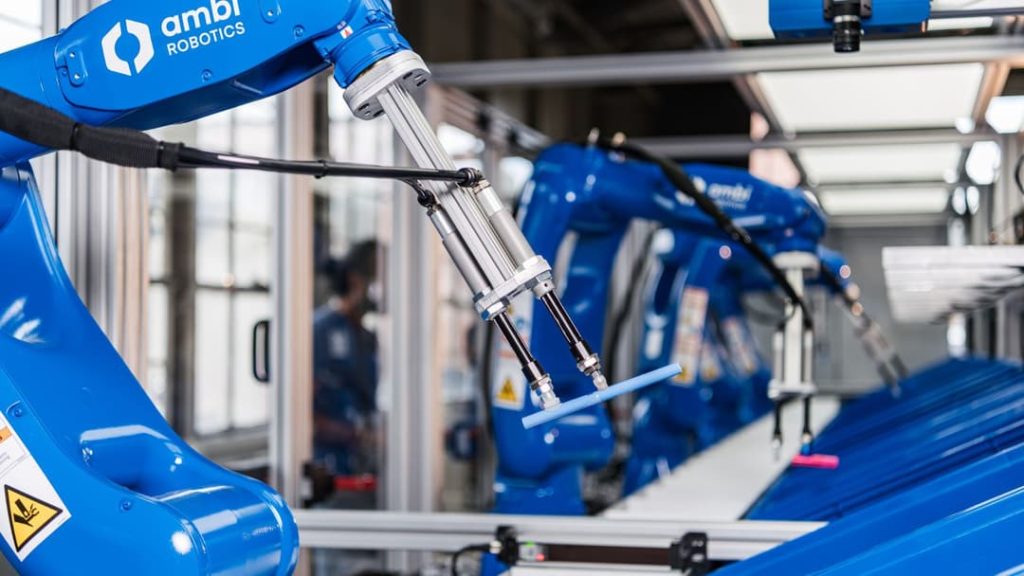
این فناوری فقط در آزمایشگاه بررسی نشده است. شرکت آمریکایی امبی رباتیکس (Ambi Robotics)، فعال در حوزهی رباتهای انبارداری و پردازش سفارشها، از این روش برای تحلیل دادههای عملیاتی و بهبود رفتار رباتهای مرتبسازی بستهها استفاده کرده است.
مقالهی مرتبط: الجی ربات خانگی CLOiD را برای انجام کارهای روزمره معرفی کرد
طبق نتایج اعلامشده، تغییرات حاصل از این فرایند ظرفیت مرتبسازی را سالانه بیش از ۱۵ هزار بسته افزایش داده است. این بهبود اکنون در ۳۰ درصد از ناوگان رباتهای این شرکت در ایالات متحده به کار گرفته میشود. البته این رقم به افزایش ظرفیت سالانهی پردازش بستهها اشاره دارد، نه تعداد بستههایی که هر ربات در یک سال بهطور قطعی و مستقل پردازش میکند.
پژوهشگران کد متنباز مبتنی بر شبیهسازی Isaac و مجموعهای از معیارهای استاندارد برای ارزیابی عملکرد رباتها را در مخزن گیتهاب پروژه منتشر کردهاند.