
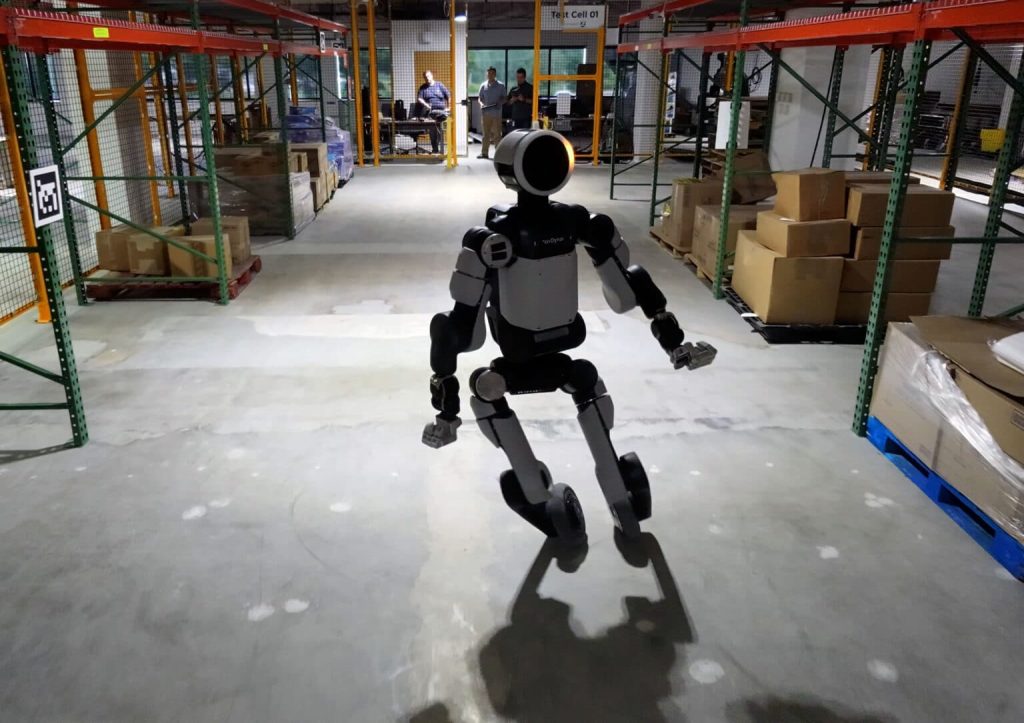
شرکت بوستون داینامیکس در آزمایشی جدید، ربات انساننمای Atlas را بهجای پاهای معمول خود به چرخ مجهز کرده است تا توانایی سامانهی محرکه و کنترل حرکتی آن را در شرایطی فراتر از محدودهی عملکرد متعارف ارزیابی کند. این ربات چرخدار میتواند با سرعت حرکت کند، تغییر مسیر دهد، به طرفین بلغزد و حتی مانورهای چرخشی انجام دهد. بااینحال، هدف اصلی این پروژه ساخت نسخهای چرخدار از اطلس برای عرضه به بازار نبوده است؛ بلکه مهندسان بوستون داینامیکس میخواستند عملکرد موتورهای الکتریکی، عملگرها و الگوریتمهای یادگیری تقویتی را در شرایطی تحت فشار قرار دهند که بهطور مداوم به گشتاور و سرعت بالا نیاز دارد.
شیائویو وو، مهندس کنترل تیم اطلس، در توضیح این پروژه میگوید هدف از نصب چرخها، بررسی رفتار سختافزار محرکه در شرایط نزدیک به حداکثر توان عملیاتی آن بوده است. حرکت روی چرخها به موتورهای ربات امکان میدهد در هنگام شروع حرکت، چرخش، تغییر مسیر و توقف، بهطور پیوسته در محدودههای مختلف گشتاور و سرعت فعالیت کنند. چنین شرایطی برای ارزیابی استحکام عملگرها و اطمینان از عملکرد پایدار آنها اهمیت دارد.
تبدیل اطلس به یک ربات چرخدار، برخلاف تصور به تغییرات گستردهی مکانیکی نیاز نداشته است. مهندسان با استفاده از یک قطعهی رابط اختصاصی، رینگ چرخ یک اسکوتر تجاری را به عملگر مچ پای ربات متصل کردند. این رابط تنها قطعهی جدیدی بود که برای تغییر ساختار سختافزاری اطلس ساخته شد. در بخش نرمافزار نیز چرخها بهعنوان مفصلهای مچ پایی مدلسازی شدند که قابلیت چرخش پیوسته دارند. به این ترتیب، مهندسان توانستند با تغییر مدل پایهی ربات و جایگزینکردن پاها با چرخها، سامانهی کنترل را برای پیکربندی جدید آماده کنند.
یادگیری تقویتی، شبیهسازی و اجرای مانورهای واقعی
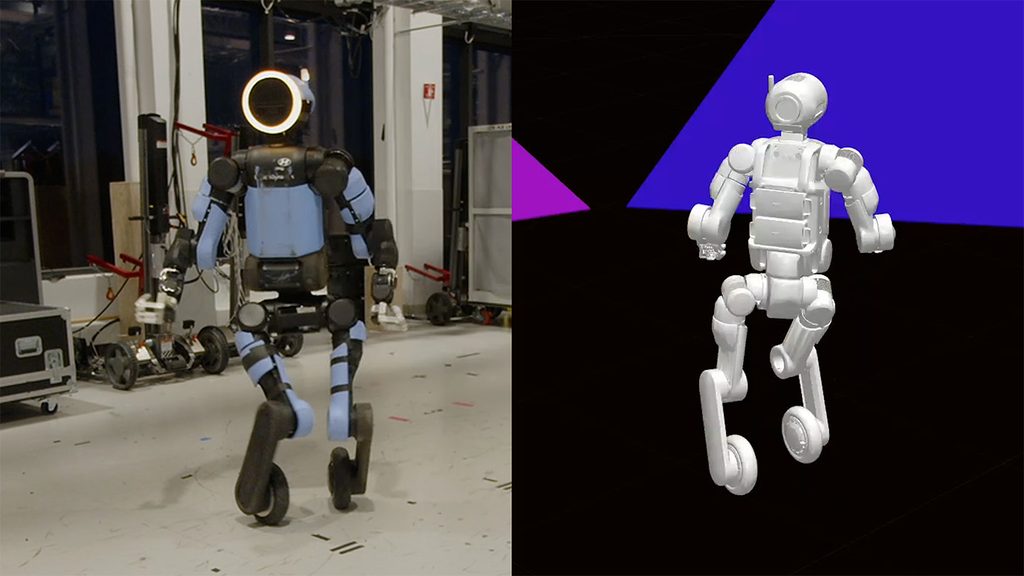
بخش مهم این پروژه به استفاده از یادگیری تقویتی (Reinforcement Learning) برای آموزش کنترلکنندهی تمامبدن اطلس مربوط میشود. در این روش، ربات پیش از اجرای حرکات روی سختافزار واقعی، میلیونها بار در محیط شبیهسازی تمرین میکند تا سیاست کنترلی مناسب را بیاموزد. سپس این سیاست به ربات منتقل میشود. چالش اصلی، ایجاد تطابق کافی میان رفتار ربات در شبیهسازی و عملکرد واقعی موتورهای آن است؛ مسئلهای که در رباتیک با عنوان شکاف شبیهسازی تا واقعیت (Sim-to-Real Gap) شناخته میشود.
برای کاهش این شکاف، مهندسان بوستون داینامیکس مدل موتورهای شبیهسازیشده را با اندازهگیریهای سختافزار واقعی تطبیق دادند. آنها پارامترهای کنترل سطح پایین را در محیطهای نرمافزاری مختلف بررسی کردند، آزمایشهای مشخصهیابی انجام دادند و مدل موتور را بهگونهای تنظیم کردند که رفتار آن تا حد امکان مشابه عملگر واقعی باشد.
نتیجهی این فرایند، شکلگیری رفتارهایی بود که برخی از آنها بدون برنامهریزی مستقیم و در جریان آموزش ظاهر شدند. برای مثال، اطلس هنگام حرکت جانبی بهجای اجرای یک حرکت سادهی لغزشی، چرخهای خود را هدایت میکند و با آنها به طرفین میلغزد. در مانوری دیگر، ربات یک چرخش ۳۶۰ درجهای همراه با پرش انجام میدهد. این حرکت از دادههای ثبت حرکت انسان (Motion Capture) استخراج شده بود و کنترلکننده با استفاده از روش دنبالکردن مسیر حرکتی، توانست آن را از نخستین تلاش روی ربات اجرا کند. به گفتهی مهندس پروژه، این مانور با وجود ظاهر پرانرژیاش، از نظر ریسک یکی از حرکات کمخطرتر آزمایش بود؛ زیرا مسیر حرکت از قبل در قالب دادههای ثبتشدهی انسانی مشخص شده بود.
افزایش قابلیت اطمینان اطلس در شرایط دشوار
بوستون داینامیکس تأکید میکند که اطلس چرخدار یک محصول تجاری نیست، بلکه بستری آزمایشی برای بررسی محدودیتهای سختافزار و نرمافزار ربات محسوب میشود. تجربهی این شرکت از فعالیت رباتهای Spot و Stretch در محیطهای صنعتی نشان داده است که شرایط واقعی همیشه با آنچه در آزمایشگاه بازسازی میشود یکسان نیست. رباتها ممکن است در محیط عملیاتی با بارهای متفاوت، سطوح غیرمنتظره و شرایطی مواجه شوند که عملکرد آنها را تحت فشار قرار دهد. بنابراین، شناخت رفتار عملگرها در مرزهای توان عملیاتی برای افزایش قابلیت اطمینان ربات ضروری است.
یکی از موضوعاتی که مهندسان در ادامهی این مسیر دنبال میکنند، واکنش هوشمندانهی ربات به خرابی عملگرهاست. وو میگوید قصد دارد بررسی کند که آیا یادگیری تقویتی میتواند رفتارهای جبرانی مناسبی برای مقابله با نقص یا ازکارافتادن یک عملگر ایجاد کند یا خیر. چنین قابلیتی میتواند به اطلس کمک کند در صورت بروز مشکل در یکی از اجزای محرکه، وضعیت خود را حفظ کند یا با تغییر الگوی حرکت، احتمال توقف کامل را کاهش دهد.
مقالهی مرتبط: ربات محافظ یونیتری با قابلیت خلع سلاح مهاجمان و بلندکردن خودرو معرفی شد
دستاورد مهم این پروژه، نه حرکت اطلس روی چرخها، بلکه نشاندادن اهمیت هماهنگی میان طراحی عملگرها، کنترل موتور در سطح پایین و الگوریتمهای یادگیری تقویتی در سطح کل بدن است. بوستون داینامیکس اعلام کرده است که نتایج این آزمایش را به پیکربندی استاندارد اطلس نیز منتقل میکند تا پایداری سیاستهای کنترلی، مقاومت ربات در برابر خرابیهای احتمالی و دامنهی تواناییهای حرکتی آن بهبود یابد. به بیان دیگر، اطلس پیش از آنکه روی کف یک محیط واقعی با چرخ حرکت کند، میلیونها بار همین رفتار را در شبیهسازی تمرین کرده است؛ تجربهای که میتواند به توسعهی نسلهای قابلاعتمادتر رباتهای انساننما کمک کند.