
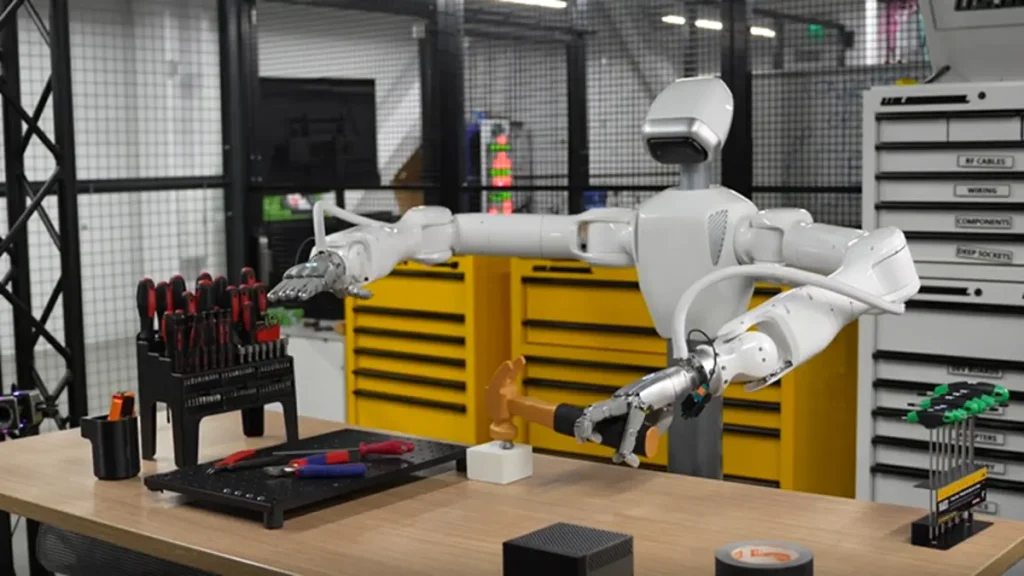
انویدیا از نسل جدید مدل هوش مصنوعی فیزیکی خود با نام GR00T 2 رونمایی کرده است؛ مدلی که میتواند مهارتهای فیزیکی را از طریق مشاهدهی ویدئوهای انسانها یا نمایشهای انجامشده با رباتهای دیگر یاد بگیرد و بدون نیاز به آموزش مستقیم روی ربات هدف، آنها را اجرا کند. مهمترین دستاورد اعلامشده برای این مدل، دستیابی به میانگین نرخ موفقیت ۹۵ درصدی در انجام ۵۰ وظیفهی متفاوت، تنها با پنج نمایش از هر وظیفه و حدود ۳۰ دقیقه تنظیم تکمیلی است.
GR00T 2 نسل جدید مدلهای بنیادی رباتیک انویدیا محسوب میشود که این شرکت آنها را مدلهای کنش جهانی (World Action Models) مینامد. این مدلها برخلاف سامانههایی که صرفاً فرمان حرکتی دریافت میکنند، تغییرات آیندهی محیط و حرکتهای لازم برای تطبیق با آنها را بهطور همزمان پیشبینی میکنند. به این ترتیب، ربات نهتنها میآموزد چه حرکتی انجام دهد، بلکه میتواند پیامد احتمالی آن حرکت بر اشیا و محیط اطراف را نیز پیشبینی کند.
طبق اعلام انویدیا، یکی از قابلیتهای کلیدی GR00T 2، رویکردی است که انویدیا آن را X-Adapt یا سازگاری میانپلتفرمی مینامد. در این روش، مهارتی که با بدن یک انسان، یک ابزار دستی یا یک ربات دیگر نمایش داده شده است، به رباتی با ساختار مکانیکی متفاوت منتقل میشود. برای مثال، اگر انسانی نحوهی کار با یک وسیله یا مونتاژ یک قطعه را نمایش دهد، مدل میتواند این مهارت را به رباتی منتقل کند که پیشتر آن وظیفه را انجام نداده است. این قابلیت میتواند یکی از موانع مهم توسعهی رباتهای چندمنظوره را کاهش دهد؛ زیرا دیگر لازم نیست برای آموزش هر وظیفه، تمام حرکات آن از ابتدا و با همان ربات هدف ثبت شوند.
انویدیا برای آموزش GR00T 2 از ترکیبی شامل ۴۰۲ هزار و ۷۳۰ ساعت ویدئوی اولشخص انسانها، ۱۰ هزار و ۱۸۴ ساعت دادهی ثبتشده با گیرههای رباتیک دستی و ۲۳ هزار و ۵۰۰ ساعت دادهی کنترل از راه دور رباتها استفاده کرده است. بخشی از این مجموعه، ویدئوهایی از فعالیت روزمرهی انسانهاست که به مدل کمک میکند نحوهی تعامل با اشیا و تغییرات محیط فیزیکی را یاد بگیرد. این شرکت همچنین اعلام کرده است که ۱۰۰ هزار ساعت از دادههای مجموعهی Human-1M را بهصورت عمومی منتشر کرده است.
انتقال مهارت از انسان به ربات؛ از مونتاژ اسباببازی تا کارهای ظریف آزمایشگاهی
نتایج آزمایشهای انویدیا نشان میدهد GR00T 2 میتواند مهارتهای آموختهشده از منابع متفاوت را به رباتهایی منتقل کند که هیچ نمایش مستقیمی از آن وظیفه دریافت نکردهاند. در یکی از آزمایشها، پژوهشگران نحوهی قراردادن کاغذ صافی درون یک قیف آزمایشگاهی و مرطوبکردن آن با بطری شستوشو را فقط توسط انسان نمایش دادند. ربات دودست Dexter با استفاده از این دادهها توانست وظیفه را در ۶۵ درصد آزمایشها با موفقیت انجام دهد؛ بدون آنکه در مرحلهی آموزش، همان کار با کنترل از راه دور روی خود ربات اجرا شده باشد.
در آزمایشی دیگر، مونتاژ یک کامیون اسباببازی با استفاده از یک گیرهی دستی موسوم به UMI به مدل آموزش داده شد. سپس بازوی رباتیک YAM، که از نظر ساختار و ابزار گرفتن با گیرهی آموزشی تفاوت داشت، توانست همان اسباببازی را در ۶۰ درصد آزمایشها بهطور کامل مونتاژ کند. این وظیفه گاهی تا چهار دقیقه زمان میبرد و نمونهای از فعالیتهای چندمرحلهای محسوب میشود.
پژوهشگران همچنین از یک ابزار پوشیدنی به نام DexUMI استفاده کردند که حرکات انگشتان انسان را ثبت و به حرکت دست رباتیک منتقل میکند. با این روش، رباتهای مجهز به دستهای پنجانگشتی توانستند وظایف پیچیدهای را یاد بگیرند.
در ارزیابی گستردهتر، انویدیا ۵۰ وظیفه را انتخاب کرد که در دادههای آموزشی انسانها یا رباتهای دیگر وجود داشتند، اما ربات هدف هیچگاه آنها را تمرین نکرده بود. GR00T 2 بدون دریافت نمونهی آموزشی اختصاصی برای این وظایف، به میانگین موفقیت ۴۰ درصدی رسید. با ارائهی تنها یک نمایش برای هر وظیفه، این میانگین به ۷۱ درصد افزایش یافت و پنج نمایش، با کمتر از سه دقیقه دادهی واقعی ربات برای هر وظیفه، نرخ موفقیت را به ۹۵ درصد رساند. تنظیم تکمیلی مدل برای این آزمایشها حدود ۳۰ دقیقه روی یک کارت گرافیک انویدیا RTX 5090 طول کشید.
انویدیا علاوه بر انتقال مهارت، امکان ترکیب GR00T 2 با مدلهای هوش مصنوعی استدلالی را نیز توسعه داده است. در این ساختار، مدل استدلالی وظیفهی پیچیده را به مراحل کوچکتر تقسیم، پیشرفت کار را بررسی و در صورت بروز خطا یا توقف، راهکار اصلاحی ارائه میکند. در مقابل، GR00T 2 اجرای حرکات فیزیکی و دستکاری دقیق اشیا را بر عهده میگیرد. در آزمایش مونتاژ سه اسباببازی، این ترکیب توانست هواپیما، تراکتور و خودروی اسباببازی را بهترتیب در ۹۸، ۹۷ و ۹۷ مورد از ۱۰۰ آزمایش مونتاژ کند.
GR00T 2 Turbo؛ اجرای هوش رباتیک روی سختافزار خود ربات
انویدیا در کنار مدل اصلی، نسخهی سبکتری با نام GR00T 2 Turbo را معرفی کرده است که برای اجرای سریعتر روی خود ربات طراحی شده است. این نسخه با استفاده از یک معماری فشردهتر، هزینهی پردازش پیشبینیهای حرکتی و تصویری را کاهش میدهد و امکان اجرای مدل روی سختافزار داخلی ربات انساننما را فراهم میکند.
GR00T 2 Turbo روی ربات انساننمای Unitree G1 و پردازندهی Jetson Thor اجرا شده است. طبق اعلام انویدیا، زمان تولید هر پیشبینی در این پیکربندی ۱۲۴ میلیثانیه است. این مدل با کنترلکنندهی تمامبدن SONIC همکاری میکند؛ سامانهای که فرمانهای سطح بالاتر را به حرکت هماهنگ مفاصل تبدیل میکند و به ربات امکان میدهد هنگام راهرفتن، خمشدن و برداشتن اشیا، تعادل خود را حفظ کند.
در آزمایشهای واقعی، ربات G1 با استفاده از این ترکیب توانست در ۴۸ آزمایش، وظیفهی برداشتن و سروکردن پاپکورن را با موفقیت انجام دهد. همچنین در پاکسازی یک میز با اشیای متنوع، نرخ موفقیت ۹۳ درصدی ثبت شد. این آزمایشها نشان میدهند که مدلهای جدید انویدیا فقط برای کنترل بازوها و دستها طراحی نشدهاند و میتوانند حرکت کل بدن ربات را نیز در فعالیتهای ترکیبی هدایت کنند.
قابلیت دیگری که انویدیا معرفی کرد، هدایت بصری ربات است. در این روش، یک مدل استدلالی میتواند روی تصویر دوربین ربات، محل گرفتن و محل رهاکردن یک شیء را مشخص کند و GR00T 2 مسیر حرکتی میان این دو نقطه را تولید کند. استفاده از این روش، نرخ موفقیت برخی وظایف کوتاه را در بازوی YAM از ۴۰ به ۹۲ درصد افزایش داده است. این قابلیت در فعالیتهای طولانیتر نیز آزمایش شد و ربات YAM توانست در ۱۷ مورد از ۲۰ آزمایش، وظیفهی مرتبسازی زبالهها را به پایان برساند.
مقالهی مرتبط: جهش تازهی گوگل در هوشمندسازی رباتها؛ جمنای رباتیک ۲.۵ با موفقیت چشمگیر وارد خط تولید مرسدسبنز شد
انویدیا GR00T 2 را در کنفرانس بینالمللی یادگیری رباتیک (CoRL) در شهر آستین تگزاس معرفی کرده است. این شرکت همچنین از ابزارهای شبیهسازی و ورکفلوهای جدید برای بازسازی محیطهای واقعی در قالب دوقلوهای دیجیتال خبر داد تا توسعهدهندگان بتوانند عملکرد رباتها را پیش از اجرای فیزیکی ارزیابی و اصلاح کنند. در مجموع، هدف این مجموعه فناوریها کاهش وابستگی آموزش رباتها به دادههای اختصاصی و پرهزینهی هر پلتفرم است؛ رویکردی که میتواند مسیر توسعهی رباتهای چندمنظوره و سازگار با محیطهای صنعتی و روزمره را سرعت ببخشد.