
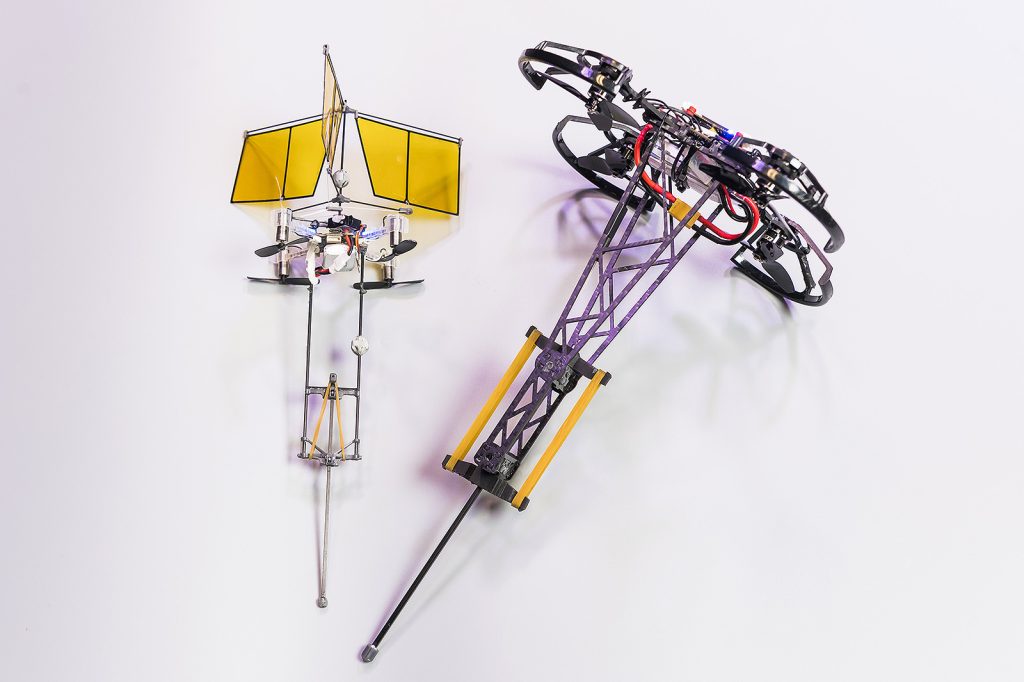
پژوهشگران دانشگاه تورنتو با توسعهی یک پد پای انعطافپذیر، توانایی ربات تکپای جهندهی Hopcopter را برای حرکت روی سطوح دشواری مانند شن، یخ و زمینهای ناهموار افزایش دادهاند. این طراحی با ترکیب سطح تماس گسترده، مفصل کروی انعطافپذیر و خارهای ضدلغزش، خطای برخاست ربات را تا ۶۶ درصد کاهش میدهد و در برخی آزمونها، بازده حرکت را تا ۶۴ درصد بهبود میبخشد.
Hopcopter رباتی تکپاست که ساختار آن از یک پهپاد با آرایش چهارملخه در بالای یک پای بلند و فنردار تشکیل شده است. این ربات با الهام از رفتار پرندگان طراحی شده؛ پرندگانی که بهجای پرواز پیوسته، گاهی با جهشهای کوتاه از نقطهای به نقطهی دیگر حرکت و در فاصلهی میان جهشها استراحت میکنند.
پای بلند ربات و قرارگرفتن مرکز جرم در ارتفاع، همراه با کشهای از پیش کشیدهشده برای جبران اثر گرانش و نیروهای دیگر، مدلسازی و کنترل حرکت جهشی را سادهتر میکند. این شیوهی حرکت به ربات امکان میدهد از موانعی عبور کند که ممکن است رباتهای چرخدار یا برخی رباتهای چندپایه را محدود کنند. همچنین میتواند در مقایسه با پهپادهای متعارف، بار بیشتری حمل و با جهشهای محدود، انرژی کمتری مصرف کند.
نسخهی قبلی ربات Hopcopter (تصویر اصلی خبر) روی بتن و شنریزه عملکرد مناسبی داشت، اما هنگام فرود روی سطوح شیبدار یا لغزنده مانند یخ، احتمال لغزش و از دست دادن تعادل آن افزایش مییافت. همچنین پای باریک ربات در زمینهای نرم مانند شن فرو میرفت و ممکن بود گیر کند.
پد جدید چگونه از لغزش و فرورفتن جلوگیری میکند؟
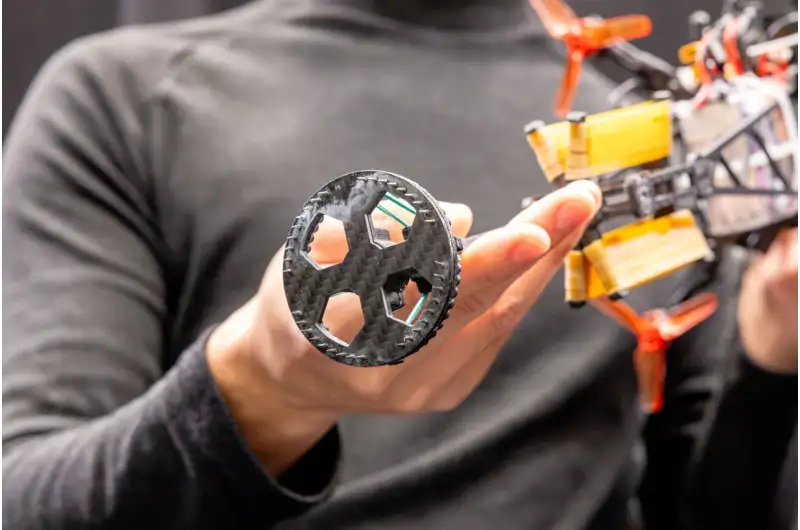
طبق مقالهی منتشرشده، پد جدید سطح تماس بزرگتری نسبت به پای نوکتیز قبلی دارد. این افزایش سطح، فشار واردشده به زمین را توزیع میکند و احتمال فرورفتن پا در سطوح نرم را کاهش میدهد؛ عملکردی مشابه کفش برفی که وزن فرد را روی سطح وسیعتری پخش میکند.
در اتصال پد به پا از یک مفصل کروی انعطافپذیر استفاده شده است. این مفصل اجازه میدهد پد هنگام فرود، در جهتهای مختلف زاویه بگیرد و خود را با شیب سطح تطبیق دهد. مجموعهای از کشهای لاستیکی نیز پد را پس از هر جهش به وضعیت اولیه بازمیگردانند. این سازوکار باید بهاندازهای نرم باشد که در مرحلهی تماس، گشتاور قابلتوجهی به پای ربات منتقل نکند و در عین حال، در زمان پرواز بتواند پد را دوباره در مرکز قرار دهد.
سطح زیرین پد به خارهای کوتاه مجهز شده است که با ایجاد نقاط تماس بیشتر، اصطکاک و گیرایی را افزایش میدهند. این خارها از نظر عملکرد به کرامپونهای مورد استفاده در یخنوردی شباهت دارند و به ربات کمک میکنند روی سطوح لغزنده یا ناهموار، تماس پایدارتری برقرار کند.
بهبود عملکرد در آزمونهای مختلف
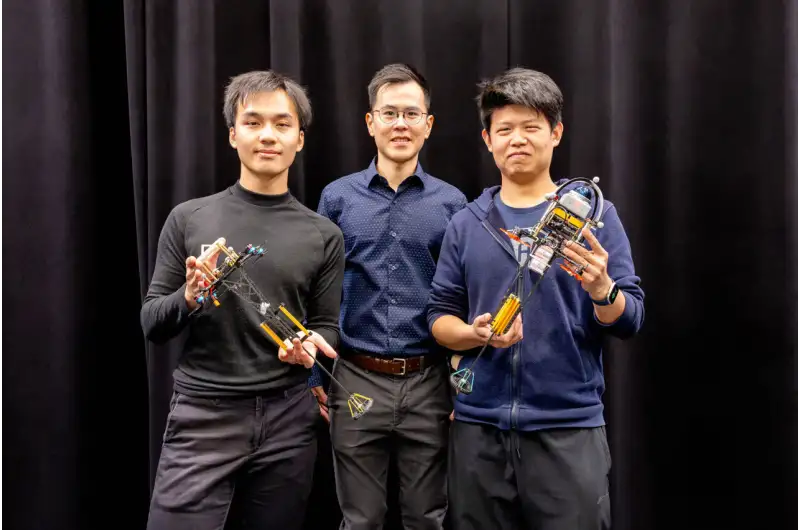
پژوهشگران در آزمایشهای خود گزارش کردهاند که پد جدید خطای برخاست را تا ۶۶ درصد کاهش میدهد و بازده را تا ۶۴ درصد بهبود میبخشد. همچنین تغییرات عملکرد ربات میان زمینهای مختلف تا ۸۴ درصد کاهش یافته است؛ به این معنا که عملکرد Hopcopter روی زمینهای دشوار به عملکرد آن روی سطح صاف نزدیکتر شده است.
آزمایشها شامل فرود و حرکت روی سطوح سخت، دانهای و نرم بودهاند. پژوهشگران همچنین حرکت جهشی روی چمن، مسیرهای سنگی، شن و زمین یخزده را در آزمایشهای محیطی بررسی کردهاند. نتایج نشان میدهد که سازگاری مکانیکی پد میتواند بدون اتکا به سامانهی پیچیدهی حسگری یا کنترل فعال، دامنهی سطوح قابلعبور ربات را افزایش دهد.
کاربردهای احتمالی و مسیر توسعه
تیم پژوهشی دانشگاه تورنتو قصد دارد در ادامه، قابلیت مسیریابی خودکار Hopcopter را توسعه دهد و آن را برای مأموریتهای پیچیدهتر آماده کند. از کاربردهای احتمالی این ربات میتوان به عملیات جستوجو و نجات پس از بلایای طبیعی، بازرسی زیرساختهای دورافتاده مانند خطوط لوله و معادن و اکتشاف محیطهای سیارهای اشاره کرد.
مقالهی مرتبط: راز رباتهای ارزان Unitree چیست؟ نگاهی به پشت پردهی غول رباتیک چین
پژوهشگران همچنین به امکان استفاده از این ربات در مریخ اشاره کردهاند؛ محیطی که جو بسیار رقیق آن، پرواز بسیاری از پهپادهای متعارف را دشوار میکند. با این حال، چنین مأموریتهایی هنوز در حد چشمانداز پژوهشی هستند و به توسعهی ناوبری خودکار، سازگاری با شرایط محیطی و اعتبارسنجیهای بیشتر نیاز دارند.