
شرکت بوستون داینامیکس (Boston Dynamics) از نسل جدید دست رباتیک خود برای ربات انساننمای Atlas رونمایی کرده است؛ دستی با چهار انگشت و ۱۳ درجه آزادی که برای انجام وظایف پیچیدهی صنعتی و کار با ابزارها طراحی شده است. این طراحی نسبت به نسل قبلی که هفت درجه آزادی داشت، امکان کنترل مستقلتر انگشتان را فراهم میکند.
شرکت میگوید در طراحی جدید دست ربات اطلس مهارت حرکتی، قدرت، دوام، حس لامسه و امکان تولید انبوه را بهطور همزمان در نظر گرفته و به همین دلیل، برخلاف دست انسان، انگشت کوچک را حذف کرده است.
۱۳ درجه آزادی، حسگرهای لمسی و توانایی کار با ابزارها
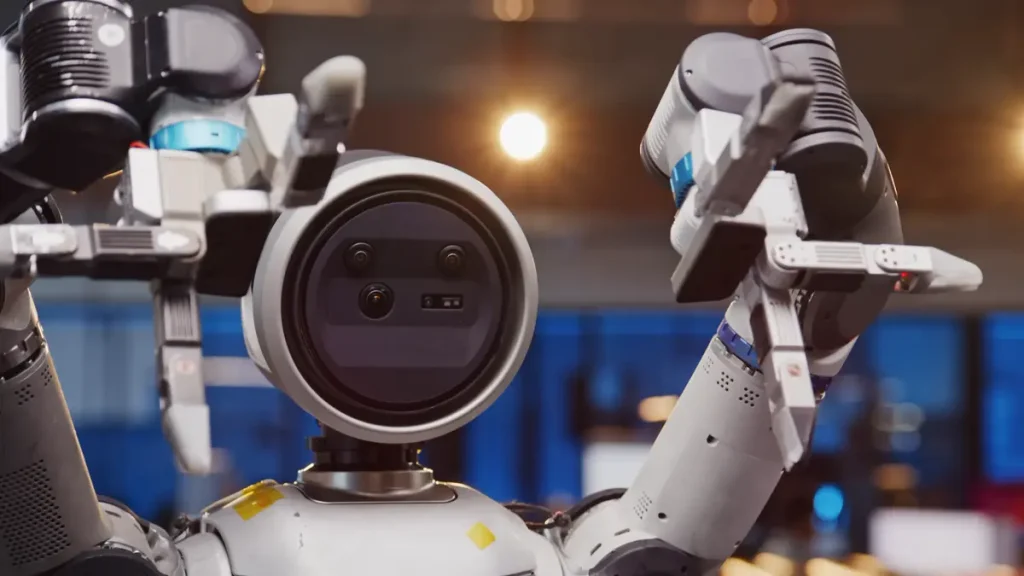
دست جدید Atlas از چهار انگشت تشکیل شده است که شست آن چهار درجه آزادی و هر یک از سه انگشت دیگر سه درجه آزادی دارند. درجه آزادی نشان میدهد یک سامانه مکانیکی در چند حرکت مستقل میتواند تغییر وضعیت دهد. افزایش این تعداد به ربات اجازه میدهد انگشتان خود را با انعطاف بیشتری حرکت دهد و اشیا را نهفقط بگیرد، بلکه پس از گرفتن نیز در دست جابهجا کند.
این دست از محرکهای مستقیم در مفاصل استفاده میکند؛ به این معنا که حرکت محرکها مستقیماً به حرکت مفاصل منتقل میشود. طراحی محرکها نیز بهگونهای انجام شده است که کابلهای آسیبپذیر از میان مفاصل عبور نکنند. بوستون داینامیکس میگوید این ساختار با هدف افزایش دوام و سادهسازی تولید طراحی شده است.
در کنار کنترل حرکتی، حسگرهای لمسی با تراکم بالا در نوک انگشتان و کف دست قرار گرفتهاند تا فشار و تماس با اشیا را تشخیص دهند. این اطلاعات به ربات کمک میکند هنگام گرفتن یک جسم، تغییرات تماس را شناسایی کند و نیروی گرفتن خود را متناسب با شرایط تنظیم کند. دست جدید همچنین از قابلیت حس عمقی (Proprioception) بهره میبرد؛ یعنی سامانه میتواند موقعیت و حرکت مفاصل خود را تشخیص دهد و از این اطلاعات در کنترل دقیقتر حرکات استفاده کند.
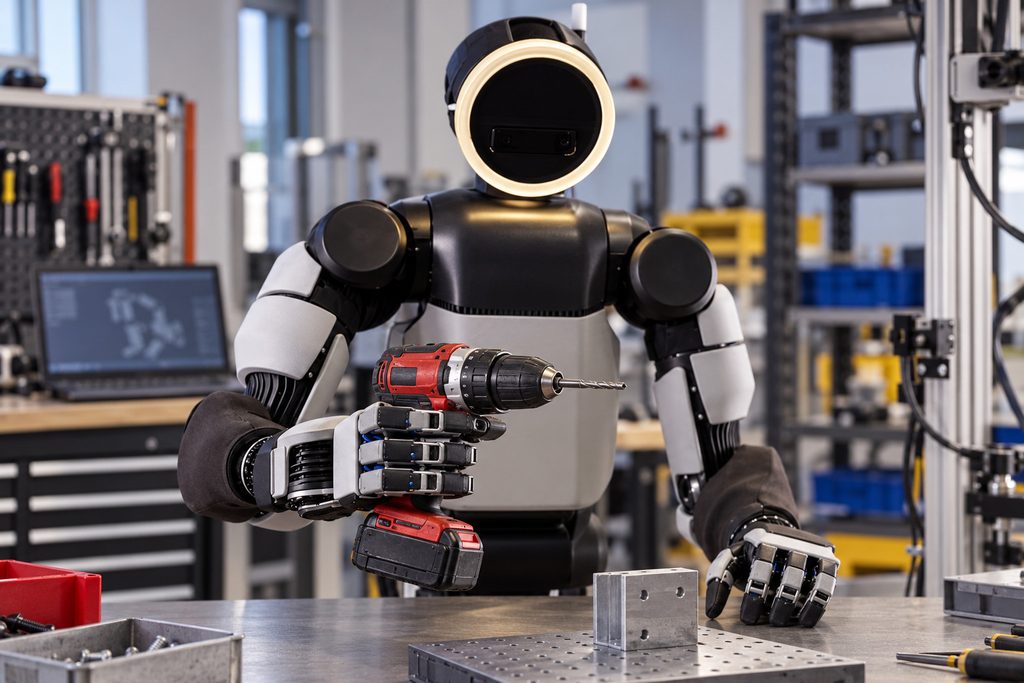
در نمایشهای منتشرشده از این فناوری، Atlas با دست جدید خود ابزارهایی مانند دریل برقی را در دست میگیرد و از آن استفاده میکند. طراحی دست برای گرفتن دقیق اجسام کوچک، گرفتن سهنقطهای با شست و دو انگشت دیگر و فشردن ماشه ابزارهایی مانند دریل، پیچگوشتی برقی، سنگ فرز و تفنگ میخکوب نیز در نظر گرفته شده است.
به گفته شرکت، دست جدید با وجود اندازهای کمی بزرگتر از دست انسان، از قدرت کافی برای کارهای فیزیکی سنگین برخوردار است و میتواند یک مینییخچال باردار با وزن بیش از ۱۰۰ پوند، معادل حدود ۴۵ کیلوگرم، را حمل کند. این عدد به توان اعلامشده برای دست در این کاربرد خاص مربوط است و نباید با ظرفیت حمل کل ربات در همهی شرایط، یکسان در نظر گرفته شود.
چرا انگشت کوچک حذف شد؟
حذف انگشت کوچک شاید در نگاه اول عقبگردی در طراحی دست رباتیک به نظر برسد، اما بوستون داینامیکس میگوید این تصمیم بر اساس نیازهای واقعی کاربردهای صنعتی گرفته شده است. در جریان طراحی، مهندسان بررسی کردند که آیا افزودن انگشت پنجم قابلیتهای ضروری تازهای ایجاد میکند یا خیر.
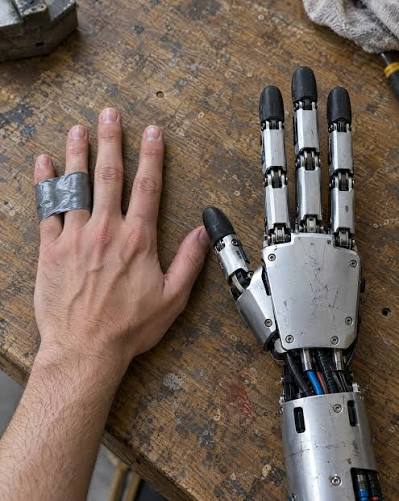
طبق توضیح شرکت، تیم طراحی حتی برای یک روز انگشت کوچک و انگشت حلقه خود را به هم چسباند تا محدودیتهای عملی استفاده از چهار انگشت را تجربه کند. نتیجه این بود که برای وظایف هدفگذاریشدهی Atlas، چهار انگشت کفایت میکند.
افزودن انگشت پنجم به سه محرک دیگر نیاز دارد و در نتیجه، هزینه، حجم و تعداد قطعاتی را که ممکن است خراب شوند افزایش میدهد. در مقابل، طراحی چهارانگشتی فعلی همچنان میتواند اشیا را در دست بچرخاند، گرفتن لغزنده را اصلاح کند و هنگام نگهداشتن ابزار، ماشهی آن را بفشارد. برای رباتی که قرار است در کارخانهها و مراکز صنعتی بهطور مداوم کار کند، قابلیت اطمینان اهمیت زیادی دارد.
یکی دیگر از ویژگیهای مهم این دست، طراحی آن برای آموزش هوش مصنوعی در شبیهسازی است. بوستون داینامیکس مدلهای مجازی دقیقی از حرکت مفاصل، نیروهای واردشده و تماس دست با اشیا توسعه داده است تا بتوان الگوریتمهای کنترل را در محیط مجازی آموزش داد و سپس به ربات واقعی منتقل کرد. این روش که انتقال از شبیهسازی به واقعیت (Sim-to-Real) نام دارد، میتواند نیاز به آزمونهای پرهزینه و زمانبر روی سختافزار واقعی را کاهش دهد.
شرکت همچنین از یادگیری تقویتی برای آموزش رفتارهای حرکتی دست استفاده میکند؛ روشی که در آن سامانه با تمرین و دریافت بازخورد، سیاستهای کنترلی مناسب را یاد میگیرد.